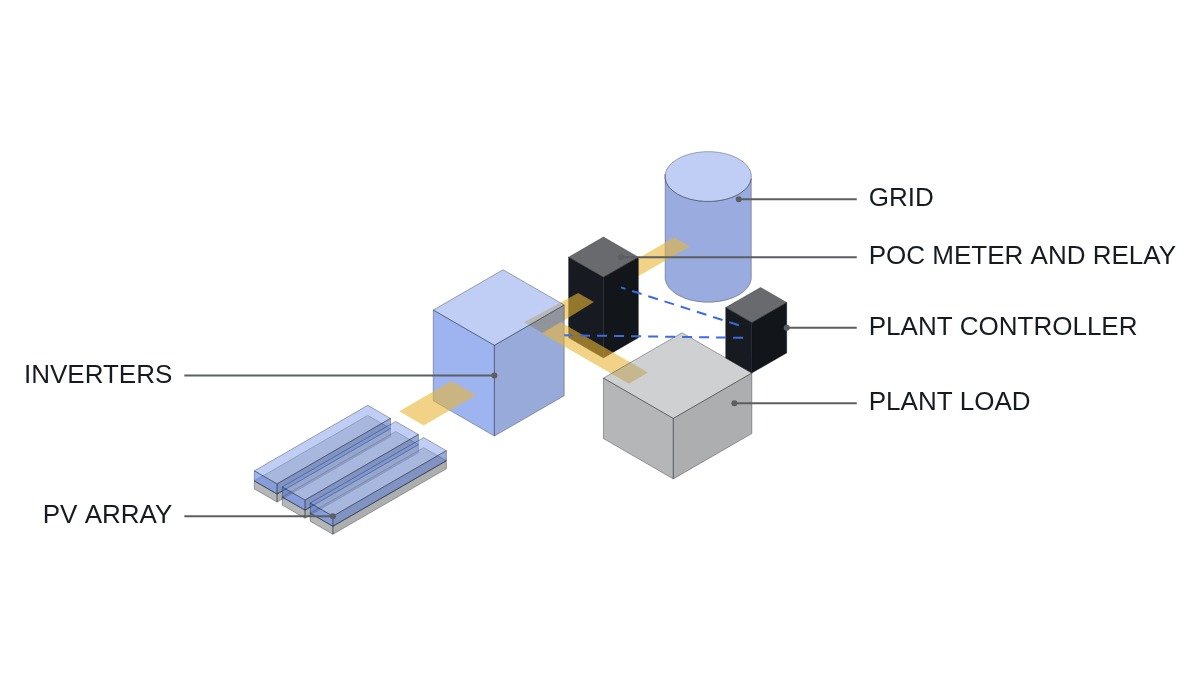
결론부터 씁니다. 역송전이 허용되지 않는 자가소비형 태양광에서 수전점 전력을 “0”에 맞추는 제어는 목표값을 0으로 두는 순간 실패합니다. 계량기 측정, 제어 연산, 통신, 인버터 응답에 걸리는 시간 동안 큰 부하가 한 번에 빠지면 그 차이만큼 반드시 역송이 생기기 때문입니다. 설계의 출발점은 목표 수전 마진 = 최대 단일 부하 급감 kW로 잡는 것이고, 그래도 남는 과도 역송은 역전력 계전기가 시간 협조로 걸러내도록 두 계층을 분리하는 것입니다.
안전 인터락: 소프트웨어 제어와 하드웨어 차단을 분리합니다
출력 제한 제어는 발전량을 줄이는 운전 기능이고, 역송 방지의 최종 보증은 하드웨어 보호가 맡습니다. 두 계층이 서로의 역할을 대신하지 않도록 먼저 확인합니다.
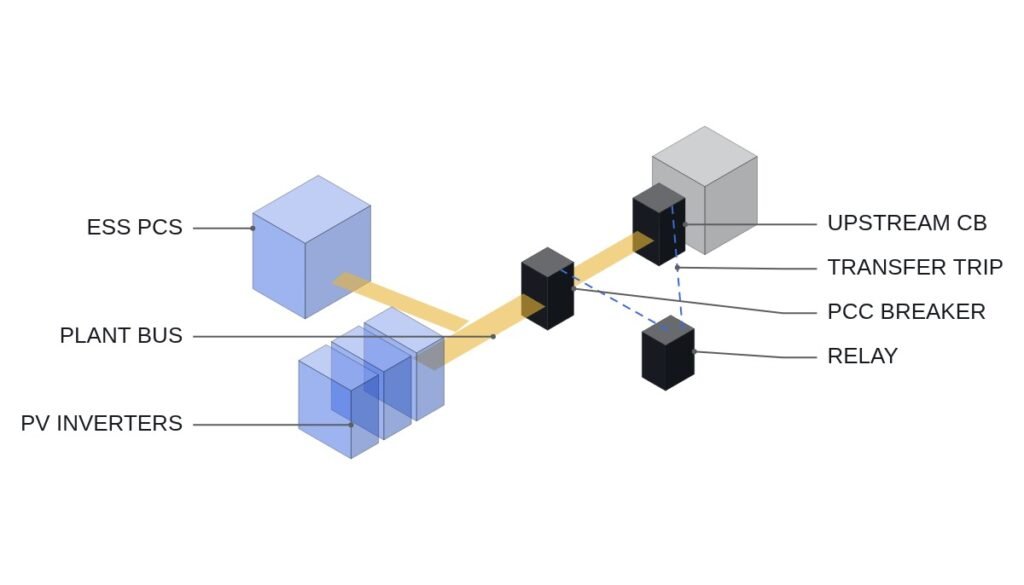
- □ 비상정지(EMO)가 태양광 연계 차단기와 인버터 외부 정지 단자를 하드와이어로 개방하는지 확인합니다. 발전소 제어기(PPC)는 EMO 루프 상태를 감시만 합니다.
- □ 수전점에 역전력 계전기를 두고, 트립 출력이 PPC를 거치지 않고 태양광 연계 차단기 트립 코일로 직접 가는지 확인합니다.
- □ 역전력 계전기의 픽업 값과 동작 시간을 제어 루프의 정정 시간보다 길게 잡아, 정상적인 과도 역송에서는 제어가 먼저 수습하도록 협조합니다.
- □ 계량기 통신이 끊기면 PPC는 인버터 출력 제한을 사전 정의된 안전값(예: 0 kW 또는 최소 부하 이하)으로 내립니다. 마지막 제한값 유지로 두지 않습니다.
- □ 계량기 CT 극성과 설치 위치(수전점 1차측인지, 특정 분기인지)를 시운전 때 실제 전력 방향으로 확인합니다. 극성이 뒤집히면 제어가 정반대로 동작합니다.
마진 크기를 계산하는 법
역송이 생기는 구간은 “부하가 빠진 순간부터 인버터 출력이 내려갈 때까지”입니다. 이 시간을 합산하면 마진 설계 근거가 나옵니다. 가정: 계량기 폴링 200 ms, 제어 주기 100 ms, 통신 지연 100 ms, 인버터 출력 변경 응답 500 ms, 최대 단일 부하 급감 200 kW.
루프 전체 지연은 200 + 100 + 100 + 500 = 900 ms입니다. 목표 수전 마진이 0 kW라면 부하 200 kW가 빠진 뒤 900 ms 동안 최대 200 kW가 역송됩니다. 에너지로는 200 kW × 0.9 s = 180 kJ, 약 0.05 kWh로 작지만, 역전력 계전기가 순시에 가깝게 설정되어 있으면 이 한 번으로 차단됩니다. 목표 마진을 200 kW로 잡으면 같은 급감에서도 수전점 전력은 0 근처에서 멈춥니다. 대가는 태양광이 부하의 200 kW만큼을 상시 덜 담당한다는 것입니다.
| 방식 | 응답 | 장점 | 약점 |
|---|---|---|---|
| 계량기 + PPC 폐루프 | 루프 지연 합산 | 다수 인버터 통합 제어 | 통신 계층이 많음 |
| 인버터 내장 수출 제한(CT 직결) | 상대적으로 빠름 | 통신 지연 없음 | 인버터 1대 또는 동일 제조사 한정 |
| 역전력 계전기 단독 | 설정 시간 | 구조 단순, 확실한 차단 | 차단 후 재연계까지 발전 손실 |
세 방식은 대체 관계가 아니라 계층 관계입니다. 제어 방식(첫째·둘째 줄)은 역송을 줄이는 역할이고, 계전기(셋째 줄)는 제어가 실패했을 때의 최종 차단입니다. 계전기만으로 운영하면 차단과 재연계를 하루에도 여러 번 반복하게 되고, 제어만으로 운영하면 통신 한 번 끊겼을 때 보증이 사라집니다.
시운전 체크리스트
- □ 설비 부하 중 단일 급감이 가장 큰 설비(대형 전동기, 압축기, 전기로 등)의 kW와 정지 방식을 목록화합니다.
- □ 계량기 폴링부터 인버터 출력 변경까지 루프 지연을 실측합니다. 계단 지령을 주고 인버터 출력 파형을 기록해 정정 시간을 구합니다.
- □ 목표 수전 마진을 “최대 단일 급감 kW” 이상으로 설정하고, 월간 발전 손실을 산정해 발주처와 합의합니다.
- □ 역전력 계전기 동작 시간을 실측 정정 시간보다 길게 설정하고, 협조 곡선을 문서로 남깁니다.
- □ 계량기 통신을 일부러 끊어 안전값 전환이 설정 시간 안에 일어나는지 확인합니다.
PPC 로직 예시
(* IEC 61131-3 ST 의사코드 - 수전점 역송 방지 출력 제한 제어 *)
(* %I0.0   DI_EMO_LOOP_HEALTHY     : EMO 하드와이어 루프 정상(1) - 감시 전용 *)
(* %I0.1   DI_RPR_32_TRIPPED       : 역전력 계전기 트립(1) - 하드와이어 차단은 계전기가 직접 수행 *)
(* %MD100  POC_P_IMPORT_KW         : 수전점 유효전력(kW, 수전 +, 역송 -) - MODBUS_TCP 계량기 *)
(* %MD104  PV_P_TOTAL_KW           : 인버터 합계 출력(kW) *)
(* %MD108  PV_P_LIMIT_KW           : 인버터 출력 제한 지령(kW) - MODBUS_TCP로 인버터 전송 *)
(* %Q0.3   DO_PV_LIMIT_FAILSAFE    : 통신 이상 안전값 적용 표시 *)

VAR CONSTANT
    P_MARGIN_KW : REAL := 200.0;   (* 최대 단일 부하 급감 kW *)
    P_RATED_KW  : REAL := 1000.0;  (* 태양광 정격 *)
    P_SAFE_KW   : REAL := 0.0;     (* 통신 이상 시 안전값 *)
    KP          : REAL := 0.5;     (* 비례 이득 - 실측 후 조정 *)
END_VAR

TON_METER(IN := NOT METER_COMM_OK, PT := T#1000MS);

IF NOT DI_EMO_LOOP_HEALTHY OR DI_RPR_32_TRIPPED THEN
    PV_P_LIMIT_KW := 0.0;                         (* 차단 상태 추종, 재연계는 수동 확인 후 *)
ELSIF TON_METER.Q THEN
    PV_P_LIMIT_KW := P_SAFE_KW;                   (* 계량기 1000 ms 무응답 - 안전값 *)
    DO_PV_LIMIT_FAILSAFE := TRUE;
ELSE
    DO_PV_LIMIT_FAILSAFE := FALSE;
    ERR_KW := POC_P_IMPORT_KW - P_MARGIN_KW;      (* 목표: 수전 = 마진 *)
    PV_P_LIMIT_KW := PV_P_TOTAL_KW + KP * ERR_KW; (* 수전이 마진보다 크면 증발, 작으면 감발 *)
    IF PV_P_LIMIT_KW > P_RATED_KW THEN PV_P_LIMIT_KW := P_RATED_KW; END_IF;
    IF PV_P_LIMIT_KW < 0.0 THEN PV_P_LIMIT_KW := 0.0; END_IF;
END_IF;
이득 0.5와 통신 감시 1,000 ms는 예시입니다. 이득을 키우면 응답은 빨라지지만 계량기 측정 노이즈와 인버터 응답 지연 때문에 헌팅이 생길 수 있습니다. 헌팅 여부는 설비마다 다르므로 파형 분석 및 실측 요망입니다.
경계 조건
마진을 최대 급감 kW로 잡는 설계는 부하가 태양광 정격보다 충분히 클 때 성립합니다. 주말이나 야간 교대가 없는 날처럼 부하가 마진보다 작아지는 시간대에는 태양광을 사실상 세워야 하므로, 그 시간대 비중이 크면 마진 방식 대신 ESS로 잉여를 흡수하는 구성이 경제적으로 유리해집니다. 또 연계 조건에서 짧은 과도 역송을 허용한다면 마진을 줄이고 계전기 시간 협조에 더 의존할 수 있으므로, 연계 조건 문서를 먼저 확인해야 합니다.
판단 기준은 하나입니다. 목표 수전 마진은 “제어 루프 지연 동안 한 번에 빠질 수 있는 최대 부하 kW”보다 작게 잡지 않습니다.