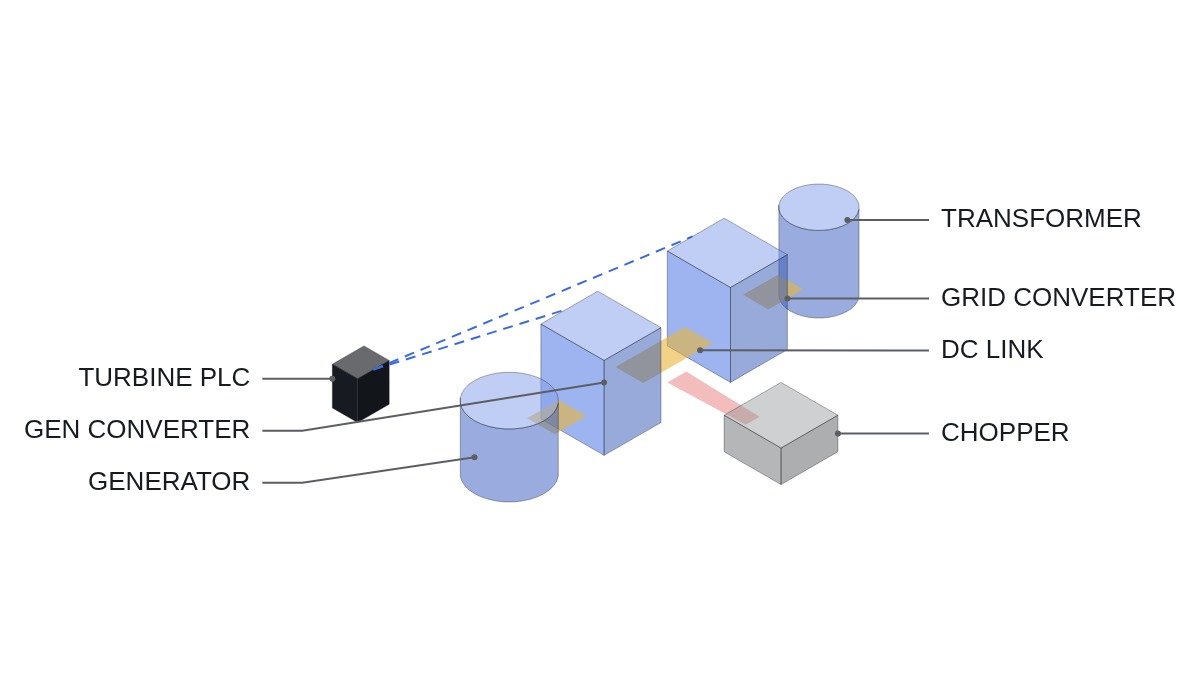
결론부터 씁니다. 풀컨버터형 풍력발전기의 FRT(Fault Ride-Through, 저전압 유지) 성능을 실제로 제한하는 것은 무효전류 제어 알고리즘보다 DC 링크 초퍼(Chopper) 저항이 흡수할 수 있는 에너지 예산인 경우가 많습니다. 단일 전압 강하는 설계대로 통과하지만, 재폐로 실패처럼 짧은 간격으로 강하가 반복되면 두 번째 강하에서 초퍼 저항이 열적 한계에 걸립니다. 그래서 FRT 시퀀스에는 전압 조건 외에 초퍼 잔여 에너지 예산을 인터락 입력으로 넣어야 하고, 예산이 부족하면 발전기 측 토크와 피치를 더 일찍 줄이는 분기가 필요합니다.
안전 인터락 — FRT보다 먼저 성립해야 하는 조건
FRT는 “계통 고장 중에도 분리되지 않고 버티는” 기능이지만, 버티는 동안에도 설비 보호가 우선입니다. FRT 로직이 설비 보호를 억제하도록 짜이면 안 됩니다.
- □ DC 링크 과전압 보호는 컨버터 제어기와 독립된 하드웨어 비교기로 IGBT 게이트를 차단하는지 확인합니다. FRT 모드 진입이 이 보호를 마스킹하지 않아야 합니다.
- □ 나셀 비상정지와 과속 보호(Overspeed)는 하드와이어 안전체인으로 피치 비상 페더링과 주차단기 개방을 수행합니다. PLC와 컨버터 제어기는 안전체인 상태를 감시 입력으로만 받습니다.
- □ 초퍼 저항 과온 보호(서미스터 또는 열 모델)가 초퍼 게이트를 차단하는 경로를 확인합니다. 초퍼가 차단되면 DC 링크를 지킬 수단이 사라지므로, 이때는 FRT를 포기하고 정지 시퀀스로 넘어가는 것이 정상 동작입니다.
- □ 계통측 컨버터의 전류 제한값과 무효전류 주입 지령이 충돌하지 않는지 확인합니다. 무효전류 우선 모드에서는 유효전류 여유가 줄어듭니다.
- □ 발전기측 컨버터 토크 감소 지령과 피치 제어기의 응답 시간 차이를 타임차트로 정리합니다.
FRT 동안 에너지는 어디로 가는가
계통 전압이 떨어지면 계통측 컨버터가 내보낼 수 있는 유효전력이 전압에 비례해 줄어듭니다. 반면 로터는 관성과 공기력 때문에 같은 속도로 돌고 있고, 발전기측 컨버터는 여전히 DC 링크로 전력을 밀어 넣습니다. 들어오는 전력과 나가는 전력의 차이가 DC 링크 커패시터를 충전하고, 전압이 초퍼 동작 임계를 넘으면 초퍼가 저항으로 에너지를 태웁니다.
에너지 크기는 간단한 곱셈으로 가늠할 수 있습니다. 가정: 정격 3 MW 발전기가 정격 운전 중이고, 계통 전압이 0.5초 동안 거의 0까지 떨어지며, 그 동안 발전기측 토크를 줄이지 않는다고 하면 초퍼가 흡수할 에너지는 3 MW × 0.5 s = 1.5 MJ입니다. 발전기측 토크를 강하 직후 빠르게 줄이면 이 값은 크게 작아지고, 그 차이가 로터 회전 에너지로 저장됩니다. 즉 초퍼와 로터 관성이 에너지를 나눠 받는 비율을 제어가 정합니다.
문제는 반복 강하입니다. 선로 고장 후 자동 재폐로가 고장점에 다시 투입되면 수백 ms~수 초 간격으로 두 번째 강하가 옵니다. 초퍼 저항은 열용량이 작고 냉각 시간 상수가 길어, 첫 강하에서 올라간 온도가 내려가기 전에 두 번째 에너지가 들어옵니다. 설계 검증을 단일 강하로만 했다면 이 조건에서 초퍼 과온 보호가 동작해 설비가 탈락합니다.
| 항목 | DFIG | 풀컨버터(PMSG 등) |
|---|---|---|
| 에너지 흡수 수단 | 크로우바·DC 초퍼 | DC 초퍼 |
| 발전기-계통 결합 | 고정자 직결 | 컨버터로 완전 분리 |
| 강하 중 무효전류 | 크로우바 동작 시 제한 | 계통측 컨버터가 주입 |
| 반복 강하 병목 | 크로우바·로터측 전류 | 초퍼 열용량 |
| 인터락 핵심 입력 | 로터 전류·DC 전압 | DC 전압·초퍼 에너지 |
표가 말하는 것은 하나입니다. 풀컨버터는 발전기가 계통과 완전히 분리되어 FRT 제어가 쉬운 대신, 모든 잉여 에너지가 DC 초퍼 한 곳으로 모입니다. 그래서 풀컨버터의 FRT 인터락은 전압 곡선 추종보다 초퍼 에너지 관리가 중심이 됩니다.
FRT 시퀀스와 초퍼 에너지 예산 로직
전제 타임차트는 다음과 같이 둡니다. t0에 계통 전압이 FRT 진입 임계 아래로 떨어짐. t0 직후 계통측 컨버터는 무효전류 우선 모드로 전환. 발전기측은 토크 감소 지령. 초퍼는 DC 전압 임계에서 하드웨어로 동작. 전압이 회복 임계를 넘으면 유효전력을 램프로 복귀. 아래 코드는 상위 터빈 제어기(PLC)가 담당하는 부분만 다룹니다.
(* I/O MAP - TURBINE CONTROLLER, FRT SUPERVISION *)
(* %I1.0  DI_SAFETY_CHAIN_OK   : NACELLE E-STOP / OVERSPEED CHAIN (MONITOR ONLY) *)
(* %I1.1  DI_CHOP_OT_TRIP      : CHOPPER RESISTOR OVERTEMP TRIP (HARDWARE) *)
(* %I1.2  DI_CONV_FRT_ACTIVE   : CONVERTER REPORTS FRT MODE *)
(* %IW200 AI_V_GRID_PU         : GRID VOLTAGE, PU x1000 *)
(* %IW202 AI_P_CHOPPER_KW      : CHOPPER POWER ESTIMATE (kW), FROM CONVERTER VIA PROFINET *)
(* %IW204 AI_T_CHOP_RES        : CHOPPER RESISTOR TEMP (degC) *)
(* %QW300 AO_TORQUE_LIMIT_PCT  : GENERATOR TORQUE LIMIT (%) *)
(* %QW302 AO_PITCH_RATE_REQ    : PITCH RATE REQUEST TO PITCH SYSTEM *)
(* %Q1.0  DO_FRT_ABORT_STOP    : REQUEST CONTROLLED STOP *)

(* 1. CHOPPER ENERGY BUDGET - INTEGRATE POWER, DECAY WITH COOLING TIME CONSTANT *)
(* SCAN TIME T_SCAN_S, EXAMPLE 0.01 s *)
R_E_CHOP_KJ := R_E_CHOP_KJ + AI_P_CHOPPER_KW * T_SCAN_S
               - R_E_CHOP_KJ * T_SCAN_S / R_TAU_COOL_S;
R_E_BUDGET_KJ := R_E_CHOP_MAX_KJ - R_E_CHOP_KJ;

(* 2. EARLY TORQUE CUT WHEN REMAINING BUDGET CANNOT COVER ANOTHER DIP *)
(* R_E_ONE_DIP_KJ = ENERGY OF ONE DESIGN DIP WITH NORMAL TORQUE CUT *)
B_BUDGET_LOW := R_E_BUDGET_KJ < R_E_ONE_DIP_KJ;

IF DI_CONV_FRT_ACTIVE THEN
    IF B_BUDGET_LOW THEN
        AO_TORQUE_LIMIT_PCT := I_TORQUE_LIM_DEEP;   (* DEEPER CUT, ENERGY INTO ROTOR *)
        AO_PITCH_RATE_REQ   := I_PITCH_RATE_FAST;   (* REDUCE AERO POWER *)
    ELSE
        AO_TORQUE_LIMIT_PCT := I_TORQUE_LIM_NORMAL;
        AO_PITCH_RATE_REQ   := I_PITCH_RATE_NORMAL;
    END_IF;
END_IF;

(* 3. ABORT FRT - CHOPPER TRIPPED OR SAFETY CHAIN OPEN *)
IF DI_CHOP_OT_TRIP OR NOT DI_SAFETY_CHAIN_OK THEN
    DO_FRT_ABORT_STOP := TRUE;    (* CONTROLLED STOP; HARDWARE OVP STAYS INDEPENDENT *)
END_IF;
R_TAU_COOL_S, R_E_CHOP_MAX_KJ, R_E_ONE_DIP_KJ는 초퍼 저항의 열용량과 냉각 조건에서 나오는 값으로, 제조사 데이터와 실측으로 정해야 합니다. 여기서 쓴 1차 지연 열 모델은 개념 설명용이며, 실제 저항 온도 추종 정확도는 파형 분석 및 실측 요망 항목입니다.
시운전 체크리스트
- □ 단일 강하 시험 외에 설계 재폐로 간격을 모사한 연속 강하 조건에서 초퍼 온도 상승을 기록합니다. 형식 시험 성적서가 단일 강하만 다루는지 확인합니다.
- □ 대칭 강하와 비대칭 강하를 구분해 기록합니다. 비대칭 강하에서는 역상분 때문에 DC 링크 전압에 2배 주파수 리플이 실리므로 초퍼 동작 패턴이 달라집니다.
- □ 강하 중 로터 속도 상승폭을 기록하고 과속 보호 설정과의 여유를 확인합니다. 토크를 깊게 줄일수록 에너지가 로터로 가므로 이 여유가 줄어듭니다.
- □ 전압 회복 후 유효전력 복귀 램프가 계통 운영자의 요구 범위 안인지 확인합니다.
- □ 측정 기준은 IEC 61400-21 계열의 전압 강하 시험 절차와 해당 계통연계 기준의 FRT 곡선을 함께 대조합니다.
경계 조건 — 이 설계가 틀리게 되는 경우
첫째, 초퍼를 과대 설계해 연속 강하의 총 에너지를 여유 있게 흡수할 수 있다면 에너지 예산 로직은 필요 없습니다. 이 판단은 초퍼 저항 정격과 연속 강하 시나리오의 총 에너지를 비교해서만 내릴 수 있습니다.
둘째, 로터 과속 여유가 작은 기종에서는 토크를 깊게 줄이는 분기가 오히려 과속 트립을 부릅니다. 이때는 초퍼 대신 피치로 공기력을 줄이는 쪽에 비중을 두어야 하는데, 피치 응답은 초퍼보다 느리므로 첫 강하에는 도움이 되지 않습니다.
셋째, 계통 운영자가 강하 중 유효전류 유지를 요구하는 경우입니다. 이때는 계통측 컨버터가 유효전력을 일부 내보내므로 초퍼 부담이 줄고, 대신 전류 제한 안에서 무효전류 여유가 줄어듭니다. 요구 조건은 연계 기준 원문으로 확인해야 합니다.
단일 판단 기준은 이렇습니다. 설계 재폐로 시나리오의 연속 강하 총 에너지가 초퍼 저항의 열적 한계 안에 들어오지 않으면, FRT 인터락에 초퍼 에너지 예산을 넣고 토크·피치 조기 감소 분기를 둡니다.