결론부터 씁니다. 가압경수로의 부하추종 운전에서 터빈 출력 변경 지령을 받아도 되는지는 출력 변화율보다 제어봉 삽입 한계와 축방향 출력 편차(ΔI) 밴드에 남은 여유가 먼저 정합니다. 출력을 내리는 것은 대부분 가능합니다. 문제는 내린 뒤 제논 변화 때문에 다시 올리지 못하는 상태가 되는 것입니다. 따라서 터빈 부하 지령 수용 로직은 “감발 가능한가”가 아니라 “감발한 뒤에도 복귀 여유가 남는가”를 인터락 조건으로 삼아야 합니다.
안전 인터락 조건을 먼저 정리합니다
부하추종 제어는 원자로 보호계통 바깥의 제어계통에서 이뤄집니다. 따라서 이 로직이 해야 할 일은 보호계통이 동작할 상황까지 가지 않도록 지령을 미리 거르는 것이며, 보호계통의 트립 설정이나 동작 경로에 관여해서는 안 됩니다. 이 글에서 다루는 인터락은 모두 제어계통 층위의 지령 제한입니다.
- □ 원자로 보호계통 트립·ESFAS 신호는 이 로직의 입력으로 읽기만 하며, 어떤 경우에도 이를 억제하거나 지연하지 않습니다.
- □ 제어봉 삽입 한계(RIL) 경보 근접 시 터빈 감발 지령 수용을 멈춥니다. 삽입 한계는 정지 여유 확보를 위한 조건이므로 부하추종이 이를 소모해서는 안 됩니다.
- □ ΔI가 운전 밴드 경계에 접근하면 감발·증발 지령 모두를 보류하고 운전원 판단으로 넘깁니다.
- □ 제어봉 자동 제어 불가(제어봉 위치 지시 불일치, 제어봉 구동 전원 이상) 시 부하추종 모드를 해제하고 일정 출력 운전으로 전환합니다.
- □ 터빈 제어계통과 원자로 제어계통 간 통신 두절 시 마지막 지령 유지가 아니라 현재 출력 유지로 수렴합니다.
- □ EMO 계열 회로는 하드와이어로 구성하며 이 로직은 상태만 감시합니다.
협조 방식 비교 — 어느 쪽이 먼저 움직이는가
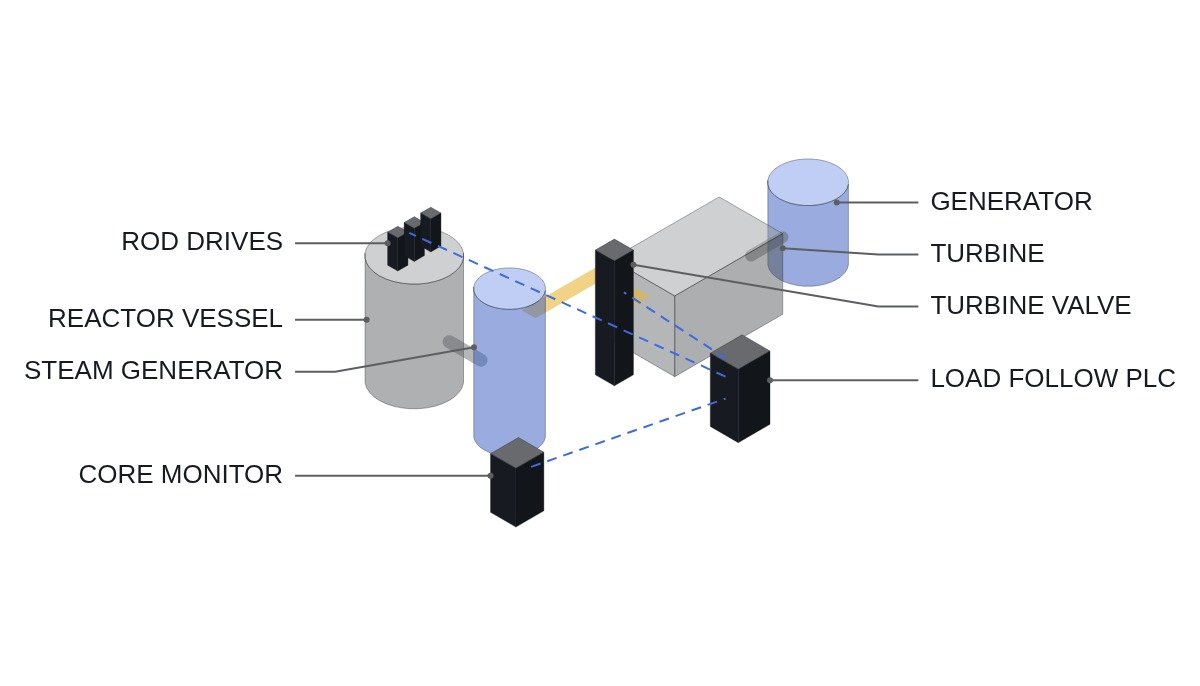
부하추종의 협조 방식은 터빈과 원자로 중 누가 먼저 움직이느냐로 나뉩니다. 가압경수로는 통상 터빈이 먼저 움직이고, 냉각재 평균온도(Tavg) 변화를 제어봉이 따라가는 구조입니다. 반대로 원자로 출력을 먼저 바꾸고 터빈이 따라가는 방식도 있으며, 두 방식은 응답 속도와 1차계통 과도 크기에서 성격이 다릅니다.
| 방식 | 선행 설비 | 응답 | 1차계통 부담 |
|---|---|---|---|
| 터빈 선행 | 터빈 조속기 | 빠름 | Tavg·가압기 수위 과도가 큼 |
| 원자로 선행 | 제어봉 | 느림 | 과도 작음, 계통 응답 지연 |
| 붕소 병용 | 화학·체적제어 | 매우 느림 | 제어봉 위치 여유 확보, 폐액 발생 |
| 회색 제어봉 병용 | 저가치 제어봉 | 중간 | ΔI 제어 여유 확대(설계에 따라 다름) |
표를 읽는 기준은 계통 요구 속도입니다. 계통이 요구하는 변화 속도가 빠를수록 터빈 선행이 유리하지만, 그만큼 제어봉과 ΔI 여유를 빨리 소모하므로 인터락 조건이 촘촘해져야 합니다. 붕소 조정은 제어봉 위치를 원점 근처로 되돌려 다음 변동에 대비하는 수단으로 보는 것이 맞고, 빠른 추종 수단으로 보면 판단이 틀어집니다.
터빈 부하 지령 수용 순서도
- 지령 수신: 급전 또는 주제어실에서 목표 출력과 변화율 수신.
- 모드 확인: 제어봉 자동 제어 가능, 부하추종 모드 선택, 통신 정상.
- 여유 판정: 목표 출력 도달 시 예상 제어봉 위치가 삽입 한계보다 위인지, ΔI가 밴드 안인지 판정.
- 복귀 여유 판정: 감발 지령이면 제논 누적 후 원 출력 복귀 시 필요한 반응도를 제어봉·붕소 여유로 감당할 수 있는지 판정. 판정 근거는 노심 운전 지원 계산값을 입력으로 받습니다.
- 변화율 제한: 허용 변화율 이하로 터빈 지령 램프 적용.
- 회신: 수용, 변화율 축소 수용, 거부 중 하나와 사유 회신.
ST 의사코드 — 부하추종 지령 수용 인터락
(* I/O MAP - 부하추종 협조 제어 PLC, 보호계통과 분리된 제어계통 *)
(* %I4.0  DI_ROD_AUTO_AVAILABLE   : 제어봉 자동 제어 가능 *)
(* %I4.1  DI_LOAD_FOLLOW_MODE     : 부하추종 모드 선택 *)
(* %I4.2  DI_TURB_LINK_OK         : 터빈 제어계통 통신 정상 *)
(* %I4.3  DI_RIL_APPROACH_ALM     : 제어봉 삽입 한계 근접 경보 *)
(* %I4.4  DI_RPS_TRIP_STATUS      : 원자로 트립 상태 - 감시 전용 *)
(* %IW400 AI_DELTA_I_PCT          : 축방향 출력 편차, % *)
(* %IW401 AI_REACTOR_POWER_PCT    : 원자로 출력, % *)
(* %IW402 AI_LOAD_TARGET_PCT      : 목표 출력 요청, % *)
(* %IW403 AI_RETURN_MARGIN_PCM    : 복귀 반응도 여유 - 노심 계산값 입력 *)
(* %QW400 AO_TURB_LOAD_SP_PCT     : 터빈 부하 설정 지령, % *)
(* %Q4.0  DO_LF_REJECT            : 지령 거부 회신 *)
(* %Q4.1  DO_LF_MODE_EXIT         : 부하추종 모드 해제 *)

(* 1. 트립 상태에서는 아무 지령도 내지 않음 - 보호계통 동작에 관여하지 않음 *)
IF DI_RPS_TRIP_STATUS THEN
    DO_LF_MODE_EXIT := TRUE;
    RETURN;
END_IF;

(* 2. 모드 유지 조건 *)
LF_OK := DI_ROD_AUTO_AVAILABLE AND DI_LOAD_FOLLOW_MODE AND DI_TURB_LINK_OK;
IF NOT LF_OK THEN
    DO_LF_MODE_EXIT := TRUE;
    TARGET := AI_REACTOR_POWER_PCT;      (* 현재 출력 유지로 수렴 *)
END_IF;

(* 3. ΔI 밴드 여유 - 경계 근접 시 양방향 보류 *)
DELTA_I_BAND_OK := ABS(AI_DELTA_I_PCT - R_DELTA_I_TARGET) < (R_DELTA_I_BAND - R_DELTA_I_GUARD);

(* 4. 감발 지령 - 삽입 한계와 복귀 여유 모두 확인 *)
IF LF_OK AND (AI_LOAD_TARGET_PCT < AI_REACTOR_POWER_PCT) THEN
    IF DI_RIL_APPROACH_ALM OR NOT DELTA_I_BAND_OK
       OR (AI_RETURN_MARGIN_PCM < R_RETURN_MARGIN_MIN) THEN
        TARGET := AI_REACTOR_POWER_PCT;
        DO_LF_REJECT := TRUE;
    ELSE
        TARGET := MAX(AI_LOAD_TARGET_PCT, R_LF_MIN_POWER_PCT);
        DO_LF_REJECT := FALSE;
    END_IF;
END_IF;

(* 5. 증발 지령 - ΔI 여유만 확인, 변화율은 동일 제한 *)
IF LF_OK AND (AI_LOAD_TARGET_PCT > AI_REACTOR_POWER_PCT) THEN
    IF DELTA_I_BAND_OK THEN
        TARGET := MIN(AI_LOAD_TARGET_PCT, 100.0);
        DO_LF_REJECT := FALSE;
    ELSE
        TARGET := AI_REACTOR_POWER_PCT;
        DO_LF_REJECT := TRUE;
    END_IF;
END_IF;

AO_TURB_LOAD_SP_PCT := RAMP_LIMIT(TARGET, R_LF_RATE_PCT_PER_MIN);
R_LF_MIN_POWER_PCT, R_LF_RATE_PCT_PER_MIN, ΔI 밴드와 복귀 반응도 여유 기준은 모두 노심 설계와 운영기술지침에서 정해지는 값이며, 이 글에서 수치를 제시하지 않습니다. 복귀 반응도 여유(AI_RETURN_MARGIN_PCM)는 PLC가 스스로 계산할 수 있는 값이 아니므로, 노심 감시 계산 결과를 입력으로 받는 구조로 둡니다. 이 입력이 갱신되지 않으면 감발 지령을 거부하는 쪽으로 기본값을 잡는 것이 안전합니다.
운전 전 점검 체크리스트
- □ 부하추종 모드 진입 전 제어봉 뱅크 위치가 삽입 한계보다 충분히 위에 있는지 확인합니다.
- □ ΔI가 목표값 부근에 있는지, 최근 출력 변동 이력으로 제논 분포가 안정 상태인지 확인합니다.
- □ 붕소 농도 조정 계획(희석·붕산 주입 가능량)이 당일 부하 패턴과 맞는지 확인합니다.
- □ 터빈-원자로 제어 통신 두절 모의 시 현재 출력 유지로 수렴하는지 확인합니다.
- □ 복귀 여유 입력이 갱신되지 않을 때 감발 거부가 되는지 확인합니다.
- □ 출력 변동 중 가압기 수위·압력 과도를 기록하고 제어 동작 여유를 평가합니다. 계측 신호 노이즈의 영향은 파형 분석 및 실측 요망입니다.
경계 조건 — 이 설계가 틀리게 되는 조건
첫째, 노심 수명 말기입니다. 붕소 농도가 낮아진 말기에는 붕소 희석으로 확보할 수 있는 반응도가 줄어 복귀 여유가 빠르게 줄어듭니다. 초기와 같은 인터락 설정으로는 감발은 수용되고 복귀가 막히는 상황이 생길 수 있으므로, 복귀 여유 기준은 주기 연소도에 따라 달라져야 합니다.
둘째, 회색 제어봉이나 기계적 보상 운전 방식을 채택한 설계입니다. 이 경우 붕소 조정 의존도가 낮고 ΔI 제어 수단이 다르므로, 이 글의 인터락 조합이 과도하게 보수적일 수 있습니다.
셋째, 부하 변동이 하루 한 번 예정된 패턴이 아니라 주파수 조정처럼 연속적인 소폭 변동인 경우입니다. 이때는 제논 효과보다 제어봉 구동 횟수 누적과 구동 장치 마모가 먼저 제약이 됩니다.
단일 판단 기준은 이렇습니다. 감발 지령은 “지금 내릴 수 있는가”가 아니라 “제논이 쌓인 뒤에도 원 출력으로 돌아올 반응도 여유가 남는가”로 수용 여부를 결정합니다.