결론부터 씁니다. 풍력 피치 제어계의 비상전원을 납축·리튬 배터리로 할지 슈퍼커패시터로 할지는 수명 비용보다 “비상 페더링을 실제로 끝낼 수 있는가”를 운전 중에 증명하는 방법으로 갈립니다. 두 방식 모두 대기 전압은 정상인데 부하가 걸리는 순간 전압이 무너지는 열화 모드를 가집니다. 그래서 전압 감시만으로 만든 인터락은 인터락이 아닙니다. 주기적인 부하 시험으로 내부저항과 가용 에너지를 측정하고, 시험 통과 이력이 유효할 때만 기동 허가를 주는 구조가 필요합니다.
안전 인터락 — 피치 비상 경로의 원칙
피치 비상 페더링은 풍력발전기의 마지막 공기역학 제동 수단입니다. 계통 정전, 주 제어기 고장, 과속, 비상정지 어느 경우든 블레이드를 페더 위치로 돌려 로터를 세워야 하며, 이 경로는 상위 제어기의 판단에 의존하지 않아야 합니다.
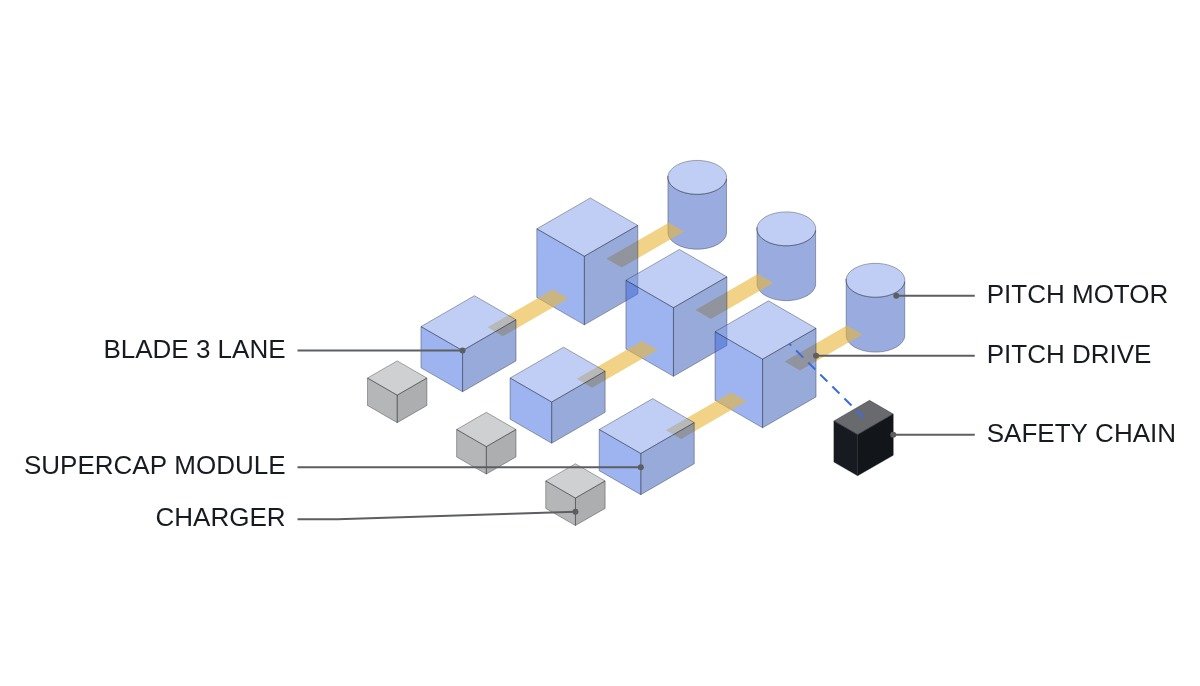
- □ 비상 페더링 지령은 하드와이어 안전체인의 개방으로 발생해야 합니다. 안전체인이 끊기면 각 블레이드의 피치 드라이브가 자체 비상전원으로 페더 방향 운전을 시작합니다. PLC는 이 동작을 지시하는 주체가 아니라 결과를 감시하는 주체입니다.
- □ 블레이드 3개의 비상전원은 서로 독립이어야 합니다. 하나의 공용 전원이 세 블레이드를 모두 먹이면 단일 고장으로 전부 잃습니다.
- □ 페더 리밋 스위치(%I 입력)와 엔코더 각도가 일치하는지 매 운전 사이클마다 교차 확인합니다.
- □ 비상전원 충전기 고장 경보는 즉시 정지 사유가 아니라 기동 허가 해제 사유로 둡니다. 운전 중인 기계는 현재 저장된 에너지로 페더링할 수 있기 때문입니다.
- □ 피치 모터 브레이크 해제 전원이 비상전원 경로에 포함되는지 확인합니다. 브레이크가 풀리지 않으면 에너지가 있어도 블레이드는 돌지 않습니다.
배터리와 슈퍼커패시터는 어떻게 다르게 실패하는가
배터리는 부동충전 상태에서 오래 대기하면 단자 전압은 유지되지만 용량과 내부저항이 서서히 나빠집니다. 나셀 내부는 온도 변동이 크고, 저온에서는 가용 용량이 줄고 내부저항이 커집니다. 겨울철 강풍 정지처럼 비상 페더링이 가장 필요한 순간에 가장 약해지는 조합입니다.
슈퍼커패시터는 저장 에너지가 전압의 제곱에 비례하므로 전압만 보면 에너지를 안다고 생각하기 쉽습니다. 그러나 열화는 정전용량 감소와 등가직렬저항(ESR) 증가로 나타납니다. 정전용량이 줄면 같은 전압에서도 에너지가 줄고, ESR이 커지면 피치 모터 기동 전류가 흐르는 순간 전압 강하가 커져 드라이브 저전압 차단에 먼저 걸립니다. 대기 전압은 두 열화 중 어느 것도 보여주지 않습니다.
가용 에너지는 계산으로 확인합니다. 가정: 정전용량 C = 10 F 모듈을 최고 전압 V1 = 60 V에서 드라이브 최저 동작 전압 V2 = 30 V까지 쓸 수 있다고 하면, 가용 에너지는 1/2 × C × (V1² − V2²) = 0.5 × 10 × (3,600 − 900) = 13,500 J입니다. 정전용량이 20% 줄면 같은 계산으로 10,800 J가 됩니다. 한 번의 페더링에 필요한 에너지는 블레이드 관성, 공기력 모멘트, 피치 속도로 정해지며 기종별로 제조사 값을 받아야 합니다.
| 항목 | 배터리 | 슈퍼커패시터 |
|---|---|---|
| 주 열화 지표 | 용량·내부저항 | 정전용량·ESR |
| 대기 전압 신뢰도 | 낮음 | 낮음 |
| 저온 영향 | 용량 감소 큼 | ESR 증가 |
| 에너지 추정 | 방전 곡선 필요 | 전압·C로 계산 |
| 부하 시험 판정 | 전압 강하·지속 시간 | 순간 강하·dV/dt |
| 교체 주기 판단 | 시험 결과 추세 | 시험 결과 추세 |
표에서 두 열의 공통점이 결론입니다. 어느 쪽을 택하든 대기 전압은 판정 근거가 되지 못하고, 부하 시험에서 얻는 전압 강하와 방전 기울기가 유일한 판정 근거입니다. 슈퍼커패시터가 유리한 점은 판정식이 단순하다는 것, 즉 순간 강하로 ESR을, 방전 기울기 dV/dt와 전류로 정전용량을 바로 계산할 수 있다는 것입니다.
부하 시험 기반 기동 허가 로직
전제 타임차트는 이렇게 둡니다. 저풍속 대기 중 블레이드 하나씩 순서대로 시험. t0에 충전기 분리, 비상전원만으로 피치 모터를 정해진 전류로 짧게 구동. t0 + 수 ms에서 순간 강하 측정(ESR), 이후 구간에서 dV/dt 측정(정전용량). 시험 후 충전기 재투입. 한 블레이드 시험 중 나머지 두 블레이드는 페더 위치를 유지합니다.
(* I/O MAP - PITCH BACKUP TEST, BLADE n = 1..3 *)
(* %I2.0  DI_SAFETY_CHAIN_OK     : HARDWIRED CHAIN STATUS (MONITOR ONLY) *)
(* %I2.1  DI_BLADE1_FEATHER_LS   : BLADE 1 FEATHER LIMIT SWITCH *)
(* %I2.4  DI_CHARGER1_FAULT      : BLADE 1 BACKUP CHARGER FAULT *)
(* %IW400 AI_UCAP1_V             : BLADE 1 BACKUP VOLTAGE (V x10) *)
(* %IW402 AI_UCAP1_I             : BLADE 1 BACKUP CURRENT (A x10) *)
(* %Q2.0  DO_CHARGER1_DISCONNECT : ISOLATE CHARGER DURING TEST *)
(* %Q2.3  DO_TURBINE_START_PERMIT: START PERMIT TO MAIN SEQUENCE *)

(* 1. ESR FROM INSTANT DROP AT TEST CURRENT *)
R_ESR1_MOHM := (R_V_BEFORE - R_V_STEP) / R_I_TEST * 1000.0;

(* 2. CAPACITANCE FROM SLOPE: C = I / (dV/dt) *)
R_C1_F := R_I_TEST / ((R_V_STEP - R_V_END) / R_T_SLOPE_S);

(* 3. USABLE ENERGY BETWEEN FULL VOLTAGE AND DRIVE MIN VOLTAGE, MINUS ESR DROP *)
R_V_MIN_EFF := R_V_DRIVE_MIN + R_I_FEATHER * R_ESR1_MOHM / 1000.0;
R_E1_J := 0.5 * R_C1_F * (R_V_FULL * R_V_FULL - R_V_MIN_EFF * R_V_MIN_EFF);

B_BLADE1_PASS := (R_E1_J > R_E_FEATHER_J * R_MARGIN)   (* MARGIN EXAMPLE 1.5 *)
                 AND (R_ESR1_MOHM < R_ESR_LIMIT_MOHM);

(* 4. TEST VALIDITY TIMER - RESULT EXPIRES AFTER T_TEST_VALID *)
B_TEST_VALID := T_SINCE_LAST_TEST < T_TEST_VALID;

(* 5. START PERMIT ONLY IF ALL THREE BLADES PASSED AND RESULTS VALID *)
DO_TURBINE_START_PERMIT := DI_SAFETY_CHAIN_OK
                           AND B_BLADE1_PASS AND B_BLADE2_PASS AND B_BLADE3_PASS
                           AND B_TEST_VALID
                           AND NOT DI_CHARGER1_FAULT;   (* SAME FOR CHARGER 2, 3 *)
R_MARGIN, T_TEST_VALID, R_ESR_LIMIT_MOHM은 예시 이름이며 값은 이 글에서 정하지 않습니다. 순간 강하를 측정하는 시점은 드라이브 전류 제어 응답에 따라 달라지므로, 첫 시험에서 오실로스코프로 전압·전류 파형을 동시 기록해 샘플링 시점을 정해야 합니다(파형 분석 및 실측 요망). 핵심은 ESR을 에너지 계산의 하한 전압에 반영했다는 점입니다. ESR이 커지면 쓸 수 있는 전압 구간이 위에서부터 잘려 나갑니다.
현장 점검 체크리스트
- □ 시험 결과를 블레이드별 추세로 저장합니다. 단일 시험의 합격 여부보다 ESR 증가 기울기가 교체 시점을 더 잘 알려줍니다.
- □ 시험은 나셀 온도를 함께 기록합니다. 같은 모듈도 저온에서 ESR이 커지므로, 온도 보정 없이 여름 결과로 겨울을 판단하지 않습니다.
- □ 배터리 방식이라면 부하 시험 시간을 늘려 방전 곡선의 무릎 전 구간까지 확인하고, 셀 단위 전압 편차도 기록합니다.
- □ 시험 중 계통 정전이 겹치는 경우를 시퀀스로 정의합니다. 충전기 분리 상태에서 정전이 오면 시험을 즉시 중단하고 안전체인에 의한 페더링을 우선합니다.
- □ 설계 기준은 IEC 61400-1의 보호 기능 요구와 제조사 안전 매뉴얼을 함께 대조합니다.
경계 조건 — 부하 시험 인터락이 과해지는 경우
첫째, 피치 비상전원 용량이 한 번의 페더링 에너지보다 충분히 크게 설계되어 있고 열화 속도가 느린 환경이라면, 시험 주기를 길게 잡아도 됩니다. 시험 자체가 모듈에 충방전 스트레스를 주므로 과도한 빈도는 수명을 깎습니다.
둘째, 피치 드라이브가 계통 정전 시 로터 회전 에너지로 비상전원을 보조하는 구조라면 비상전원 단독 시험 결과가 실제 페더링 능력보다 보수적으로 나옵니다. 이 경우에도 인터락 기준은 보조 없는 단독 조건으로 두는 것이 안전하지만, 교체 판단은 달라질 수 있습니다.
셋째, 전기식이 아니라 유압식 피치라면 비상 에너지원이 어큐뮬레이터이고, 판정 대상은 전기적 ESR이 아니라 예압과 누설입니다. 이 글의 로직은 그대로 적용되지 않습니다.
단일 판단 기준은 이렇습니다. 비상전원 방식과 무관하게, 최근 유효 기간 안의 부하 시험에서 세 블레이드 모두 페더링 에너지에 여유율을 곱한 값을 넘겼을 때만 기동을 허가합니다.