결론부터 씁니다. 영농형 태양광의 전기 설계 기준은 일반 지상형과 한 가지 전제가 다릅니다. 사람과 농기계가 어레이 아래에 상시 들어가는 발전소라는 점입니다. 이 전제 때문에 인터락의 기준이 “정비 때 진입”에서 “상시 점유”로 바뀌고, 관개·방제 같은 농작업 일정이 절연 감시 값과 스트링 전류 분포를 계절 단위로 흔듭니다. 모듈 배치와 인버터 구성은 작물 수확량 조건 안에서 정해지므로, 전기 쪽은 배치를 바꾸기보다 스트링 묶음과 MPPT 할당을 배치에 맞추는 쪽으로 대응해야 합니다.
안전 인터락: 상시 점유를 전제로 씁니다
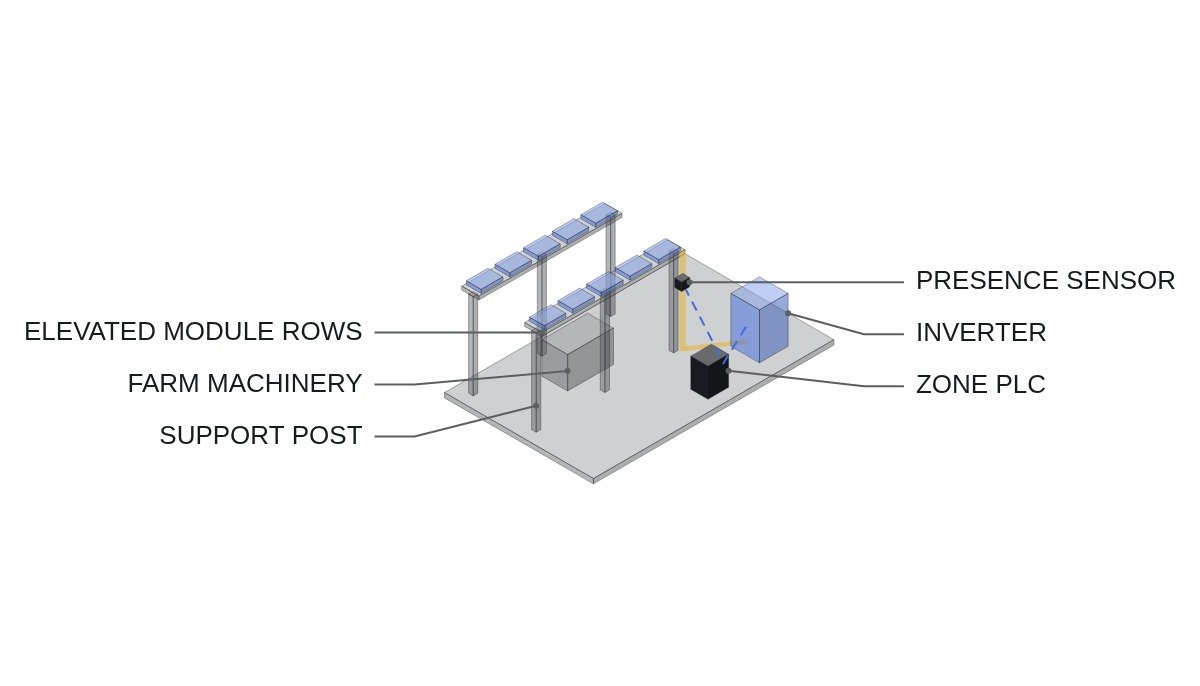
일반 지상형은 울타리 안에 권한 있는 인원만 들어가지만, 영농형은 경작자가 파종부터 수확까지 어레이 아래에서 일합니다. 감전 보호와 구동부 인터락을 이 조건에 맞춰 먼저 확인합니다.
- □ 비상정지(EMO)가 구역별 교류 차단기, 인버터 외부 정지 단자, 각도 조절 구동부 전원을 하드와이어로 개방하는지 확인합니다. 경작 구역 여러 곳에서 접근 가능한 위치에 EMO 버튼을 둡니다. PLC는 EMO 루프를 감시만 합니다.
- □ 직류 케이블은 농기계 작업 높이보다 위에 고정하거나 보호관에 넣고, 기둥 하부의 노출 구간에는 기계 충돌 방지 보호대를 둡니다.
- □ 모듈 각도를 작물 조건에 따라 조절하는 가변형 구조라면, 구동부 운전 허가에 구역 내 인원·농기계 감지 신호를 넣습니다. 감지 신호가 고장이면 구동을 금지하는 쪽으로 설계합니다.
- □ 인버터 자체의 잔류전류·절연 보호는 어떤 농작업 모드에서도 해제하지 않습니다. PLC는 농작업 신호를 경보 원인 분류에만 씁니다.
- □ 경작자 대상 안전 교육 항목에 “모듈과 케이블은 주간에 항상 충전부”를 포함하고, 구역 입구에 표지를 둡니다.
일반 지상형과 운전 조건 차이
| 항목 | 일반 지상형 | 영농형 |
|---|---|---|
| 어레이 하부 점유 | 정비 인원, 간헐적 | 경작자·농기계, 상시 |
| 모듈 배치 | 발전량 기준 밀집 | 작물 일조 기준 간격 확대 |
| 후면 반사 조건 | 지면, 계절 변동 작음 | 작물 생육에 따라 계절 변동 |
| 습윤 조건 | 강우 중심 | 관개·방제 일정 추가 |
| 케이블 경로 | 짧음, 지중 가능 | 간격 확대로 길어짐, 지중 제약 |
| 출력 조정 요인 | 계통 지령 | 계통 지령 + 작물 조건(가변형) |
표의 여섯 줄 중 전기 설계자가 통제할 수 있는 것은 케이블 경로와 스트링 구성뿐입니다. 나머지는 작물과 농작업이 정하므로, 인터락과 감시 로직은 이 변수들을 입력으로 받아 판정을 보정하는 구조가 되어야 합니다. 특히 후면 반사 조건이 계절에 따라 바뀌면 양면 모듈 스트링 사이 전류 편차도 계절에 따라 바뀝니다.
스트링·MPPT 구성 체크리스트
- □ 작물 이랑 방향과 모듈 열 배치를 도면에 겹쳐, 같은 이랑 조건에 놓인 모듈끼리 한 스트링으로 묶습니다.
- □ 경계 열(구역 가장자리)과 내부 열은 후면 반사 조건이 다르므로 다른 MPPT 입력에 배정합니다.
- □ 케이블 길이가 늘어난 스트링은 전압 강하를 계산해 MPPT 입력 전압 범위 하한과의 여유를 확인합니다. 가정: 스트링 전류 10 A, 왕복 400 m, 4 mm2 동선(20°C 기준 약 4.6 Ω/km)이면 강하 전압은 10 A × 0.4 km × 4.6 Ω/km ≈ 18.4 V입니다.
- □ 관개 배관과 스프링클러 분사 범위를 확인해 접속함과 커넥터가 직접 분사 경로에 들지 않도록 위치를 정합니다.
- □ 가변형이라면 각도 조절 이력과 발전량을 같은 시간축으로 기록해, 출력 감소가 작물 운전인지 설비 이상인지 구분할 수 있게 합니다.
PLC 로직 예시
(* IEC 61131-3 ST 의사코드 - 영농형 구역 B: 구동부 허가 + 농작업 연계 경보 분류 *)
(* %I0.0   DI_EMO_LOOP_HEALTHY     : EMO 하드와이어 루프 정상(1) - 감시 전용 *)
(* %I4.0   DI_ZONE_B_PRESENCE      : 구역 B 인원·농기계 감지(1=감지) *)
(* %I4.1   DI_ZONE_B_SENSOR_OK     : 감지 센서 자기진단 정상(1) *)
(* %I4.2   DI_IRRIGATION_B_RUN     : 구역 B 관개 펌프 운전(1) *)
(* %I4.3   DI_INV_B_ISO_WARN       : 인버터 B 절연 저하 경고(1) *)
(* %IW400  AI_WIND_MS              : 풍속(m/s, 스케일 0.1) *)
(* %Q4.0   DO_TILT_B_RUN_PERMIT    : 구역 B 각도 조절 구동 허가 *)
(* %Q4.1   DO_ISO_ALARM_B_TRUE     : 절연 경보(농작업 무관, 즉시 점검) *)
(* %Q4.2   DO_ISO_NOTE_B_IRRIG     : 절연 저하 기록(관개 동시 발생, 추세 감시) *)

VAR CONSTANT WIND_MAX : INT := 150; END_VAR   (* 예시: 15.0 m/s - 구조 설계 조건으로 확인 *)

(* 1. 구동부: 인원 없음 + 센서 정상 + 풍속 이하일 때만 허가 - 센서 고장 시 금지 *)
DO_TILT_B_RUN_PERMIT := DI_EMO_LOOP_HEALTHY AND DI_ZONE_B_SENSOR_OK
                        AND NOT DI_ZONE_B_PRESENCE AND (AI_WIND_MS < WIND_MAX)
                        AND TILT_B_REQUEST;

(* 2. 절연 경고 분류: 인버터 보호는 그대로 동작, PLC는 원인 분류만 *)
TOF_IRRIG(IN := DI_IRRIGATION_B_RUN, PT := T#2H);   (* 관개 종료 후 2시간까지 관개 영향 구간 *)
IF DI_INV_B_ISO_WARN THEN
    IF TOF_IRRIG.Q THEN
        DO_ISO_NOTE_B_IRRIG := TRUE;                 (* 관개 연동 - 추세 데이터 기록 *)
        DO_ISO_ALARM_B_TRUE := FALSE;
    ELSE
        DO_ISO_ALARM_B_TRUE := TRUE;                 (* 관개와 무관한 저하 - 즉시 점검 *)
    END_IF;
END_IF;

(* 3. 관개 연동 기록이 7일 내 3회 이상이면 즉시 점검으로 격상 *)
IF IRRIG_NOTE_COUNT_7D >= 3 THEN DO_ISO_ALARM_B_TRUE := TRUE; END_IF;
풍속 기준, 관개 영향 구간 2시간, 격상 기준 3회는 예시입니다. 관개와 동시에 절연 저하가 반복된다는 것 자체가 분사 경로에 접속부가 노출되어 있다는 증거일 수 있으므로, 분류는 경보를 줄이려는 것이 아니라 원인을 좁히려는 것입니다.
경계 조건
이 설계가 맞지 않는 경우가 있습니다. 어레이 하부를 목초지나 방목지로 쓰는 경우에는 사람보다 가축의 접촉과 케이블 손상이 주 위험이 되므로, 인원 감지 대신 물리적 보호와 케이블 높이가 우선입니다. 또 고정형이고 관개 설비가 없는 밭작물 구역이라면 농작업 연계 분류는 과한 설계가 됩니다. 계절별 후면 반사 변화가 스트링 전류에 미치는 크기는 작물과 모듈에 따라 다르므로 파형 분석 및 실측 요망입니다.
판단 기준은 하나입니다. 어레이 아래에 사람이 머무는 시간이 정비 시간보다 길다면, 인터락과 감시 로직을 상시 점유 기준으로 다시 씁니다.