결론부터 씁니다. 전동기 회생제동에서 제동저항과 회생 컨버터를 가르는 기준은 순간 피크 전력이 아니라 시간당 회생 에너지(kWh)와 그 에너지가 나오는 형태입니다. 수평 이송축처럼 감속 순간에만 짧게 에너지가 나오고 사이클 간격이 길면, 버려지는 에너지가 작아 제동저항이 단순하고 확실합니다. 승강·권상·언와인더처럼 하강이나 장력 유지 중에 에너지가 연속으로 나오면, 연간 버려지는 전력량이 커져 회생 컨버터의 추가 비용을 회수할 여지가 생깁니다. 다만 회생 컨버터는 전원 계통이 에너지를 받아줄 때만 동작하므로, 계통 상실 시의 제동 경로를 먼저 설계해야 합니다.
안전 인터락 조건 먼저 확인
회생 에너지 처리는 효율 문제이기 전에 제동 성립 여부의 문제입니다. 에너지를 처리하지 못하면 드라이브는 DC 링크 과전압으로 트립되고, 그 순간 전동기는 제동력을 잃습니다. 아래 조건을 먼저 하드웨어로 확정합니다.
- □ 제동저항 온도 스위치: 저항기에 부착된 온도 스위치 접점은 경보용이 아니라 주접촉기(KM1) 코일 회로에 하드와이어로 직렬 연결합니다. 제동 초퍼 IGBT가 단락 고장 나면 저항이 DC 링크에 상시 연결되어 과열되는데, 이때 드라이브 소프트웨어는 이를 끊을 수 없고 전원 차단만이 유효합니다.
- □ 수직축 기계식 브레이크: 스프링 작동·전원 해제형 브레이크를 두고, 브레이크 해제는 드라이브 토크 확립 조건과 연동합니다. 전기적 제동(회생·저항)은 정지 유지 수단이 아닙니다.
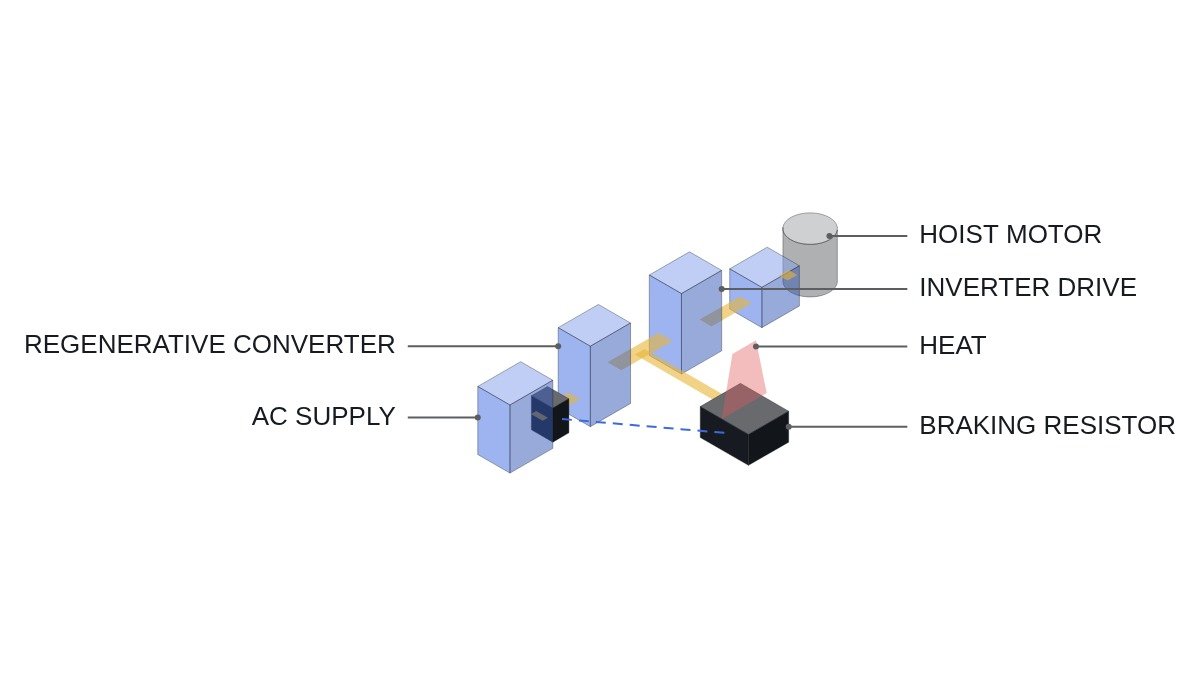
- □ 계통 상실 시 제동 경로: 회생 컨버터 단독 구성은 정전 시 회생 경로가 사라집니다. 수직 부하라면 제동저항 병용 또는 기계식 브레이크의 동작 정지(dynamic stop) 성능을 확인합니다.
- □ 저항기 설치 위치와 방호: 저항기 표면은 고온이 되므로 가연물 이격, 접촉 방지 커버, 반 외부 설치 시 보호등급을 확인합니다.
- □ EMO: 비상정지·EMO는 하드와이어드 안전 회로로 STO와 KM1을 직접 차단합니다. 차단 후 수직축은 기계식 브레이크가 부하를 유지해야 합니다.
회생 에너지 계산 — 수평축과 수직축
수평 회전체의 감속 에너지는 운동 에너지 E = ½Jω²입니다. 가정: 부하 환산 관성 J = 2 kg·m², 회전수 1,500 rpm, 감속 시간 2 s, 일정 토크 감속, 손실 무시(저항 선정 측면에서 보수적).
- ω = 2π × 1,500 / 60 = 157.1 rad/s
- E = ½ × 2 × 157.1² ≈ 24.7 kJ
- 감속 토크 T = Jω / t = 2 × 157.1 / 2 ≈ 157 N·m, 피크 전력 = Tω ≈ 24.7 kW(감속 시작 시점), 평균 전력 ≈ 12.3 kW
- 사이클 20 s(시간당 180회)라면 시간당 회생 에너지 = 24.7 kJ × 180 ≈ 4,440 kJ ≈ 1.23 kWh
제동저항 값은 드라이브의 제동 동작 전압을 VBR로 두고 R ≤ VBR² / Ppeak로 구합니다. 가정: VBR = 750 V(드라이브 매뉴얼로 확인 필요). R ≤ 750² / 24,700 ≈ 22.8 Ω이며, 동시에 드라이브가 허용하는 최소 저항값 이상이어야 합니다. 저항기 연속 정격은 평균 전력 약 1.23 kW에 사용률(2 s / 20 s = 10%) 조건의 허용 과부하 곡선을 대조해 정합니다.
수직축은 양상이 다릅니다. 가정: 하중 1,000 kg, 하강 속도 0.5 m/s, 하강 30 s. 하강 중 회생 전력 P = mgv = 1,000 × 9.81 × 0.5 ≈ 4.9 kW가 30 s 동안 연속으로 나오므로 1회 하강 에너지는 약 147 kJ입니다. 피크 전력은 수평축 예시의 약 5분의 1이지만 1회 에너지는 약 6배입니다.
이 비교에서 나오는 판단은 이렇습니다. 수평축의 회생 에너지는 속도의 제곱에 비례해 감속 순간에 몰리고, 수직축의 회생 에너지는 하강 거리에 비례해 시간에 걸쳐 쌓입니다. 제동저항은 앞의 형태에, 회생 컨버터는 뒤의 형태에 맞는 장치입니다.
비교표 — 제동저항, 회생 컨버터, 공통 DC 버스
| 항목 | 제동저항 | 회생 컨버터 | 공통 DC 버스 |
|---|---|---|---|
| 에너지 처리 | 열로 소비 | 전원 계통으로 반환 | 다른 축의 역행 전력으로 사용 |
| 계통 상실 시 | 동작 유지(DC 링크 전압 있는 동안) | 회생 불가 | 역행 축이 없으면 불가 |
| 발열 | 저항기에서 큼 | 변환 손실 수준 | 작음 |
| 고조파·계통 영향 | 없음 | 변환기 방식에 따라 검토 필요 | 없음 |
| 적합 부하 | 간헐 감속, 저관성 | 연속 회생, 수직·장력 부하 | 역행·회생 축이 시간상 겹치는 라인 |
| 비용 구조 | 초기비 낮음, 에너지 손실 | 초기비 높음, 에너지 회수 | 배선·보호 협조 설계 필요 |
표에서 “계통 상실 시” 줄이 안전 측면의 결론이고 “적합 부하” 줄이 경제성 측면의 결론입니다. 회생 컨버터가 경제적으로 유리한 설비일수록 대개 수직 부하이고, 수직 부하일수록 계통 상실 시 제동 경로 문제가 커집니다. 그래서 연속 회생 수직축에서는 회생 컨버터와 소용량 제동저항을 병용하는 구성이 자주 합리적인 답이 됩니다.
감시 로직 — 에너지 적산과 과열 전 조치
PLC는 제동 경로를 제어하지 않습니다. 제동저항 온도 트립과 STO는 하드와이어로 동작하고, PLC는 DC 링크 전압과 저항기 온도를 감시해 트립 전에 감속 램프를 늘리도록 요청하고, 회생 에너지를 적산해 경제성 판단 근거를 남깁니다.
(* 회생 에너지 감시 및 감속 완화 요청 - IEC 61131-3 ST *)
(* 제동저항 온도 스위치 -> KM1 코일 직렬(하드와이어), STO/EMO 하드와이어. 본 로직은 감시 전용 *)
VAR
  DI_KM1_CLOSED           AT %I3.0  : BOOL;  (* 주접촉기 투입 상태 *)
  DI_BR_THERMO_TRIPPED    AT %I3.1  : BOOL;  (* 제동저항 온도 스위치 동작 - 감시 전용 *)
  DI_MECH_BRAKE_RELEASED  AT %I3.2  : BOOL;  (* 기계식 브레이크 해제 확인 *)
  AI_DC_BUS_V             AT %IW120 : INT;   (* DC 링크 전압 V, 드라이브 모니터 출력 *)
  AI_BR_RES_TEMP_C        AT %IW122 : INT;   (* 저항기 표면 온도, 열전대 변환기 *)
  AI_BR_POWER_KW_X10      AT %IW124 : INT;   (* 제동 전력 kW x10, 드라이브 파라미터 매핑 *)
  DO_DECEL_EXTEND_REQ     AT %Q3.0  : BOOL;  (* 감속 시간 연장 요청 -> 드라이브 파라미터 세트 전환 *)
  DO_BR_TEMP_ALARM        AT %Q3.1  : BOOL;  (* 저항기 고온 경보 *)
  BR_ENERGY_WH                      : REAL;  (* 회생 에너지 적산, Wh *)
  SCAN_S                            : REAL := 0.01;  (* 스캔 주기 10 ms 가정 *)
  TEMP_WARN_C                       : INT := 150;    (* 가정 경보값, 저항기 사양으로 변경 *)
  VDC_WARN_V                        : INT := 720;    (* 가정 경보값, V_BR 아래로 설정 *)
END_VAR

(* 에너지 적산: kW x10 -> W, 스캔 주기 적분 *)
IF DI_KM1_CLOSED THEN
  BR_ENERGY_WH := BR_ENERGY_WH + INT_TO_REAL(AI_BR_POWER_KW_X10) * 100.0 * SCAN_S / 3600.0;
END_IF;

(* 트립 전 완화: 저항기 고온 또는 DC 링크 전압 상승 시 감속 시간 연장 요청 *)
DO_DECEL_EXTEND_REQ := (AI_BR_RES_TEMP_C > TEMP_WARN_C) OR (AI_DC_BUS_V > VDC_WARN_V);
DO_BR_TEMP_ALARM := (AI_BR_RES_TEMP_C > TEMP_WARN_C) OR DI_BR_THERMO_TRIPPED;

(* 주의: 수직축 하강 중에는 감속 연장이 오히려 하강 에너지를 늘리지 않는지 공정별 확인 *)
적산한 BR_ENERGY_WH를 한 달 단위로 기록하면 회생 컨버터 도입 판단을 추정치가 아니라 실측 전력량으로 할 수 있습니다. 적산값에 전력량 요금 단가를 곱해 연간 회수 가능 금액을 구하고, 회생 컨버터 추가 비용과 비교합니다. 드라이브가 제공하는 제동 전력값의 정확도는 기종마다 다르므로, 필요하면 저항기 전류를 별도로 측정해 교차 확인합니다.
경계 조건
이 판단이 틀리게 되는 조건이 있습니다. 첫째, 설비가 비상발전기로 운전되는 시간이 있다면 회생 컨버터가 반환한 전력을 발전기가 받지 못해 역전력 보호나 과속 문제가 생길 수 있습니다. 발전기 운전 모드에서는 제동저항으로 전환하는 경로가 필요합니다. 둘째, 한 라인에서 감속하는 축과 가속하는 축이 시간상 겹친다면 에너지를 계통까지 돌려보낼 필요 없이 공통 DC 버스로 나누는 편이 더 단순합니다. 이 경우에는 각 드라이브 입력 보호와 DC 측 퓨즈 협조를 다시 설계해야 합니다. 단일 판단 기준은 이렇게 잡습니다. 실측 회생 에너지의 연간 전력량 요금이 회생 컨버터 추가 비용을 회수 기간 안에 넘고, 계통 상실·발전기 운전 시의 제동 경로가 별도로 확보될 때만 회생 컨버터를 선택합니다.