R2R 전극 공정 장비 연재 · 2/3
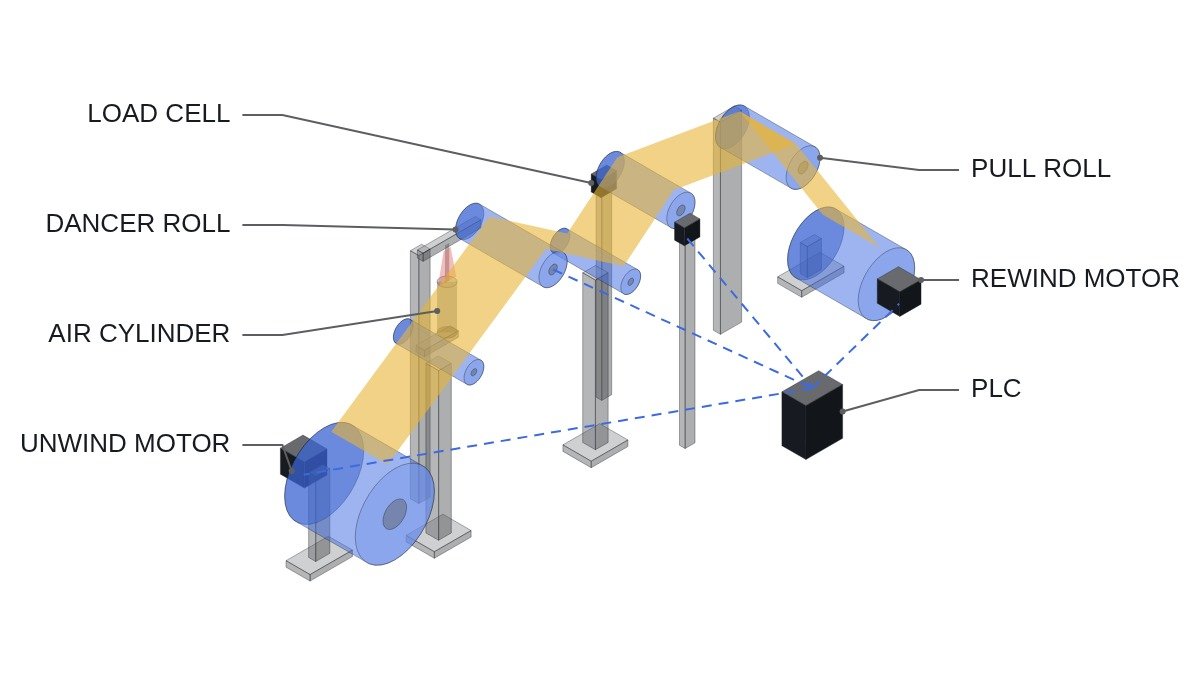
결론부터 씁니다. 전극 금속박은 잘 늘어나지 않는 웹이라 앞뒤 롤의 속도비만으로는 장력을 잡을 수 없습니다. 속도 동기는 기준으로 두고, 장력은 토크와 측정으로 닫습니다. 측정 수단은 두 가지이고 재는 양이 다릅니다. 댄서(dancer)는 위치를 재고 하중으로 장력을 정하며 저장량으로 외란을 받아내고, 로드셀(load cell)은 힘을 직접 재지만 저장 기능이 없습니다. 어느 쪽을 쓰든 권취 토크는 장력 × 반경이므로, 권경(roll diameter) 연산과 관성 보상(inertia compensation)이 틀리면 장력이 흔들립니다. 이 글은 방식별 선택 기준, 권경·테이퍼·관성 보상 계산, 웹 브레이크(web break) 감지와 협조 정지를 I/O 기준으로 정리합니다.
이전 글: R2R 전극 공정 장비 입문 — 코터·롤프레스·슬리터·와인더는 텐션 구간으로 나눠 보면 보입니다
안전 인터락 조건 먼저
- □ 비상정지와 가드 인터락은 안전 릴레이 또는 안전 PLC의 하드와이어 회로로 드라이브의 STO(Safe Torque Off)나 SS1(Safe Stop 1)을 동작시킵니다. STO는 정지 카테고리 0, SS1은 감속 후 STO로 넘어가는 정지 카테고리 1에 해당합니다(SEW-EURODRIVE 공개 문서). 표준 PLC는 안전 회로 상태를 감시 입력으로만 읽습니다(비상정지 정지 카테고리 0과 1).
- □ 웹 브레이크 감지는 공정 보호 기능이지 안전 기능이 아닙니다. 끊어진 웹을 다시 거는 작업(threading)은 가드를 연 상태의 저속·홀드투런(hold-to-run) 모드로 따로 둡니다. 이 모드의 선택, 저속 제한, 홀드투런 입력은 안전 회로(안전 PLC·드라이브 안전 기능)에서 처리하고, 표준 PLC로 가드 인터락을 해제하지 않습니다. 인쇄·가공 장비 안전 규격 ISO 12643-1에도 인러닝 닙(in-running nip) 방호, 홀드투런, 웹 통과(threading) 조항이 따로 있습니다.
- □ 댄서 암은 웹이 끊어지면 하한 스토퍼로 떨어집니다(Siemens DCC Winder 문서). 정비 전 공압 잔압 배출과 암 고정을 에너지 차단 절차에 넣습니다.
- □ 최대 권경의 권취 롤은 관성이 커서 정지 시간이 길어집니다. 비상정지 카테고리는 가장 무거운 롤 조건에서 실측한 정지 시간으로 정합니다.
장력을 정하는 네 가지 방식
| 방식 | 측정량 | 강점 | 약점 |
|---|---|---|---|
| 속도비(드로) 제어 | 없음(속도만) | 구조가 단순 | 강성이 큰 웹은 속도 오차가 장력 오차로 커짐, 신축성 웹에만 적합 |
| 간접(토크) 제어 | 없음(권경·토크 계산) | 장력 센서 불필요 | 마찰·가감속 보상 정확도에 의존, 장력 범위 약 6:1 |
| 댄서 위치 제어 | 댄서 위치 | 저장 기능으로 편심(out-of-round)·급가감속·인덱싱(indexing) 외란 흡수 | 장력은 하중·자중·배치로 정해져 실제 장력값을 알려 주지 않음 |
| 로드셀(장력 검출기) 제어 | 장력에 비례하는 힘 | 장력을 직접 측정, 기존 설비에 덧붙이기 쉬움, 장력 범위 약 20:1 | 저장 기능 없음, 롤 자중·과부하·낮은 장력 영역의 분해능 고려 |
전극 웹에 가장 불리한 방식은 첫째 줄입니다. 드라이브 제조사 문서는 장력 검출기 신호로 속도 지령을 보정하는 방식조차 신축성 웹에만 맞고, 그 밖에는 장력 검출기 신호로 토크 한계를 보정하는 직접 제어가 우선이라고 적습니다(Siemens DCC Winder 문서, 장력 범위 비교값도 같은 문서). 실무에서는 속도 동기를 기준으로 두고 장력은 나머지 세 방식 가운데 하나로 닫되, 외란의 종류에 따라 댄서와 로드셀을 고릅니다. 두 방식을 겹쳐 댄서에 로드셀을 더하는 구성도 가능합니다(Montalvo).
권취 토크는 권경 연산이 먼저입니다
중심 구동 권취기의 토크는 장력 × 반경입니다. 단위를 mm로 맞추면 롤 축 토크 M[N·m] = T[N] × D[mm] ÷ 2000, 롤 회전수 n[rpm] = v[m/min] × 1000 ÷ (π × D[mm])이고, 모터 축 토크는 감속비 i(모터 회전수 ÷ 롤 회전수)로 나누고, 모터 회전수는 i를 곱합니다(Siemens DCC Winder 문서의 식을 mm 기준으로 정리). 1편 예시(장력 100 N, 선속 60 m/min)에서 권경이 200 mm에서 800 mm로 커지면 토크는 10 N·m에서 40 N·m로, 회전수는 약 95.5 rpm에서 약 23.9 rpm으로 바뀝니다.
현재 권경 D는 선속과 롤 회전수로 계산합니다(나눗셈법, D = v ÷ (π × n)). 이 방법은 값을 계속 주지만 저속에서는 속도 신호의 잡음 비중이 커서 부정확하므로, 설정 속도 아래에서는 마지막 값을 홀드합니다. 층수 × 두께로 누적하는 방법은 두께 설정이 조금만 틀려도 권경이 크게 틀어집니다(Siemens DCC Winder 문서). 권경이 틀리면 토크 = 장력 × 반경 식 전체가 틀어지므로, 로드셀 피드백이 있어도 보정 부담이 커집니다.
테이퍼 텐션
권경이 커질수록 장력을 줄이는 설정을 테이퍼 텐션(taper tension)이라고 합니다. 권취 초기에는 단단히 감아 기초를 만들고 끝으로 갈수록 부드럽게 감아, 텔레스코핑(telescoping, 감긴 층이 옆으로 밀려 나오는 현상)과 외층 손상(스타링·좌굴)을 막는 것이 목적입니다(Lee et al. 2009). 과장력에 의한 코어 압궤(core crush)는 권취 초기에 높은 장력으로 코어부를 단단히 만든 뒤 낮은 설정값으로 넘어가는 방식으로 줄이라고 안내됩니다(Dover Flexo Electronics). 가장 흔한 형태는 선형 테이퍼이며 T(D) = T0 × [1 − k × (D − Dc) ÷ (Dmax − Dc)]로 쓸 수 있습니다. Dc는 코어 지름, k는 테이퍼 비율이고, Lee et al. 2009의 무차원 반경 식을 지름으로 바꿔 쓴 형태입니다. 일반 웹에서는 25~50%를 쓰는 사례가 소개되지만(Dover Flexo Electronics), 전극 웹의 적정값은 소재별 권취 시험으로 정할 확인 필요 항목입니다.
예시로 T0 = 100 N, k = 30%(가정값)이면 최대 권경 800 mm에서 장력은 70 N, 롤 축 토크는 70 × 800 ÷ 2000 = 28 N·m입니다. 테이퍼가 없을 때의 40 N·m보다 작으므로, 테이퍼를 켜면 최대 권경에서 모터가 내야 할 토크도 함께 줄어듭니다.
관성 보상
가감속 때는 롤을 돌리는 데 드는 토크가 장력 토크에 더해집니다. 감긴 롤의 관성은 J = (π ÷ 32) × b × ρ × (D⁴ − Dc⁴) 꼴로 지름의 4제곱에 비례합니다(b: 폭, ρ: 롤 밀도, Siemens DCC Winder 문서). 코어를 무시하면 권경이 2배가 될 때 관성은 약 16배입니다. 가속 토크는 (롤 관성 + 롤 축으로 환산한 모터·기어 관성(감속비 제곱을 곱한 값)) × 각가속도이고, 각가속도는 선가속도 ÷ 반경입니다. 이 선행 보상이 빠지면 가감속 때마다 장력이 출렁이며, 간접 토크 제어뿐 아니라 장력 검출기를 쓰는 제어에도 필요하다고 명시돼 있습니다(Siemens DCC Winder 문서).
관성 보상을 2차전지 제조 장치에 적용한 국내 등록특허로 KR101899991B1 「2차전지 제조장치의 장력 제어방법」((주)피토, 2018-09-12 설정등록)이 있습니다. 청구항 1은 아이들 롤러의 회전관성모멘트 정보와 권취 선속의 가감속 구간 정보를 미리 불러와, 그 구간에서 관성 때문에 생기는 장력 변화량만큼 장력조절장치의 적용량을 조절하는 방법입니다. Google Patents 법적 이벤트에는 8년차 연차료 납부(2025-09-22)까지 기록돼 있고, 상태는 Active(예상 만료 2036-11-29)입니다(2026-09-26 확인).
댄서와 로드셀, 무엇을 보고 고르나
댄서의 힘 평형은 2T = L + M·ẍ + D·ẋ + K·x로 쓰입니다. L은 댄서 하중, M은 가동부 질량, D는 감쇠, K는 스프링 성분, x는 위치이고, 좌변의 2T는 롤을 감싼 웹 두 가닥이 받치는 힘입니다. 이상적인 댄서는 T = L/2, 즉 장력이 하중으로 정해지며 질량과 피벗 마찰은 오차 요인입니다(MAGPOWR Dancer Primer). 위치 신호는 장력값이 아니라 저장량이 얼마나 쓰였는지를 알려 줍니다. 그래서 댄서는 편심 롤, 급가감속, 인덱싱 같은 외란을 받아내는 데 강하지만 실제 장력을 의미 있는 단위로 알려 주지는 않습니다(Montalvo).
로드셀은 롤 베어링에 걸리는 합력을 잽니다. 합력은 Fr = 2T·sin(θ/2)이고(θ: 웹이 롤을 감싸는 각), 여기에 롤 자중이 더해집니다. 정격의 120%를 넘는 하중이 계속 걸리면 피로 파손이 생길 수 있고, 롤이 가벼울수록 용량을 낮춰 신호와 분해능을 높일 수 있습니다(BLH Nobel). 장력을 숫자로 알려 주고 기존 설비에 덧붙이기 쉽지만, 저장 기능이 없어 외란을 흡수하지는 못합니다(Montalvo).
정리하면 댄서는 장력계가 아니라 장력을 정하는 추이자 외란을 받아내는 버퍼입니다. 댄서 위치를 장력값으로 기록하지 말고, 장력을 숫자로 남겨야 하는 공정이면 로드셀을 덧붙입니다.
웹 브레이크 감지와 협조 정지
웹 브레이크 판정 조건은 제어 방식마다 다릅니다. 로드셀 제어는 설정한 최소 장력 아래로 떨어지거나 속도 제어기가 개입할 때, 댄서 제어는 댄서가 설정한 끝단 위치를 벗어날 때, 간접 토크 제어는 최소 토크 아래이거나 속도 제어기가 개입할 때 판정합니다. 속도 일정(v-constant) 제어는 내부 신호로 감지할 수 없습니다. 감지 뒤에는 권경 연산을 홀드하고 장력 운전과 장력 제어기 인에이블을 해제합니다(Siemens DCC Winder 문서). 내부 신호가 없는 구간은 가이드 롤 사이에 초음파 센서를 두어 재료 끊김을 직접 볼 수 있습니다(Pepperl+Fuchs).
- 감지: 장력이 최소값 아래로 지연 시간 동안 머물거나, 웹 없음 센서가 동작합니다.
- 판정 마스크: 라인 운전 중이고 스플라이스(splice) 동작 중이 아닐 때만 파단으로 판정합니다.
- 조치: 파단 구간의 권경 연산 홀드 → 파단 구간의 장력 제어 해제 → 선속을 정하는 닙 드라이브 감속 요청 → 웹이 남아 있는 구간의 권출·권취는 장력 제어 상태로 따라 정지합니다.
- 기록: 발생 구간과 직전 장력 파형을 저장합니다(파형 분석 및 실측 요망).
- 복귀: 웹 재장착은 홀드투런 모드로 하고, 가드 닫힘과 웹 있음을 확인한 뒤 수동 리셋합니다.
3번의 순서가 중요합니다. 드라이브를 각자 표준 정지(OFF1/OFF2/OFF3)시키면 권취기가 웹 속도와 협조를 잃어 파단이나 루프가 생길 수 있으므로, 선속 기준인 닙 드라이브를 감속하고 권취기는 장력 제어 상태로 따라 서게 하라는 것이 드라이브 제조사의 설명입니다(Siemens DCC Winder 문서). 이것은 공정 정지 순서이고, 비상정지의 안전 기능(STO·SS1)은 이와 별도로 하드와이어로 동작합니다.
PLC 로직 예시
(* I/O MAP - rewind zone, example addresses
   %I2.0  DI_SAFETY_OK        : safety relay status (E-stop, guards) - monitor only
   %I2.1  DI_LINE_RUN         : line run command
   %I2.2  DI_SPLICE_ACTIVE    : splice in progress - web break detection masked
   %I2.3  DI_WEB_PRESENT      : ultrasonic web sensor between guide rolls, 1 = web present
   %I2.4  DI_RESET_PB         : web break reset push button
   %IW210 AI_TENSION          : load cell tension, 0.1 N/digit
   %IW212 AI_LINE_SPEED       : line speed from nip drive, 0.01 m/min/digit
   %IW214 AI_ROLL_SPEED       : rewind roll speed (roll side), 0.1 rpm/digit
   %IW216 AI_LINE_ACCEL       : line acceleration from ramp generator, 0.001 m/s2/digit
   %QW210 AO_REWIND_TQ        : rewind torque limit (roll side), 0.01 N.m/digit
   %Q2.0  DO_TENSION_ENABLE   : tension control enable to drive - permissive only
   %Q2.1  DO_NIP_STOP_REQ     : controlled stop request to nip drive (line speed master)
   %Q2.2  DO_WEB_BREAK_ALARM  : web break alarm
   %Q2.3  DO_TENSION_READY    : tension established - roll press permit input (part 3)
*)
VAR
  V_MPM, N_RPM, T_ACT, A_MPS2 : REAL;          (* scaled inputs *)
  D_MM      : REAL := 200.0;                    (* roll diameter, mm - reset to D_CORE_MM at roll change *)
  T_SP, J_ROLL, TQ_ACC, TQ_TRIM, TRIM_INT, TQ_CMD : REAL;
  WEB_BREAK : BOOL;
  TENSION_OK : BOOL;                            (* tension established since line start *)
  T_BREAK   : TON;
END_VAR
(* commissioning constants: D_CORE_MM, D_MAX_MM, T0_N, TAPER_K (0.0-1.0, 0.3 = 30 %), K_J,
   J_MOTOR_ROLL (motor + gearbox inertia referred to the roll shaft = J x i^2), TQ_FRICTION,
   V_DIAM_MIN, N_DIAM_MIN, T_BREAK_MIN, KP_T, KI_T, TRIM_MAX, CYCLE_S *)

V_MPM  := INT_TO_REAL(AI_LINE_SPEED) * 0.01;    (* m/min *)
N_RPM  := INT_TO_REAL(AI_ROLL_SPEED) * 0.1;     (* rpm *)
T_ACT  := INT_TO_REAL(AI_TENSION) * 0.1;        (* N *)
A_MPS2 := INT_TO_REAL(AI_LINE_ACCEL) * 0.001;   (* m/s2 *)

(* 1) diameter by division D = v / (pi * n); hold at low speed and after a web break *)
IF (V_MPM > V_DIAM_MIN) AND (N_RPM > N_DIAM_MIN) AND NOT WEB_BREAK THEN
  D_MM := LIMIT(D_CORE_MM, V_MPM * 1000.0 / (3.14159 * N_RPM), D_MAX_MM);
END_IF;

(* 2) linear taper T = T0 * (1 - K * (D - Dc) / (Dmax - Dc)) *)
T_SP := T0_N * (1.0 - TAPER_K * (D_MM - D_CORE_MM) / (D_MAX_MM - D_CORE_MM));

(* 3) inertia compensation: J grows with D^4; alpha = a / r, r = D / 2000 m *)
J_ROLL := K_J * (EXPT(D_MM, 4.0) - EXPT(D_CORE_MM, 4.0));   (* kg.m2, K_J from width and roll density *)
TQ_ACC := (J_ROLL + J_MOTOR_ROLL) * A_MPS2 / (D_MM / 2000.0);

(* 4) load cell trim, limited so a failed sensor cannot drive the torque away *)
IF DI_LINE_RUN AND NOT WEB_BREAK THEN
  TRIM_INT := LIMIT(-TRIM_MAX, TRIM_INT + KI_T * (T_SP - T_ACT) * CYCLE_S, TRIM_MAX);
ELSE
  TRIM_INT := 0.0;
END_IF;
TQ_TRIM := LIMIT(-TRIM_MAX, KP_T * (T_SP - T_ACT) + TRIM_INT, TRIM_MAX);

(* 5) torque = T * D / 2000 + inertia + friction + trim *)
TQ_CMD := T_SP * D_MM / 2000.0 + TQ_ACC + TQ_FRICTION + TQ_TRIM;

(* 6) web break: low tension (armed only after tension was established) or no web for 200 ms,
      masked during splice *)
IF NOT DI_LINE_RUN OR WEB_BREAK THEN
  TENSION_OK := FALSE;
ELSIF T_ACT >= 0.8 * T_SP THEN                  (* 0.8 x setpoint: example value *)
  TENSION_OK := TRUE;
END_IF;
T_BREAK(IN := DI_LINE_RUN AND NOT DI_SPLICE_ACTIVE
              AND (((T_ACT < T_BREAK_MIN) AND TENSION_OK) OR NOT DI_WEB_PRESENT),
        PT := T#200MS);                         (* example value - set from recorded waveforms *)
IF T_BREAK.Q THEN
  WEB_BREAK := TRUE;
END_IF;
IF WEB_BREAK AND DI_RESET_PB AND DI_WEB_PRESENT AND NOT DI_LINE_RUN THEN
  WEB_BREAK := FALSE;
END_IF;

DO_TENSION_ENABLE  := DI_SAFETY_OK AND DI_LINE_RUN AND NOT WEB_BREAK;   (* STO stays hardwired *)
DO_NIP_STOP_REQ    := WEB_BREAK;                (* brake the line speed master, winders follow *)
DO_WEB_BREAK_ALARM := WEB_BREAK;
DO_TENSION_READY   := TENSION_OK AND NOT WEB_BREAK;
AO_REWIND_TQ       := REAL_TO_INT(TQ_CMD * 100.0);   (* 0.01 N.m/digit *)
코드의 지연 시간 200 ms와 트림 제한값은 예시입니다. 실제 값은 스플라이스, 가감속, 파단 때의 장력 파형을 기록해 정합니다. DO_TENSION_ENABLE은 허가 신호일 뿐이고, 비상정지 때 토크 차단은 안전 회로의 STO가 맡습니다. 라인 기동 직후 장력이 설정값의 80%(예시값)에 이르기 전에는 장력 저하 조건으로 파단을 판정하지 않고, 장력이 확립되면 DO_TENSION_READY를 내보내 3편 롤프레스의 가압 허가 조건으로 씁니다.
시운전 체크리스트
- □ 로드셀 영점과 스팬: 웹 없이 영점을 잡고, 기지 하중으로 스팬을 맞추며, 감김 각 θ를 Fr = 2T·sin(θ/2)에 반영합니다.
- □ 로드셀 용량: 장력 합력과 롤 자중의 벡터 합(여현 법칙)을 롤 양끝으로 나눈 값보다 한 단계 큰 정격으로 고르고, 정격 120%를 넘는 연속 하중이 걸리지 않게 합니다(BLH Nobel).
- □ 권경 연산: 코어·중간·최대 권경에서 실측 지름과 연산값을 비교하고, 저속 홀드 임계값을 확인합니다.
- □ 관성 보상: 가감속 시험에서 장력 파형을 기록해 보상 전후 편차를 비교합니다(파형 분석 및 실측 요망).
- □ 테이퍼: 권취 후 텔레스코핑과 코어 압궤 여부를 확인하고 소재별 레시피로 저장합니다.
- □ 웹 브레이크: 감지 지연 시간을 실제 파단·스플라이스 파형으로 정하고 오검출 건수를 기록합니다.
- □ 협조 정지: 정상 정지, 웹 브레이크, 비상정지 각각에서 루프나 파단 없이 멈추는지 확인합니다.
- □ 댄서: 운전 중 스트로크 중앙 유지, 공압 레귤레이터 응답, 피벗 마찰을 점검합니다.
근거 자료
- Siemens, Application Standard Winder with DCC, V4.3.3 (2024)
- Whiteside (MAGPOWR), TAPPI PLACE Conference 2007 발표 자료
- MAGPOWR, Dancer Primer
- Montalvo, Dancer or load cells — which should I use?
- BLH Nobel, Web tension design
- Lee et al., J. Mech. Sci. Technol. 23, 3036–3048 (2009)
- Dover Flexo Electronics, roll winding defects
- TJWalker, draw zone time constant
- Pepperl+Fuchs, ultrasonic web break detection
- SEW-EURODRIVE, SS1 safety function
- SEW-EURODRIVE, STO safety function
- ISO 12643-1:2023
- KR101899991B1 — 2차전지 제조장치의 장력 제어방법
경계 조건
이 선택 기준이 흔들리는 조건이 있습니다. 첫째, 아주 낮은 장력으로 얇은 박을 다루면 로드셀은 롤 자중에 비해 신호가 작아 분해능이 떨어지고, 댄서는 질량과 마찰이 그대로 장력 오차가 됩니다. 두 방식 모두 어려운 구간이라면 롤 경량화나 구간 설계부터 다시 봐야 합니다. 둘째, 편심 롤, 인덱싱(웹을 멈췄다 보내는 간헐 이송), 잦은 스플라이스는 저장 기능이 필요한 외란이라 로드셀 단독으로는 흡수하지 못합니다. 이런 용도에는 댄서를 쓰라는 것이 업계 정리입니다(편심·인덱싱: Whiteside 2007, 롤 교체: Siemens DCC Winder 문서). 셋째, 닙에서 웹이 미끄러지면 구간 분리 전제가 깨져 어느 방식도 설계대로 동작하지 않습니다. 넷째, 속도비로 장력을 트림하는 구간은 시간상수가 웹 길이 ÷ 속도이고 새 정상상태의 95%까지 그 3배가 걸리므로(TJWalker), 긴 구간을 저속으로 돌리면 트림이 느립니다.
단일 기준은 이렇습니다. 외란을 저장으로 받아내야 하면 댄서, 장력을 숫자로 증명해야 하면 로드셀을 고릅니다. 둘 다 필요하면 댄서에 로드셀을 겹칩니다.