R2R 전극 공정 장비 연재 · 1/3
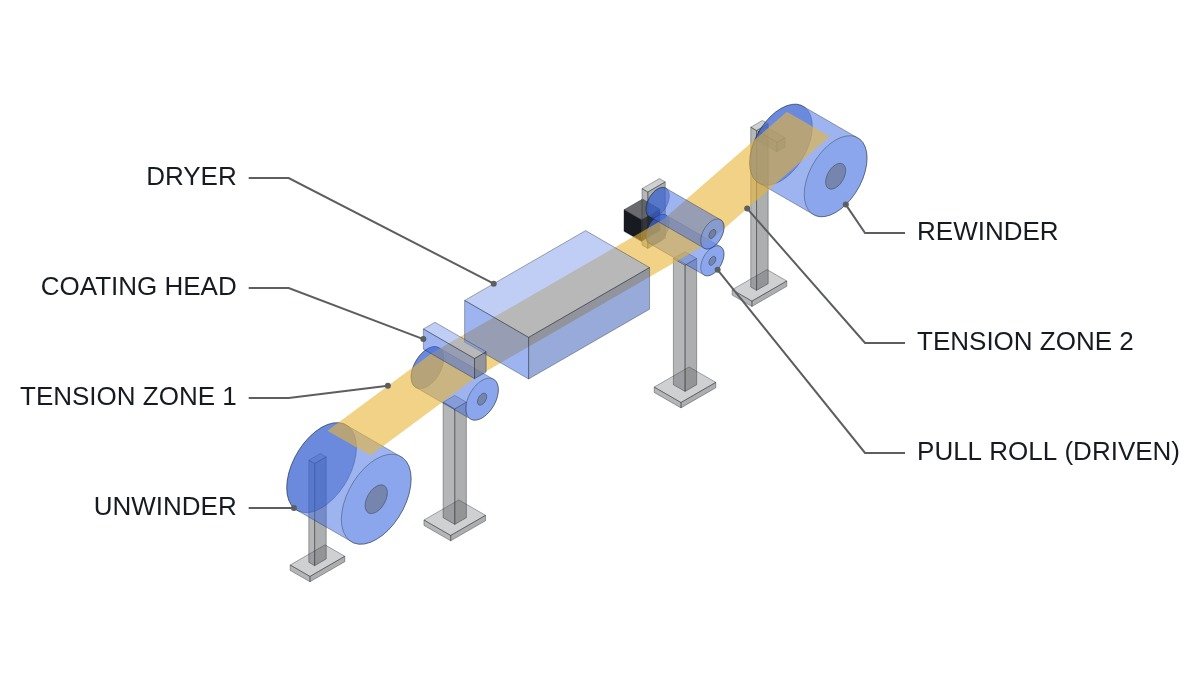
결론부터 씁니다. 이차전지 전극 공장의 R2R(Roll-to-Roll) 라인은 장비 이름보다 텐션 구간(tension zone)으로 나눠 볼 때 제어 구조가 드러납니다. 구간을 나누는 것은 모터가 달린 구동 롤과 닙(nip)이고, 웹(web)이 그 지점에서 미끄러지지 않아야 구간이 실제로 나뉩니다. 구간마다 장력을 정하는 방식(속도 차, 토크, 댄서·로드셀 피드백)이 다르고, 전극박 찢어짐·주름·권취 불균일은 모두 장력과 직접 연결된 불량입니다. 이 글은 연재 첫 편으로 공정 순서, 구간을 나누는 법, 장비별로 먼저 확인할 신호를 입문자 기준으로 정리합니다. 기계적 강도 해석과 부품 가공은 다루지 않습니다.
전극 공정은 어떤 순서로 흐르는가
전극 공정은 슬러리(slurry)를 금속박 집전체(current collector)에 바르는 데서 시작합니다. 양극은 알루미늄박, 음극은 구리박을 쓰고, 슬롯다이(slot die) 같은 도포 장치로 양면을 코팅한 뒤 건조 설비에서 용매를 증발시킵니다. 이어서 한 쌍의 롤로 코팅층을 압축하는 캘린더링(calendering), 넓은 모코일(mother coil)을 여러 폭의 자코일(daughter coil)로 나누는 슬리팅(slitting)을 거칩니다. 진공 건조와 노칭(notching) 뒤에는 양극·분리막·음극을 감거나(winding) 쌓아서(stacking) 셀 내부 구조를 만듭니다(PEM RWTH Aachen·VDMA 2026, Liu et al. 2021).
이 가운데 코팅, 캘린더링, 슬리팅은 분당 35 m 이상으로 처리되는 R2R 공정입니다(Liu et al. 2021). 집전체 박 두께는 셀 설계에 따라 5~25 µm(0.005~0.025 mm)이므로(PEM RWTH Aachen 2018), 라인 전체가 수십 µm 이하의 금속박을 끊지 않고 끌고 가는 설비라고 보면 됩니다.
| 공정 | 하는 일 | 대표 조건 | 제어에서 먼저 볼 것 |
|---|---|---|---|
| 코팅·건조 | 박에 슬러리 도포 후 용매 증발 | 폭 최대 1,500 mm, 건조 속도 35~80 m/min, 건조 구간 최대 100 m | 박 사전 장력, 속도와 토출량 동기 |
| 캘린더링 | 롤 한 쌍으로 코팅층 압축 | 선압 최대 2,500 N/mm, 60~100 m/min | 선압·롤 갭, 닙 앞뒤 장력 |
| 슬리팅 | 모코일을 자코일 여러 개로 절단 | 80~150 m/min, 폭 공차 ±150~±250 µm(±0.15~±0.25 mm) | 스트립별 권취 장력 |
| 와인딩 | 전극·분리막을 함께 권취 | 품질 항목에 전극·분리막 웹 장력 명시 | 여러 웹의 장력·정렬 |
네 공정의 마지막 열에는 모두 장력이 들어갑니다. 목적은 도포·압축·절단·권취로 다르지만 웹을 풀고, 끌고, 다시 감는 구조가 같기 때문입니다. 그래서 장력 제어는 한 장비의 특수 기능이 아니라 네 장비에 공통으로 들어가는 설계 항목입니다. 표의 조건값은 PEM RWTH Aachen·VDMA 2026 소책자의 공정별 대표값입니다.
텐션 구간은 구동 롤이 나눕니다
텐션 구간은 웹에 다른 장력을 만들 수 있는 구간이고, 닙이 구간을 나누는 것은 웹이 그 사이로 미끄러지지 않을 때뿐입니다(Whiteside, TAPPI PLACE 2007). 모터 없이 따라 도는 아이들 롤(idle roll)은 구간을 나누지 않습니다. 라인 도면에서 모터가 달린 롤과 닙에 표시하면 그 사이가 한 구간입니다.
구간 안의 장력은 세 가지 방식 가운데 하나로 정해집니다.
- 속도 차(드로, draw): 앞뒤 구동 롤의 속도 차가 웹을 늘려 장력을 만듭니다. 미끄럼이 없고 변형이 작다는 가정에서, 들어오는 장력이 0이면 정상상태 장력은 T = E·A·(v2 − v1)/v1입니다. E는 탄성계수, A는 단면적, v1·v2는 앞뒤 롤 속도입니다(Whiteside 2007, Yan & Du 2020).
- 토크: 권출(unwind)·권취(rewind) 롤의 모터 토크로 장력을 겁니다. 토크는 장력 × 롤 반경이므로 롤 지름이 바뀌면 토크도 따라 바꿔야 합니다.
- 측정 피드백: 댄서(dancer)의 위치나 로드셀(load cell)의 힘을 재서 속도·토크를 보정합니다.
금속박은 잘 늘어나지 않아 속도 차에 민감합니다
1번 식에서 E·A가 크면 작은 속도 차가 큰 장력 차가 됩니다. 계산 예시로 알루미늄 탄성계수를 약 70 GPa(70,000 N/mm², NIST의 알루미늄 합금 300 K 값 기준), 박 두께를 12 µm(0.012 mm, 상용 셀 사례)로 두면 폭 1 mm당 E·A는 70,000 × 0.012 × 1 = 840 N입니다. 속도비 오차가 0.01%만 생겨도 폭 1 mm당 0.084 N, 폭 1,000 mm 웹이면 약 84 N의 장력 차이가 됩니다(NIST, Bradley & Radebaugh 2013, Zhu et al. 2021).
이 값은 코팅층의 기여와 온도를 빼고 박만으로 계산한 가정값입니다. 박 상태의 탄성계수는 벌크 값과 다를 수 있고, 구리박에서는 벌크보다 낮은 45~75 GPa가 보고됐습니다(Zhu et al. 2021). 실제 전극 웹의 유효 강성은 실측해야 합니다. 그래도 방향은 분명합니다. Whiteside는 같은 식의 예시에서 속도 오차 0.25%가 장력 오차 12.75%로 커진다는 계산을 보여 주고, 잘 늘어나지 않는 재료에는 토크 제어를 쓰라고 정리합니다. 전극박처럼 강성이 큰 웹에서 속도 동기는 기준일 뿐이고, 장력은 토크와 측정으로 닫아야 합니다.
권취 롤은 지름이 커질수록 토크가 늘고 회전수가 줄어듭니다
권취기는 롤 지름이 계속 바뀌는 구동 대상입니다. 장력을 일정하게 유지하려면 토크를 지름에 비례해 올려야 하고, 같은 선속에서 회전수는 지름에 반비례해 내려갑니다(Siemens DCC Winder 문서). 아래 표는 장력 100 N, 선속 60 m/min이라는 가정값으로 계산한 예시입니다.
| 항목 | 코어 지름 200 mm | 최대 지름 800 mm |
|---|---|---|
| 롤 회전수 | 약 95.5 rpm | 약 23.9 rpm |
| 필요 토크(롤 축) | 10 N·m | 40 N·m |
| 기계 출력(장력 × 선속) | 100 W | 100 W |
지름이 4배가 되면 토크는 4배, 회전수는 1/4이 되고 장력 × 선속인 출력은 그대로입니다. 권취 모터는 한 점의 정격이 아니라 코어부터 최대 지름까지의 토크·회전수 범위 전체를 감당해야 하므로, 드라이브 선정에서 먼저 확인할 값은 권취비(winding ratio, 최대 지름 ÷ 코어 지름)입니다. 이 표에는 감속비, 마찰, 가감속 토크가 빠져 있습니다.
장비별로 먼저 확인하는 신호
코터
코팅·건조 구간은 라인에서 가장 긴 구간입니다. 건조 구간은 최대 100 m에 이르고, 웹은 롤이나 부상(levitation) 방식으로 이송됩니다. 이 구간에서는 박 찢어짐을 막기 위한 적절한 박 사전 장력(pre-tensioning)이 중요하다고 명시돼 있습니다(PEM RWTH Aachen·VDMA 2026). 습막(wet film) 품질을 정하는 변수로는 코팅 속도, 토출 유량, 웹 장력이 함께 꼽힙니다(Nekahi et al. 2025). 제어 관점에서는 코팅 속도와 슬러리 펌프 토출량의 동기, 건조 구간 앞뒤의 장력 신호를 먼저 봅니다.
롤프레스(캘린더)
롤 한 쌍이 정밀하게 정의된 선압(line pressure)으로 코팅층을 압축하고, 압연된 전극은 다시 감깁니다(PEM RWTH Aachen·VDMA 2026). 공극률(porosity)은 건조 직후 약 50%에서 캘린더링으로 20~40%까지 낮아지며, 그 값은 갭 폭으로 정해진다고 기술됩니다(PEM RWTH Aachen 2018). 닙 앞뒤로 권출·권취 장력이 따로 걸리므로, 안전 인터락이 정상인지 확인한 다음, 가압 전에 양쪽 장력이 먼저 확립됐는지를 가압 허가 조건으로 둡니다. 갭과 선압 제어는 연재 3편에서 다룹니다.
슬리터
넓은 모코일을 원형 나이프(rolling knife)로 여러 자코일로 나눕니다(PEM RWTH Aachen·VDMA 2026). 권출기 한 대에서 나온 웹이 여러 스트립으로 갈라져 각각 감기므로, 권취 쪽 장력 문제는 스트립 수만큼 나뉩니다. 폭 공차가 ±150~±250 µm(±0.15~±0.25 mm) 수준으로 관리되는 공정이라 웹 위치 보정과 권취 장력을 함께 봅니다.
와인더
원통형·각형 셀의 와인딩은 양극·분리막·음극을 함께 감는 공정이고, 품질 항목에 전극과 분리막의 웹 장력이 명시돼 있습니다(PEM RWTH Aachen·VDMA 2026). 장력이 흔들리면 권취 불균일, 주름, 층간 간극이 생겨 셀의 기계적 안정성과 안전성이 나빠진다고 보고됩니다(Nekahi et al. 2025). 웹 종류마다 장력을 따로 관리해야 하는 장비입니다.
공통: 닙 방호와 정지 순서
맞물려 도는 롤 사이의 닙은 신체가 끌려 들어가 눌릴 수 있는 위험 지점이라 가드, 인터락(interlock), 비상정지가 기본입니다. 비상정지 기능에는 정지 카테고리 0 또는 1만 쓸 수 있고(ISO 13850, 공개 해설), 회로는 표준 PLC 소프트웨어가 아니라 안전 릴레이나 안전 PLC로 구성합니다. 카테고리 선택은 비상정지 정지 카테고리 0과 1, 로직 솔버 선택은 안전 릴레이와 안전 PLC에서 다뤘습니다.
정상 정지의 순서도 챙겨야 합니다. 드라이브를 각자 표준 정지시키면 권취기가 웹 속도와 협조를 잃어 웹이 끊어지거나 늘어진 루프가 생길 수 있습니다. 그래서 선속을 정하는 닙 드라이브를 감속하고, 권취기는 장력 제어 상태로 따라 서도록 짭니다(Siemens DCC Winder 문서). 전극을 드라이룸 안에서 풀고 감는 구간이라면 이슬점 이탈도 공정 정지 조건으로 겹칩니다(드라이룸 이슬점 인터락).
입문자가 현장에서 구간을 그려 보는 순서
- □ 웹이 지나가는 길(웹 경로도)을 그리고 모터가 달린 롤과 닙에 표시합니다.
- □ 표시한 롤 사이를 한 구간으로 묶고, 구간마다 장력을 정하는 방식(속도 차, 토크, 댄서, 로드셀)을 적습니다.
- □ 라인 속도를 정하는 드라이브가 어느 것인지 찾습니다. 그 드라이브로는 장력을 제어하지 않는 것이 원칙입니다(Whiteside 2007).
- □ 댄서·로드셀이 없는 구간은 속도비나 토크 계산만으로 운전된다는 뜻이므로, 그 구간의 장력 정확도가 무엇에 달렸는지 적어 둡니다.
- □ 권출·권취 롤의 코어 지름과 최대 지름을 확인해 토크·회전수 범위를 계산합니다.
- □ 닙에서 웹이 미끄러질 수 있는 곳(감김 각이 작거나 표면이 매끄러운 롤)을 표시합니다. 미끄러지면 구간 경계가 사라집니다.
- □ 비상정지, 정상 정지, 웹 파단 때의 구간별 정지 순서가 문서에 있는지 확인합니다.
연재 전체 목차는 R2R 전극 공정 장비 연재, 글에 나온 용어는 이차전지·R2R·전력 제어 기초 용어 사전에 정리했습니다.
근거 자료
- PEM RWTH Aachen·VDMA, Production Process of a Lithium-Ion Battery Cell, 5th edition (2026)
- PEM RWTH Aachen·VDMA, Lithium-Ion Battery Cell Production Process, 3rd edition (2018)
- Liu et al., Current and future lithium-ion battery manufacturing, iScience 24, 102332 (2021)
- Nekahi et al., iScience 28, 112691 (2025)
- Whiteside (MAGPOWR), TAPPI PLACE Conference 2007 발표 자료
- Yan & Du, Web Tension and Speed Control in Roll-to-Roll Systems, IntechOpen (2020)
- Siemens, Application Standard Winder with DCC, V4.3.3 (2024)
- NIST, Bradley & Radebaugh, Properties of Selected Materials at Cryogenic Temperatures (2013)
- Zhu et al., J. Power Sources 485, 229321 (2021)
- G.T. Engineering, Stop functions(ISO 13850 정지 카테고리 공개 해설)
경계 조건
텐션 구간으로 보는 방법이 통하지 않거나 그림이 달라지는 조건이 있습니다. 첫째, 닙에서 웹이 미끄러지면 구간이 나뉘지 않습니다. 두 구간의 장력이 서로 끌려다니므로, 구간 경계로 그린 롤이 실제로 속도를 강제하는지 파형 분석 및 실측 요망 항목으로 확인해야 합니다. 둘째, 건식 전극(dry electrode) 공정은 슬러리 코팅과 건조 구간이 없고 압연 롤에서 필름을 만들므로 구간 지도가 달라집니다(건식 전극 공정, 습식 대비 전력·에너지 소비에서 언제 유리한가). 이 경우에도 박 찢어짐을 막는 박 사전 장력이 중요하다는 점은 같습니다(PEM RWTH Aachen·VDMA 2026의 건식 코팅 항목). 셋째, 코팅량 편차처럼 슬러리 물성과 토출 유량이 함께 좌우하는 불량은 장력만으로 설명되지 않습니다.
단일 기준은 이렇습니다. 웹이 미끄러지지 않고 속도를 강제하는 롤이 어디인가 — 그 롤이 구간 경계이고, 구간 하나가 제어 설계의 단위입니다.