결론부터 씁니다. IEC 60204-1에서 비상정지는 정지 카테고리 0 또는 1로만 구성할 수 있고, 카테고리 2는 비상정지에 쓸 수 없습니다. 0과 1 사이의 선택은 “즉시 차단이 더 안전하다”는 직관이 아니라 실측 정지 거리와 정지 시간으로 정해야 합니다. 관성이 큰 축, 수직축, 고속 회전체에서는 전원을 즉시 끊는 카테고리 0이 오히려 관성 주행(coast) 때문에 정지가 늦어지고, 드라이브로 감속시킨 뒤 끊는 카테고리 1이 더 빨리 멈춥니다. 단 카테고리 1을 택하는 순간, 드라이브가 감속하지 못하는 경우에도 정해진 시간 뒤에는 반드시 전원이 끊기도록 하는 하드와이어드 지연 차단이 설계의 중심이 됩니다.
안전 인터락 조건 먼저 확인
비상정지 회로는 어떤 정지 카테고리를 택하든 아래 조건을 먼저 만족해야 합니다. 이 항목들은 모두 하드웨어로 구현하며, PLC 프로그램으로 대체하거나 우회하지 않습니다.
- □ 비상정지 버튼은 기계식 래칭과 직접 개로 동작(Direct opening action) 접점을 가진 제품을 씁니다(IEC 60947-5-5, ISO 13850).
- □ 비상정지 입력은 2채널로 안전 릴레이 또는 안전 PLC의 안전 입력에 직접 배선하고, 채널 간 단락·지락을 검출하는 구성으로 합니다.
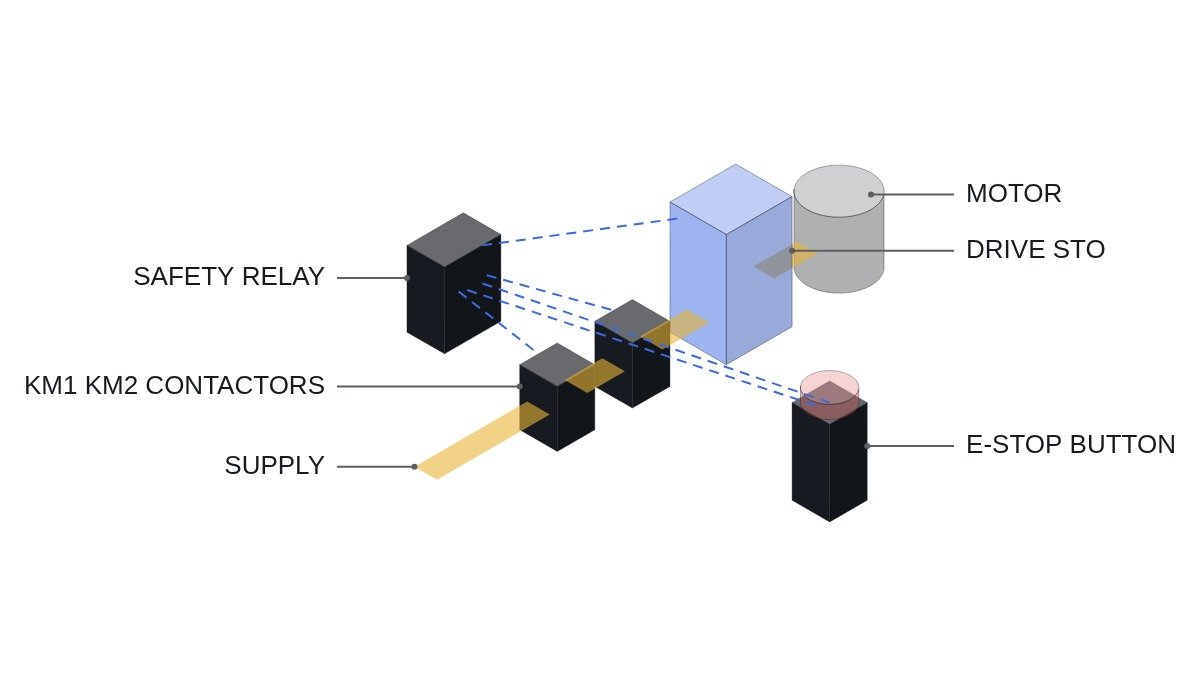
- □ 최종 차단은 주접점 2개(KM1, KM2) 직렬 또는 드라이브 STO 2채널로 하며, 접촉기 미러 접점을 피드백(EDM)으로 안전 릴레이에 되돌려 용착을 감시합니다.
- □ 비상정지 해제(버튼 복귀)나 리셋만으로 기계가 재기동되지 않아야 합니다. 재기동은 별도의 기동 조작을 요구합니다.
- □ 수배전 EMO와 기계 비상정지의 관계(어느 쪽이 어느 범위를 끊는지)를 단선도에 명시합니다.
- □ 요구 성능수준(PLr)은 위험성 평가로 정하고(ISO 13849-1), 선택한 부품과 구조가 그 수준을 만족하는지 검증합니다.
정지 카테고리 0·1·2의 차이
| 구분 | 동작 | 비상정지 사용 | 드라이브 기능 대응 |
|---|---|---|---|
| 카테고리 0 | 구동 전원 즉시 제거, 제어 없이 정지 | 가능 | STO |
| 카테고리 1 | 전원을 유지한 채 제어 정지 후 전원 제거 | 가능 | SS1 |
| 카테고리 2 | 제어 정지 후 전원 유지 | 불가 | SS2, SOS |
이 표에서 읽어야 할 점은 카테고리 1이 “카테고리 0 + 감속”이라는 사실입니다. 마지막 상태는 둘 다 전원 제거(STO)로 같고, 차이는 전원을 끊기 전에 드라이브에 감속할 시간을 주느냐입니다. 따라서 카테고리 1의 안전성은 감속 성공 여부가 아니라 감속이 실패해도 정해진 시간 안에 카테고리 0으로 떨어지는지에 달려 있습니다. 드라이브 안전 기능 명칭(STO, SS1, SS2, SOS)은 IEC 61800-5-2의 정의를 따릅니다.
선택 기준 — 정지 거리로 판단
카테고리 0에서 모터는 토크를 잃고 부하 관성과 마찰만으로 멈춥니다. 마찰이 작은 대형 롤, 플라이휠, 고속 스핀들은 수 초 이상 회전을 이어갈 수 있습니다. 반대로 카테고리 1에서는 드라이브가 설정된 감속 램프로 능동 제동을 하므로 정지 시간이 짧아집니다. 판단 순서는 이렇게 둡니다.
- 위험원에 대해 카테고리 0 조건(STO 즉시)의 정지 시간을 실측합니다. 최악 조건(최대 속도, 최대 부하)에서 측정합니다.
- 같은 조건에서 드라이브 비상 감속 램프를 적용한 정지 시간을 실측합니다.
- 두 값을 방호장치 안전거리 계산(ISO 13855)의 정지 시간 항에 넣어 비교합니다.
- 카테고리 1을 택하면, 실측 감속 시간에 여유를 더한 값으로 하드와이어드 지연 차단 시간 T_OFF를 정합니다.
- 수직축은 카테고리와 별개로 기계식 브레이크 제어를 STO와 연동하고, 브레이크 자체의 유지력 시험 주기를 정합니다.
여기서 놓치기 쉬운 판단이 하나 있습니다. 카테고리 1의 지연 시간 T_OFF를 길게 잡을수록 드라이브가 고장 난 경우의 정지 시간도 길어집니다. T_OFF는 “감속에 충분한 시간”이 아니라 “드라이브 고장 시에도 허용 가능한 최대 시간”으로 상한을 먼저 정하고, 그 안에서 감속 램프를 맞춰야 합니다. 두 조건이 동시에 성립하지 않으면 카테고리 1은 성립하지 않습니다.
동작 타임차트 기준의 하드와이어드 구성
전제 조건을 타임차트로 명시합니다. t0에 비상정지 버튼이 눌리면 안전 릴레이의 즉시 출력이 드라이브에 비상 감속 요구를 보내고, 지연 출력은 T_OFF 뒤에 STO와 KM1·KM2를 개방합니다. 드라이브가 t0 + T_DEC(실측 감속 시간)에 정지하면 T_OFF 시점에는 이미 정지 상태이고, 드라이브가 감속하지 못해도 T_OFF에서 토크는 반드시 제거됩니다.
- t0: ES1 눌림 → 안전 릴레이 즉시 접점 개방 → 드라이브 비상 감속 입력(하드와이어)
- t0 ~ t0 + T_DEC: 드라이브가 비상 감속 램프로 제동
- t0 + T_OFF: 안전 릴레이 오프 딜레이 접점 개방 → STO 2채널 및 KM1·KM2 차단
- T_OFF > T_DEC(실측) + 여유, 그리고 T_OFF ≤ 위험성 평가상 허용 최대 시간
PLC는 이 경로에 들어가지 않습니다. PLC의 역할은 상태 감시, 비상정지 후 정상 시퀀스 초기화, 재기동 조건 관리입니다.
(* 비상정지 상태 감시 및 재기동 조건 - IEC 61131-3 ST, 표준 PLC *)
(* 비상정지 차단 경로: ES1 -> 안전 릴레이(즉시/오프딜레이) -> STO, KM1, KM2 (전부 하드와이어) *)
(* 본 로직은 감시 전용이며 안전 경로를 투입하거나 우회하지 않음 *)
VAR
  DI_ESTOP_AUX_NC        AT %I2.0 : BOOL;  (* ES1 보조 접점, 정상 시 TRUE *)
  DI_SAFETY_RLY_OUT_OK   AT %I2.1 : BOOL;  (* 안전 릴레이 출력 상태 보조 접점 *)
  DI_KM1_MIRROR_NC       AT %I2.2 : BOOL;  (* KM1 미러 접점, 개방 시 TRUE *)
  DI_KM2_MIRROR_NC       AT %I2.3 : BOOL;  (* KM2 미러 접점, 개방 시 TRUE *)
  DI_DRV_STO_ACTIVE      AT %I2.4 : BOOL;  (* 드라이브 STO 동작 상태 출력 *)
  DI_START_PB            AT %I2.5 : BOOL;  (* 기동 버튼 *)
  DO_SEQ_RUN_ENABLE      AT %Q2.0 : BOOL;  (* 정상 시퀀스 운전 허가 *)
  DO_ESTOP_LAMP          AT %Q2.1 : BOOL;  (* 비상정지 표시등 *)
  DO_DISCREPANCY_ALARM   AT %Q2.2 : BOOL;  (* 상태 불일치 경보 *)
  T_DISC                           : TON;
  START_EDGE                       : R_TRIG;
  SEQ_LATCH                        : BOOL;
END_VAR

(* 비상정지 중에는 정상 시퀀스 해제, 재기동은 기동 버튼 상승 에지로만 *)
START_EDGE(CLK := DI_START_PB);
IF NOT DI_ESTOP_AUX_NC OR NOT DI_SAFETY_RLY_OUT_OK THEN
  SEQ_LATCH := FALSE;                      (* 시퀀스 스텝 초기화 *)
ELSIF START_EDGE.Q AND NOT DI_DRV_STO_ACTIVE THEN
  SEQ_LATCH := TRUE;                       (* 안전 경로 복귀 후 별도 기동 조작 필요 *)
END_IF;
DO_SEQ_RUN_ENABLE := SEQ_LATCH;
DO_ESTOP_LAMP := NOT DI_ESTOP_AUX_NC;

(* 불일치 감시: 안전 릴레이 OFF인데 KM 미러가 닫힘 상태로 남으면 용착 의심 *)
T_DISC(IN := NOT DI_SAFETY_RLY_OUT_OK AND NOT (DI_KM1_MIRROR_NC AND DI_KM2_MIRROR_NC),
       PT := T#500MS);
DO_DISCREPANCY_ALARM := T_DISC.Q;          (* 재투입 차단은 안전 릴레이 EDM이 수행 *)
불일치 경보는 운전자에게 알리는 용도이고, 용착된 접촉기로 재투입이 되지 않게 막는 것은 안전 릴레이의 EDM 회로입니다. PLC 경보가 울리지 않는다고 안전 경로가 정상이라는 뜻은 아닙니다.
시운전 검증 체크리스트
- □ 최대 속도·최대 부하에서 카테고리 0과 1의 정지 시간을 각각 3회 이상 측정해 기록합니다.
- □ 드라이브 비상 감속 입력선을 분리한 상태에서 비상정지를 눌러 T_OFF 시점에 토크가 제거되는지 확인합니다(감속 실패 모의).
- □ KM1 또는 KM2 한쪽 미러 접점을 모의 고장시켜 안전 릴레이가 리셋을 거부하는지 확인합니다.
- □ 2채널 입력 중 한 채널 단선을 모의해 불일치 검출을 확인합니다.
- □ 비상정지 복귀 후 기동 버튼 없이 어떤 축도 움직이지 않는지 확인합니다.
- □ 정지 시간 측정값과 T_OFF 설정값을 설비 문서에 남기고, 드라이브 교체·파라미터 변경 시 재측정합니다.
경계 조건
카테고리 1이 유리하다는 판단은 드라이브가 회생 에너지를 처리할 수 있다는 전제 위에 있습니다. 제동저항이 없거나 용량이 부족한 드라이브는 비상 감속 중 DC 링크 과전압으로 트립되어 스스로 카테고리 0이 됩니다. 이 경우 실측 T_DEC가 매번 달라지므로 카테고리 1의 근거가 무너집니다. 또 정지 시간 차이가 방호 거리 계산에 의미 있는 차이를 만들지 않는 소형·저관성 설비에서는 구성이 단순한 카테고리 0이 낫습니다. 단일 판단 기준은 이렇게 잡습니다. 최악 조건 실측에서 카테고리 1의 정지 시간이 카테고리 0보다 짧고, 그 감속이 매회 재현되며, 드라이브 고장 시의 T_OFF가 허용 시간 안에 들어올 때만 카테고리 1을 택합니다.