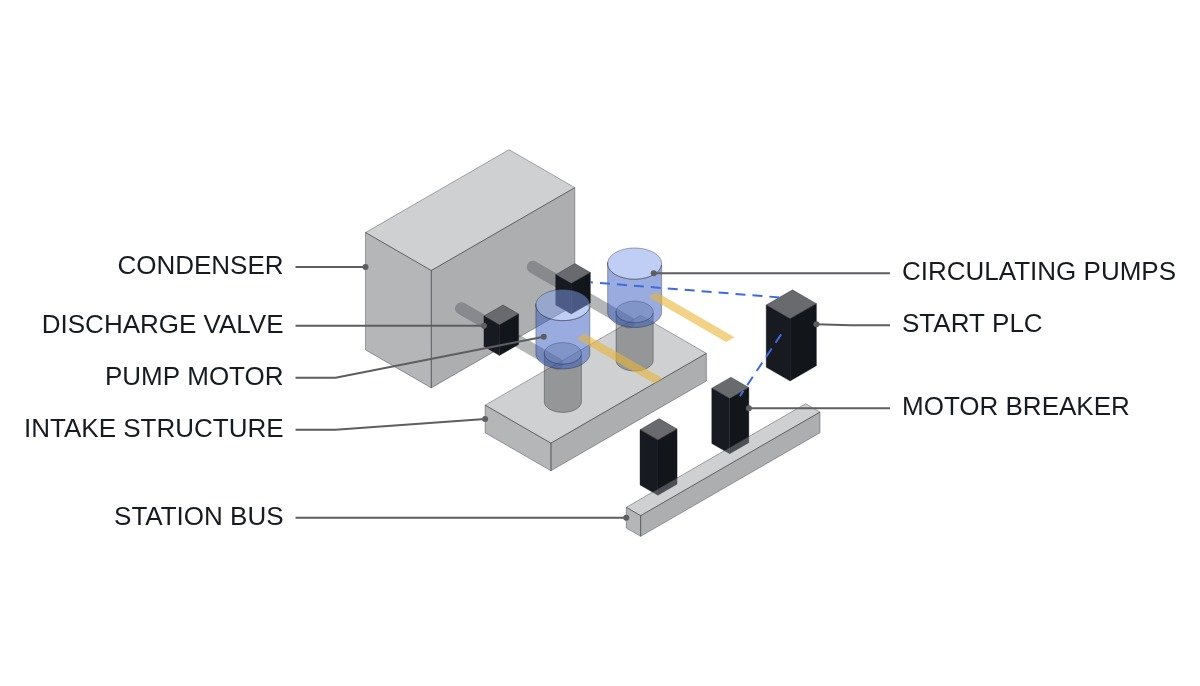
결론부터 씁니다. 원전 순환수 펌프처럼 수 MW급 중압 전동기의 기동 협조는 “몇 대를 몇 초 간격으로 돌리는가”보다 기동 순간 소내모선 전압이 다른 운전 중 전동기의 재가속 한계 아래로 떨어지지 않는가를 먼저 판정해야 합니다. 여기에 펌프 형식이 두 번째 조건을 얹습니다. 축류·사류 펌프는 토출 밸브를 닫은 체절 운전에서 동력이 오히려 커지므로, 밸브 폐쇄 기동을 오래 끌면 전동기 과부하와 배관 과도가 함께 옵니다. 기동 인터락은 모선 전압 여유와 밸브 개도 시간을 같은 시퀀스 안에서 묶어야 합니다.
안전 인터락 조건을 먼저 정리합니다
순환수 계통은 복수기 진공을 유지하는 계통이므로, 기동보다 정지 쪽 인터락이 발전 연속성에 더 직접적입니다. 기동·정지 양쪽의 조건을 함께 정리합니다.
- □ 전동기 보호 록아웃(86M), 권선 온도 고, 베어링 온도 고 상태에서는 기동 금지. 이 조건은 기동 회로에 하드와이어 직렬 접점으로 둡니다.
- □ 기동 횟수 제한: 제작사가 허용하는 냉간·열간 기동 횟수를 넘으면 기동 금지. 정지 후 경과 시간을 PLC가 계산해 허가 조건으로 씁니다.
- □ 모선 전압 사전 확인: 기동 전 모선 전압이 설정 하한 이상이고, 같은 모선에서 다른 대형 전동기가 기동 중이 아닐 것.
- □ 토출 밸브 개도 조건: 펌프 형식에 맞는 기동 개도에서만 기동. 기동 후 설정 시간 안에 운전 개도에 도달하지 않으면 펌프 정지.
- □ 마지막 순환수 펌프 정지 제한: 복수기 진공이 확립되어 있고 터빈이 부하 운전 중이면 마지막 펌프의 수동 정지 지령에 확인 절차를 요구합니다. 보호 정지(86M)는 이 제한과 무관하게 즉시 동작합니다.
- □ EMO 계열 회로는 하드와이어로 전동기 차단기를 개방하며, PLC는 상태 감시만 합니다.
기동 방식과 모선 전압 영향
대형 유도전동기의 직입 기동 전류는 정격의 수 배이며 정확한 배수와 역률은 제작사 기동 특성으로 확인해야 합니다. 모선 전압 강하는 모선 단락용량과 기동 kVA의 비로 근사할 수 있습니다. 가정: 모선 단락용량 250 MVA, 전동기 정격 3,000 kW, 효율 0.95, 역률 0.88, 기동 전류 배수 6이면 정격 입력은 3,000 / (0.95 × 0.88) ≈ 3,590 kVA, 기동 kVA는 약 21.5 MVA입니다. 전압 강하 근사는 21.5 / (250 + 21.5) ≈ 7.9%입니다.
| 기동 방식 | 기동 전류 | 기동 토크 | 적용 조건 |
|---|---|---|---|
| 직입 기동 | 가장 큼 | 가장 큼 | 모선 단락용량 충분, 전압 강하 허용 내 |
| 리액터 기동 | 감소 | 전압 제곱에 비례해 감소 | 전압 강하가 허용값을 약간 넘을 때 |
| 단권변압기 기동 | 더 감소 | 탭 전압 제곱에 비례 | 모선이 약하고 부하 토크가 작을 때 |
| 가변속 드라이브 | 정격 이내 | 제어 가능 | 유량 조절 이득이 설비비를 넘을 때 |
표의 시사점은 이렇습니다. 전압 강하 계산값이 허용 범위 안이라도, 같은 모선의 운전 중 전동기들이 그 순간 감속했다가 동시에 재가속하는 부하까지 포함해야 실제 강하 폭이 나옵니다. 계산값과 실측값이 벌어지는 이유는 대부분 이 재가속 부하이며, 기동 방식 선택은 실측 파형을 본 뒤 확정하는 것이 맞습니다.
순환수 펌프 기동 순서도
- 기동 허가 판정: 86M 미동작, 기동 횟수 여유, 모선 전압 정상, 동일 모선 다른 대형 전동기 기동 중 아님.
- 토출 밸브를 기동 개도로 위치(펌프 형식에 따라 폐쇄 또는 부분 개방) 및 개도 확인.
- 윤활·냉각수 등 보조 조건 확인.
- 차단기 투입, 기동 전류 감시 타이머 기동.
- 기동 완료 판정: 설정 시간 내 전류가 운전 전류 범위로 내려오면 기동 완료. 내려오지 않으면 기동 실패로 차단기 개방.
- 토출 밸브 운전 개도로 개방. 설정 시간 내 도달하지 않으면 펌프 정지.
- 다음 펌프 기동은 모선 전압 회복 확인 후 허가.
ST 의사코드 — 기동 허가와 밸브 협조
(* I/O MAP - 순환수 펌프 CWP-A 기동 협조 *)
(* %I6.0  DI_86M_TRIP            : 전동기 보호 록아웃 *)
(* %I6.1  DI_CWP_A_52A_CLOSED    : 전동기 차단기 투입 *)
(* %I6.2  DI_VALVE_START_POS     : 토출 밸브 기동 개도 도달 *)
(* %I6.3  DI_VALVE_RUN_POS       : 토출 밸브 운전 개도 도달 *)
(* %I6.4  DI_OTHER_MOTOR_STARTING: 동일 모선 다른 대형 전동기 기동 중 *)
(* %I6.5  DI_START_PB            : 기동 지령 *)
(* %I6.6  DI_EMO_STATUS          : EMO 상태 - 감시 전용 *)
(* %IW600 AI_BUS_V_PCT           : 소내모선 전압, % *)
(* %IW601 AI_MOTOR_I_A           : 전동기 전류, A *)
(* %IW602 AI_MIN_SINCE_STOP      : 정지 후 경과 시간, min *)
(* %Q6.0  DO_CWP_A_CLOSE         : 전동기 차단기 투입 지령 *)
(* %Q6.1  DO_CWP_A_TRIP          : 전동기 차단기 개방 지령 *)
(* %Q6.2  DO_VALVE_OPEN_CMD      : 토출 밸브 운전 개도 지령 *)
(* %Q6.3  DO_START_FAIL_ALM      : 기동 실패 경보 *)

(* 1. 기동 허가 - 보호, 기동 횟수, 모선 전압, 동시 기동 금지 *)
START_PERMIT := NOT DI_86M_TRIP
                AND (START_COUNT_HR < R_MAX_STARTS_HR)
                AND (AI_MIN_SINCE_STOP > R_MIN_REST_MIN)
                AND (AI_BUS_V_PCT > R_BUS_V_START_MIN_PCT)
                AND NOT DI_OTHER_MOTOR_STARTING
                AND DI_VALVE_START_POS;

IF DI_START_PB AND START_PERMIT AND NOT DI_CWP_A_52A_CLOSED THEN
    DO_CWP_A_CLOSE := TRUE;
    START_COUNT_HR := START_COUNT_HR + 1;
    T_ACCEL(IN := TRUE, PT := T#15S);     (* 가속 시간 예시값 *)
END_IF;

(* 2. 가속 완료 판정 - 전류가 운전 범위로 내려와야 함 *)
IF DI_CWP_A_52A_CLOSED AND (AI_MOTOR_I_A < R_RUN_I_MAX_A) THEN
    ACCEL_DONE := TRUE;
    T_ACCEL(IN := FALSE);
    DO_VALVE_OPEN_CMD := TRUE;
    T_VALVE(IN := TRUE, PT := T#60S);     (* 밸브 개방 제한 시간 예시값 *)
END_IF;

(* 3. 가속 실패 - 차단기 개방 *)
IF T_ACCEL.Q AND NOT ACCEL_DONE THEN
    DO_CWP_A_TRIP := TRUE;
    DO_START_FAIL_ALM := TRUE;
END_IF;

(* 4. 밸브 미개방 - 체절 운전 지속 방지 *)
IF T_VALVE.Q AND NOT DI_VALVE_RUN_POS THEN
    DO_CWP_A_TRIP := TRUE;
    DO_START_FAIL_ALM := TRUE;
END_IF;

EV_LOG_EMO := DI_EMO_STATUS;               (* EMO는 기록만 *)
15 s 가속 시간, 60 s 밸브 개방 제한, 기동 횟수와 휴지 시간은 모두 예시값입니다. 실제 가속 시간은 펌프·전동기 관성과 모선 전압으로 정해지고, 밸브 개방 제한 시간은 펌프 형식의 체절 동력 특성과 배관 과도 해석 결과로 정합니다. 가속 판정을 전류값 하나로 하면 모선 전압이 낮을 때 가속이 늦어져 오판정할 수 있으므로, 속도 검출이 있다면 속도 조건을 함께 쓰는 편이 낫습니다.
시운전 체크리스트
- □ 첫 기동 시 모선 전압, 전동기 전류, 같은 모선 운전 중 전동기 전류를 동시에 기록합니다. 계산 강하와 실측 강하의 차이를 기록으로 남깁니다.
- □ 가속 시간을 실측해 타이머 설정에 여유를 반영합니다.
- □ 토출 밸브 개방 시간과 배관 압력 과도를 기록합니다. 수격 여부는 압력 파형 분석 및 실측 요망입니다.
- □ 동시 기동 금지 인터락이 모선 단위로 정확히 묶였는지, 다른 모선 전동기와 잘못 연동되지 않았는지 확인합니다.
- □ 마지막 순환수 펌프 정지 확인 절차가 HMI에 구현되었는지, 86M 보호 정지는 이 절차와 무관하게 즉시 동작하는지 확인합니다.
- □ 기동 횟수 카운터가 PLC 재기동 후에도 유지되는지 확인합니다.
경계 조건 — 이 설계가 틀리게 되는 조건
첫째, 가변속 드라이브로 기동하는 구성입니다. 기동 전류가 정격 이내로 제한되므로 모선 전압 인터락은 사실상 제약이 아니게 되고, 대신 드라이브 고조파와 드라이브 트립 시 재기동 로직이 주 관심사가 됩니다. 고조파 영향은 파형 분석 및 실측 요망입니다.
둘째, 원심 펌프처럼 체절 동력이 운전점보다 작은 형식입니다. 이 경우 밸브 폐쇄 기동이 오히려 유리하고 밸브 개방 제한 시간은 과열 방지 쪽 여유로 길게 잡을 수 있습니다. 축류·사류 기준의 짧은 제한 시간을 그대로 쓰면 불필요한 기동 실패가 생깁니다.
셋째, 소내모선이 기동변압기에서 공급되는 운전 상태입니다. 기동변압기 임피던스가 소내변압기와 다르면 같은 모선이라도 단락용량이 달라져 전압 강하가 커질 수 있습니다. 전원 구성별로 기동 허가 하한을 따로 두어야 합니다.
단일 판단 기준은 이렇습니다. 대형 전동기 기동 허가는 계산된 전압 강하가 아니라, 운전 중 전동기의 재가속까지 포함해 실측한 모선 최저 전압이 재가속 한계보다 위에 있는지로 결정합니다.