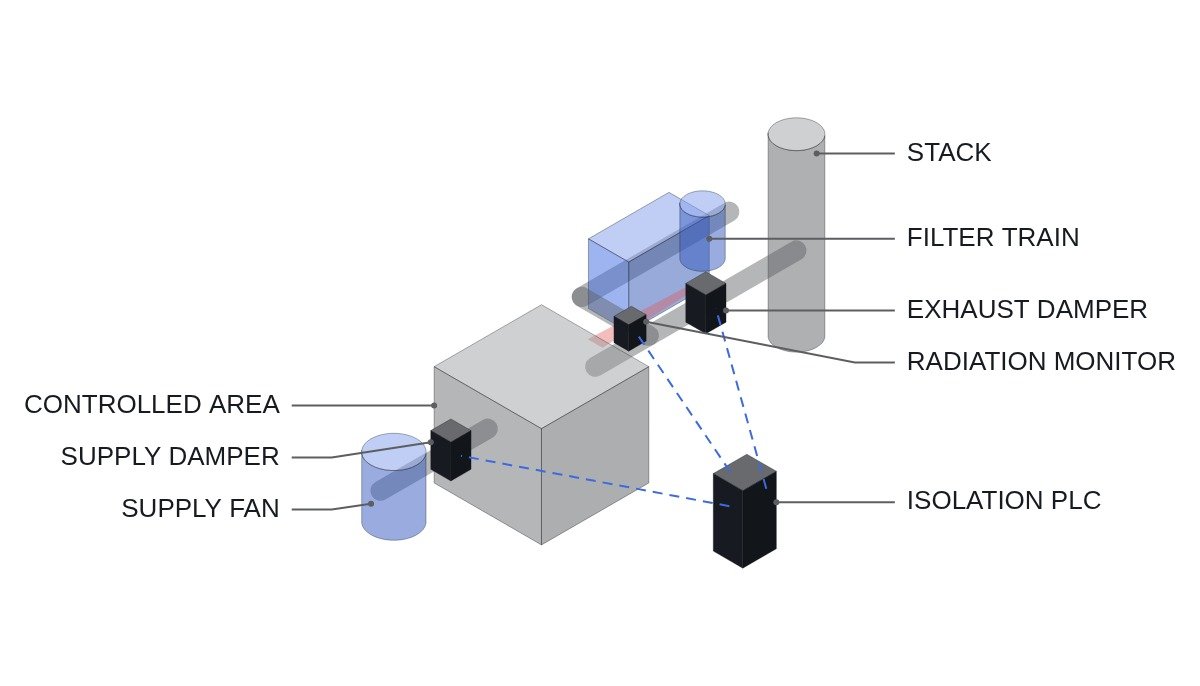
결론부터 씁니다. 방사선 감시 신호로 환기계통을 격리하는 인터락에서 가장 흔한 설계 오류는 신호 판정이 아니라 격리 순서에 있습니다. 배기 댐퍼를 먼저 닫고 급기 팬이 몇 초라도 더 돌면, 방사선 관리구역의 음압이 양압으로 뒤집혀 오염 공기가 비관리구역 쪽으로 새어 나갑니다. 따라서 격리 시퀀스는 “급기 정지 → 배기를 필터 계통으로 전환 → 일반 배기 경로 차단” 순서를 인터락으로 강제해야 하고, 감시기 고장 신호를 어떻게 취급할지는 이 순서가 확보된 뒤에 정합니다.
안전 인터락 조건을 먼저 정리합니다
이 글의 범위는 보조건물·연료취급구역 같은 방사선 관리구역의 비안전등급 공정 방사선 감시기와 일반 환기계통의 격리 연동입니다. 격납건물 격리나 주제어실 비상 환기처럼 공학적 안전설비 작동 신호로 동작하는 안전등급 격리는 별도 계통으로 보며 여기서 다루지 않습니다. 비안전등급이라도 아래 조건은 지켜야 합니다.
- □ 격리 순서 강제: 급기 팬 정지(또는 급기 댐퍼 폐쇄) 확인 전에 배기 경로를 닫지 않습니다. 순서 위반 가능성이 있는 병렬 지령 구조를 쓰지 않습니다.
- □ 필터 계통 선기동: 배기를 필터 계통(HEPA·활성탄)으로 돌릴 때, 필터 계통 팬 운전 확인 후 일반 배기 댐퍼를 닫습니다. 두 경로가 동시에 닫힌 구간이 생기지 않게 합니다.
- □ 감시기 고장은 안전 측으로: 감시기 신호 상실, 검출기 고전압 이상, 시료 유량 저하는 “측정 불가”로 판정하고, 설계 기준에 따라 격리 또는 경보로 처리합니다. “측정값 0″으로 취급하지 않습니다.
- □ 격리 해제는 수동 복귀: 방사선 준위가 내려가도 자동으로 원상 복귀하지 않고, 운전원 확인 후 수동 복귀합니다.
- □ 화재 감지에 의한 댐퍼 폐쇄와 방사선 격리가 충돌할 때의 우선순위를 문서로 정의합니다.
- □ EMO 계열 회로는 하드와이어로 팬 전원을 차단하며, PLC는 상태 감시만 합니다.
감시 신호 판정 방식 비교
비안전등급 감시기는 한 채널로 구성되는 경우가 많고, 중요도가 높은 구역은 두 채널을 둡니다. 채널 수와 판정 논리에 따라 불필요 격리와 격리 실패의 균형이 달라집니다.
| 판정 논리 | 격리 실패 위험 | 불필요 격리 | 적용 조건 |
|---|---|---|---|
| 1채널, 고장 시 격리 | 낮음 | 높음(검출기 고장마다 격리) | 격리 비용이 작은 구역 |
| 1채널, 고장 시 경보 | 높음 | 낮음 | 대체 감시 수단이 있는 구역 |
| 2채널 중 1 | 매우 낮음 | 높음 | 격리 실패 영향이 큰 구역 |
| 2채널 중 2 | 중간 | 낮음 | 불필요 격리가 운전에 큰 영향을 줄 때 |
| 2채널, 고장 채널 1로 강등 | 낮음 | 중간 | 2채널 운전 기본, 정비 중 대응 필요 |
표의 시사점은 마지막 줄입니다. 두 채널을 둔다면 평상시 2채널 중 2로 불필요 격리를 줄이되, 한 채널이 고장 나면 남은 채널 1개로 판정하는 강등 논리를 두는 것이 두 위험 사이의 현실적인 균형점입니다. 고장 채널을 “정상”으로 간주하는 강등은 금지합니다. 그 경우 사실상 격리 기능이 사라집니다.
격리 시퀀스 순서도
- 격리 판정: 감시 채널 판정 논리가 격리 조건 성립(고준위 또는 설계상 격리 대상인 측정 불가).
- 급기 팬 정지 지령 및 급기 댐퍼 폐쇄 지령. 팬 정지·댐퍼 폐쇄 리밋 스위치 확인.
- 필터 계통 팬 기동 및 필터 입구 댐퍼 개방. 팬 운전·차압 정상 확인.
- 일반 배기 댐퍼 폐쇄. 폐쇄 리밋 확인.
- 구역 차압 감시: 음압이 유지되는지 확인. 설정 시간 내 음압이 확립되지 않으면 경보.
- 단계별 확인 실패 시 다음 단계로 진행하지 않고 경보 후 운전원 판단. 단, 급기 정지는 어떤 경우에도 유지합니다.
ST 의사코드 — 순서 강제 격리 로직
(* I/O MAP - 보조건물 배기 방사선 격리, 비안전등급 *)
(* %I7.0  DI_RM_CH1_HIGH        : 감시기 1 고준위 *)
(* %I7.1  DI_RM_CH1_FAIL        : 감시기 1 측정 불가 - 신호 상실, 고전압, 유량 *)
(* %I7.2  DI_RM_CH2_HIGH        : 감시기 2 고준위 *)
(* %I7.3  DI_RM_CH2_FAIL        : 감시기 2 측정 불가 *)
(* %I7.4  DI_SUPPLY_FAN_STOPPED : 급기 팬 정지 확인 *)
(* %I7.5  DI_SUPPLY_DMP_CLOSED  : 급기 댐퍼 폐쇄 리밋 *)
(* %I7.6  DI_FILTER_FAN_RUN     : 필터 계통 팬 운전 *)
(* %I7.7  DI_FILTER_DMP_OPEN    : 필터 입구 댐퍼 개방 리밋 *)
(* %I8.0  DI_NORMAL_EXH_DMP_CLOSED : 일반 배기 댐퍼 폐쇄 리밋 *)
(* %I8.1  DI_ISO_RESET_PB       : 격리 수동 복귀 *)
(* %IW700 AI_ZONE_DP_PA         : 구역 차압, Pa, 음압 음수 *)
(* %Q7.0  DO_SUPPLY_FAN_STOP    : 급기 팬 정지 *)
(* %Q7.1  DO_SUPPLY_DMP_CLOSE   : 급기 댐퍼 폐쇄 *)
(* %Q7.2  DO_FILTER_FAN_START   : 필터 계통 팬 기동 *)
(* %Q7.3  DO_FILTER_DMP_OPEN    : 필터 입구 댐퍼 개방 *)
(* %Q7.4  DO_NORMAL_EXH_DMP_CLOSE : 일반 배기 댐퍼 폐쇄 *)
(* %Q7.5  DO_ISO_SEQ_ALARM      : 격리 시퀀스 이상 경보 *)

(* 1. 채널 판정 - 2채널 중 2, 고장 채널 발생 시 남은 채널 1로 강등 *)
IF DI_RM_CH1_FAIL AND DI_RM_CH2_FAIL THEN
    ISO_DEMAND := TRUE;                           (* 두 채널 모두 측정 불가 - 격리 *)
ELSIF DI_RM_CH1_FAIL THEN
    ISO_DEMAND := DI_RM_CH2_HIGH;                 (* 강등 - 채널 2 단독 판정 *)
ELSIF DI_RM_CH2_FAIL THEN
    ISO_DEMAND := DI_RM_CH1_HIGH;
ELSE
    ISO_DEMAND := DI_RM_CH1_HIGH AND DI_RM_CH2_HIGH;
END_IF;

IF ISO_DEMAND THEN ISO_LATCH := TRUE; END_IF;     (* 자동 복귀 없음 *)

(* 2. 단계 1 - 급기 정지는 격리 중 항상 유지 *)
IF ISO_LATCH THEN
    DO_SUPPLY_FAN_STOP  := TRUE;
    DO_SUPPLY_DMP_CLOSE := TRUE;
END_IF;
STEP1_DONE := DI_SUPPLY_FAN_STOPPED AND DI_SUPPLY_DMP_CLOSED;

(* 3. 단계 2 - 급기 정지 확인 후에만 필터 계통 기동 *)
IF ISO_LATCH AND STEP1_DONE THEN
    DO_FILTER_FAN_START := TRUE;
    DO_FILTER_DMP_OPEN  := TRUE;
END_IF;
STEP2_DONE := DI_FILTER_FAN_RUN AND DI_FILTER_DMP_OPEN;

(* 4. 단계 3 - 필터 경로 확보 후에만 일반 배기 차단 *)
IF ISO_LATCH AND STEP1_DONE AND STEP2_DONE THEN
    DO_NORMAL_EXH_DMP_CLOSE := TRUE;
END_IF;

(* 5. 단계 지연 감시 - 진행 불가 시 경보, 이전 단계 유지 *)
T_SEQ(IN := ISO_LATCH AND NOT DI_NORMAL_EXH_DMP_CLOSED, PT := T#60S);
IF T_SEQ.Q OR (ISO_LATCH AND DI_NORMAL_EXH_DMP_CLOSED AND (AI_ZONE_DP_PA > R_DP_NEG_MIN_PA)) THEN
    DO_ISO_SEQ_ALARM := TRUE;
END_IF;

(* 6. 수동 복귀 - 격리 요구가 사라진 상태에서만 *)
IF DI_ISO_RESET_PB AND NOT ISO_DEMAND THEN
    ISO_LATCH := FALSE;
END_IF;
60 s 단계 지연 감시와 R_DP_NEG_MIN_PA는 예시값이며, 실제 값은 댐퍼 구동기 동작 시간과 구역 설계 차압으로 정합니다. 필터 계통 팬이 기동에 실패하면 이 로직은 일반 배기를 닫지 않고 경보만 냅니다. 이때 일반 배기를 유지할지 닫을지는 방출 경로 관리 기준에 따른 운전원 판단 사항이며, 자동 로직이 임의로 결정하지 않도록 한 것입니다.
현장 점검 체크리스트
- □ 감시기별 시험 선원 점검으로 고준위 신호가 PLC까지 전달되는지 확인합니다.
- □ 감시기 신호선 분리, 검출기 전원 차단, 시료 유량 저하를 각각 모의해 “측정 불가”로 판정되는지 확인합니다.
- □ 격리 모의 시 급기 정지 → 필터 기동 → 일반 배기 차단 순서를 시각 기록으로 확인합니다.
- □ 격리 동안 구역 차압이 음압으로 유지되는지 기록합니다. 차압계 지시의 요동은 파형 분석 및 실측 요망입니다.
- □ 화재 감지 댐퍼 폐쇄와 방사선 격리가 동시에 들어올 때의 동작이 문서와 일치하는지 확인합니다.
- □ 격리 해제가 자동으로 일어나지 않고 수동 복귀에서만 되는지 확인합니다.
경계 조건 — 이 설계가 틀리게 되는 조건
첫째, 해당 격리 기능이 안전등급으로 분류된 경우입니다. 기능 분류가 올라가면 판정 논리, 채널 독립성, 소프트웨어 검증 요구가 IEC 61226과 IEC 61513 체계의 등급 요구를 따라야 하며, 이 글의 비안전등급 PLC 구조는 그대로 쓸 수 없습니다.
둘째, 급기와 배기가 한 팬으로 순환하는 소규모 구역입니다. 급기·배기 순서 개념이 성립하지 않으므로, 순환 팬 정지와 구역 밀폐가 격리의 전부가 됩니다.
셋째, 감시기가 배기 덕트 하류에 있어 격리 후에는 측정 대상 공기가 흐르지 않는 배치입니다. 격리 뒤 준위가 내려간 것처럼 보이는 것은 유량이 없어서일 수 있으므로, 수동 복귀 판단에 이 값을 근거로 쓰면 안 됩니다.
단일 판단 기준은 이렇습니다. 격리 인터락의 완성도는 판정 논리보다 “격리 중 어느 순간에도 관리구역이 음압을 잃지 않는가”로 판정합니다.