결론부터 씁니다. 서보 드라이브 노이즈 문제는 필터를 더 다는 것으로 풀리지 않는 경우가 많습니다. 원인의 상당수는 인버터 스위칭이 만드는 공통모드 전류가 어느 경로로 드라이브에 돌아가는가에 있고, 그 경로가 모터 케이블 차폐와 360도 클램프로 짧게 닫히지 않으면 전류는 PE 배선, 기계 프레임, 엔코더 케이블, 통신선을 돌아서 돌아옵니다. 설계 순서는 귀로 경로 확정 → 차폐 종단 → 배선 분리 → 필터 순입니다. 필터는 앞의 세 단계가 끝난 뒤 남은 성분을 다루는 수단입니다. 다만 실제 원인은 설비마다 다르므로, 여기서 제시하는 모든 대책은 파형 분석 및 실측 요망을 전제로 합니다.
안전 인터락 조건 먼저 확인
노이즈 대책 과정에서 가장 위험한 실수는 “접지 루프를 끊는다”는 명목으로 보호접지(PE)를 분리하는 것입니다. 노이즈용 기능접지와 감전 보호용 PE는 역할이 다르며, 어떤 노이즈 대책도 PE 연속성을 희생해서는 안 됩니다.
- □ PE 연속성: 드라이브, 모터, 제어반 백플레이트, 기계 프레임의 PE 연결은 IEC 60204-1의 보호 본딩 요구에 따라 유지하며, 노이즈 대책으로 절대 분리하지 않습니다.
- □ 누설전류와 PE 굵기: EMC 입력 필터는 PE로 누설전류를 흘립니다. IEC 61800-5-1은 접촉전류가 AC 3.5 mA 또는 DC 10 mA를 넘는 기기에 대해 강화된 PE(구리 10 mm² 이상 또는 두 번째 PE 도체 등)를 요구합니다. 필터 추가 후 이 조건을 다시 확인합니다.
- □ 누전차단기 협조: 필터 누설전류로 RCD가 불요 동작하는 경우, RCD를 제거하는 것이 아니라 인버터용 형식(Type B 등)과 감도를 재선정합니다.
- □ 잔류 전압: 드라이브 DC 링크는 전원 차단 후에도 방전 시간이 필요합니다. 차폐 클램프 작업 전 제조사 지정 대기 시간과 검전을 지킵니다.
- □ STO·비상정지: STO(Safe Torque Off) 입력과 EMO는 하드와이어드 안전 회로로 유지합니다. 노이즈로 인한 오동작이 의심되더라도 필터링 목적으로 안전 입력에 소프트웨어 지연이나 우회를 넣지 않습니다.
공통모드 전류가 생기는 구조
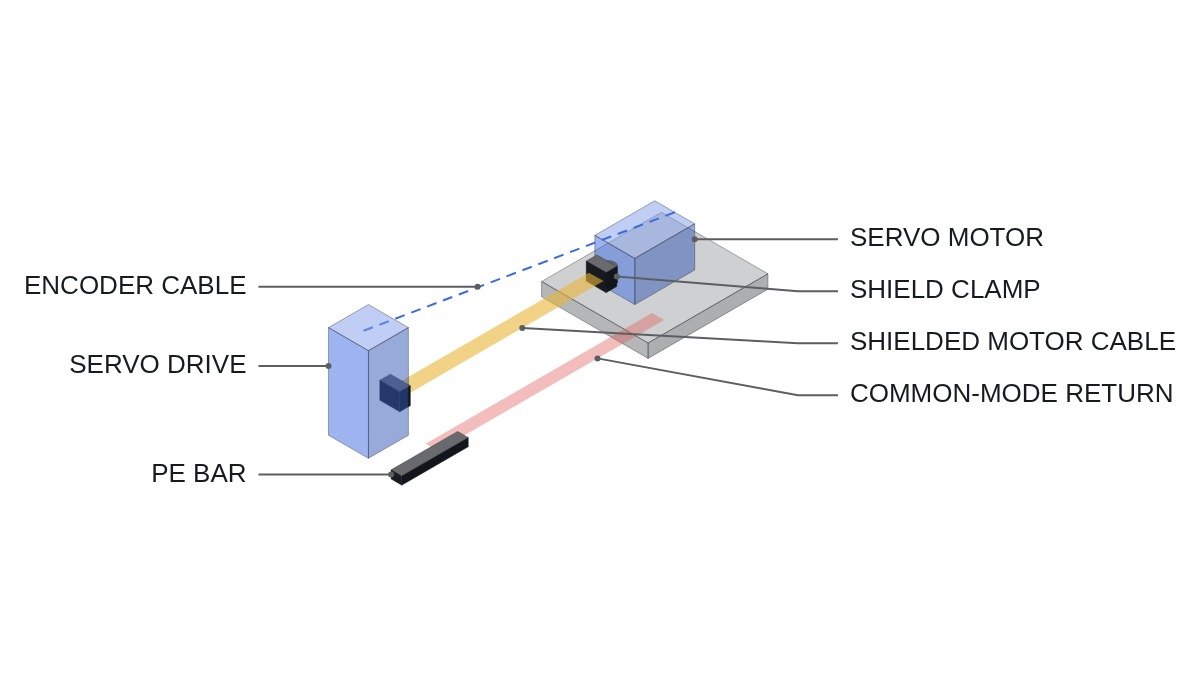
PWM 인버터 출력은 세 상 전압의 합이 0이 되지 않고, 스위칭마다 공통모드 전압이 계단 형태로 바뀝니다. 이 전압의 가파른 dv/dt가 모터 케이블 도체와 차폐 사이, 모터 권선과 프레임 사이의 기생 정전용량을 충방전시키며 공통모드 전류가 흐릅니다. 이 전류는 반드시 드라이브로 돌아가야 하므로, 설계자가 경로를 지정하지 않으면 임피던스가 가장 낮은 아무 경로나 택합니다.
현장에서 “엔코더 에러가 다른 축 기동 때만 난다”, “아날로그 입력이 떨린다”는 증상의 상당수가 이 귀로 문제입니다. 차폐가 피그테일(차폐선을 꼬아 단자에 연결)로 종단되면 수 cm 길이의 전선이 고주파에서 인덕턴스로 작용해 차폐가 귀로 역할을 못 하고, 전류는 모터 프레임에서 기계 구조물을 거쳐 돌아옵니다.
여기서 얻는 실무 판단 하나가 있습니다. 노이즈 대책의 효과는 어떤 부품을 달았는지가 아니라 공통모드 전류의 루프 면적을 얼마나 줄였는지로 평가해야 합니다. 루프 면적이 줄지 않은 채 필터만 추가하면, 필터가 흡수하지 못한 성분은 여전히 같은 우회 경로로 흐릅니다.
설계 체크리스트
- □ 모터 케이블은 차폐형을 사용하고, 차폐는 드라이브 측과 모터 측 양단 모두 360도 클램프로 종단합니다. 피그테일 종단은 쓰지 않습니다.
- □ 제어반 백플레이트는 도장되지 않은 도금 강판을 쓰고, 드라이브·필터·클램프 레일을 넓은 면적으로 본딩합니다.
- □ 모터 케이블 안의 PE 도체와 차폐를 함께 사용하며, 모터 단자함에서 PE와 차폐가 모터 프레임에 짧게 연결되는지 확인합니다.
- □ 동력선(입력·출력), 제어선, 엔코더선은 덕트를 분리하고 교차는 직각으로 합니다. 분리 거리는 드라이브 제조사 설치 지침 값을 따릅니다.
- □ EMC 입력 필터는 반 입구 가까이에 두고, 필터 입력선과 출력선이 같은 덕트에서 나란히 가지 않게 합니다.
- □ 엔코더 케이블은 전용 차폐 케이블을 쓰고 차폐 종단 방식은 드라이브 제조사 지침을 따릅니다.
- □ 아날로그 신호 0 V는 한 점에서만 기준 접지하고, 차폐는 반 입구에서 클램프합니다.
- □ 필요한 대책이 남으면 출력 리액터, dv/dt 필터, 페라이트 코어 순으로 검토하고 각 단계 전후를 측정합니다.
대책별 비교
| 대책 | 줄이는 대상 | 주의점 |
|---|---|---|
| 360도 차폐 클램프 | 공통모드 귀로 임피던스 | 도장면·피그테일 종단 시 효과 소실 |
| 입력 EMC 필터 | 전원선으로 나가는 전도 노이즈 | PE 누설전류 증가, RCD 협조 |
| 출력 리액터 | dv/dt, 케이블 충전 전류 | 전압 강하, 발열 |
| dv/dt 필터 | 전압 상승률, 모터 절연 스트레스 | 공통모드 성분 저감은 제한적 |
| 사인파 필터 | 출력 전압 파형 자체 | 부피·가격, 서보 응답성 영향 |
| 페라이트 코어 | 고주파 공통모드 전류 | 포화 시 효과 급감 |
| 배선 분리 | 동력선에서 신호선으로의 결합 | 설계 단계에서만 저비용 |
표의 위 두 줄과 마지막 줄은 비용이 거의 들지 않는 대책이고, 가운데 줄로 갈수록 부피와 비용이 늘며 서보 성능에 영향을 줍니다. 따라서 대책은 표의 순서가 아니라 비용 순서로, 즉 차폐 종단과 배선 분리를 먼저 끝내고 그다음 필터를 검토해야 합니다. 특히 사인파 필터는 서보 제어 대역에 영향을 줄 수 있어 적용 가능 여부를 드라이브 제조사에 확인해야 합니다.
측정을 돕는 PLC 로직 — 오실로스코프 트리거
간헐적 노이즈의 가장 큰 어려움은 파형을 잡는 순간을 맞추기 어렵다는 점입니다. PLC가 이미 엔코더 에러 카운터와 축 상태를 알고 있으므로, 에러 카운터가 증가하는 순간 디지털 출력으로 오실로스코프에 외부 트리거를 주면 이벤트 전후 파형을 확보할 수 있습니다. 아래는 ETHERCAT으로 매핑된 드라이브 진단값을 쓰는 예시입니다.
(* 노이즈 진단용 스코프 트리거 - IEC 61131-3 ST *)
(* 감시·진단 전용 로직. STO, EMO는 하드와이어 회로에서 처리하며 본 로직과 무관 *)
VAR
  DI_SERVO_X_READY       AT %I1.0  : BOOL;  (* X축 드라이브 준비 *)
  DI_SERVO_Y_ENABLED     AT %I1.1  : BOOL;  (* Y축 서보 온 상태 - 간섭 의심 축 *)
  DI_SERVO_X_STO_ACTIVE  AT %I1.2  : BOOL;  (* X축 STO 동작 상태 - 감시 전용 *)
  AI_X_ENC_ERR_CNT       AT %IW110 : INT;   (* X축 엔코더 통신 에러 누적, ETHERCAT PDO *)
  AI_X_FOLLOW_ERR        AT %IW112 : INT;   (* X축 추종 오차, pulse *)
  DO_SCOPE_TRIG          AT %Q1.0  : BOOL;  (* 오실로스코프 외부 트리거, 24 V *)
  DO_NOISE_ALARM         AT %Q1.1  : BOOL;  (* 노이즈 의심 경보 *)
  ENC_ERR_PREV                     : INT;
  EVT_WITH_Y_ON                    : INT;   (* Y축 서보 온 중 발생 건수 *)
  EVT_WITH_Y_OFF                   : INT;   (* Y축 서보 오프 중 발생 건수 *)
  TP_TRIG                          : TP;    (* 트리거 펄스 폭 *)
END_VAR

(* 에러 카운터가 증가한 스캔에서만 트리거 *)
TP_TRIG(IN := DI_SERVO_X_READY AND (AI_X_ENC_ERR_CNT > ENC_ERR_PREV), PT := T#10MS);
DO_SCOPE_TRIG := TP_TRIG.Q;

(* 간섭 축 상태별로 이벤트를 분리 집계 - 상관관계 확인용 *)
IF AI_X_ENC_ERR_CNT > ENC_ERR_PREV THEN
  IF DI_SERVO_Y_ENABLED THEN
    EVT_WITH_Y_ON := EVT_WITH_Y_ON + 1;
  ELSE
    EVT_WITH_Y_OFF := EVT_WITH_Y_OFF + 1;
  END_IF;
END_IF;
ENC_ERR_PREV := AI_X_ENC_ERR_CNT;

(* 경보만 발생. 축 정지 판단은 드라이브 자체 보호 기능에 맡김 *)
DO_NOISE_ALARM := (EVT_WITH_Y_ON + EVT_WITH_Y_OFF) > 0;
이 로직은 원인을 판정하지 않습니다. Y축 서보 온 상태에서만 이벤트가 몰린다면 Y축 모터 케이블의 귀로를 먼저 의심할 근거가 생길 뿐이고, 판정은 트리거로 확보한 공통모드 전류(고주파 CT)와 신호 파형을 보고 합니다. 스캔 주기보다 짧은 현상은 이 방식으로 놓칠 수 있다는 한계도 기록해 둡니다.
경계 조건
이 순서가 맞지 않는 경우가 있습니다. 첫째, 모터와 드라이브 사이가 매우 짧고 차폐 종단이 이미 정상인데도 증상이 남는다면, 원인이 공통모드 귀로가 아니라 전원 측 순간 전압 강하, 통신 케이블 사양·종단 저항, 또는 엔코더 자체 결함일 수 있습니다. 이때 차폐 작업을 반복하는 것은 시간 낭비입니다. 둘째, 기존 설비가 차폐 없는 케이블로 이미 포설되어 재포설이 어려운 경우에는 출력 측 필터가 현실적인 첫 대책이 됩니다. 단일 판단 기준은 이렇게 잡습니다. 고주파 CT로 PE와 기계 프레임에 흐르는 공통모드 전류가 측정되면 귀로 설계부터, 측정되지 않으면 전원·통신·엔코더 쪽부터 조사합니다.