결론부터 씁니다. 소외전원 상실(LOOP) 시 안전모선 절체에서 설계를 어렵게 만드는 것은 전압이 완전히 사라지는 경우가 아니라 전압이 애매하게 낮아진 채 유지되는 저하 전압(Degraded Voltage) 경우입니다. 완전 상실은 빠르게 판정하면 되지만, 저하 전압은 너무 빨리 판정하면 대형 모터 기동 때마다 소외전원을 버리고, 너무 늦게 판정하면 안전 모터가 저전압 상태로 과열됩니다. 그래서 부족전압 검출은 “상실”과 “저하” 두 레벨로 나누고, 저하 레벨의 시간 지연을 모터 기동 전압 강하 시간과 모터 열적 한계 사이에 두는 것이 설계의 중심입니다.
안전 인터락 조건부터 확인합니다
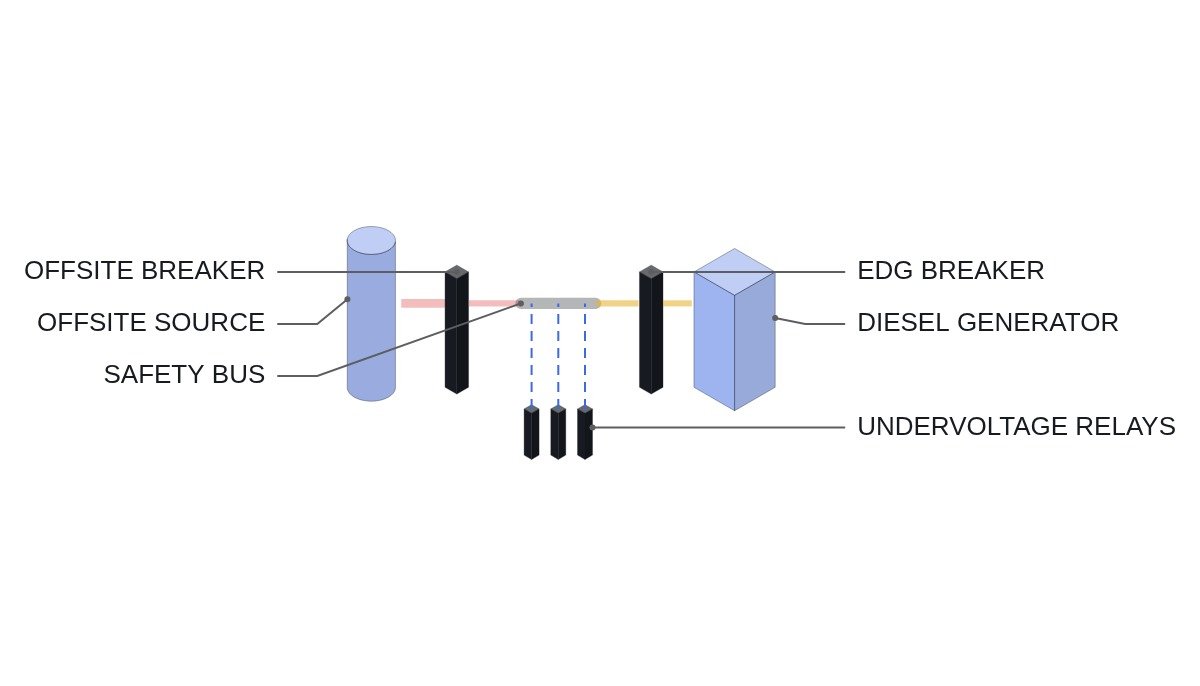
안전모선 절체는 “전원 A를 끊고 전원 B를 붙이는” 동작입니다. 이 동작에서 가장 먼저 막아야 할 것은 두 전원의 비동기 병렬과, 잔류 전압이 남은 모선에 다른 전원을 붙이는 투입입니다. 두 조건 모두 하드와이어 차단기 인터락으로 구성하고, 논리부는 그 위에서 순서를 관리합니다.
- □ 소외전원 수전 차단기와 EDG 차단기 사이에 하드와이어 상호 인터락(한쪽 투입 시 다른 쪽 투입 회로 개방)이 있는지 확인.
- □ 부족전압 계전기(ANSI 27)가 트레인별로 독립 채널을 갖고, 동시논리(예: 2-out-of-3 또는 2-out-of-4)로 판정하는지 확인. 계기용 변압기(PT) 퓨즈 단선 하나로 모선 절체가 일어나면 안 됩니다.
- □ PT 퓨즈 단선 감시가 별도 경보로 존재하는지 확인.
- □ 대체 전원 투입 전 모선 잔류 전압이 충분히 감쇠했는지 확인하는 조건(잔류 전압 계전기 또는 시간 지연)이 있는지 확인.
- □ 부하 탈락(Load Shedding) 신호가 절체 동작과 연동되고, 절체 후 해제되는지 확인.
두 레벨 부족전압 검출
1레벨은 전압 상실(Loss of Voltage)입니다. 모선 전압이 크게 떨어지면 짧은 지연 후 소외전원 차단기를 개방하고 EDG 기동과 부하 탈락을 시작합니다. 여기서 지연은 모선 고장 제거 시간 동안의 순간 전압 강하에 반응하지 않을 정도면 됩니다.
2레벨은 저하 전압입니다. 전압이 정격보다 낮지만 상실 판정 레벨보다는 높은 상태가 지속되는 경우입니다. 계통 쪽 전압 조정이 실패했거나, 소외전원 선로 임피던스가 커진 경우 등에서 발생합니다. 이 상태에서 안전 모터는 기동은 하지만 토크가 부족해 가속이 늦고, 전류가 커져 열적 한계에 접근합니다.
2레벨 지연 시간을 정하는 논리는 두 경계 사이에 놓는 것입니다. 하한은 정상적인 대형 모터 기동 시 모선 전압이 저하 레벨 아래로 내려갔다가 회복하는 시간보다 길어야 하고, 상한은 안전 모터가 저하 전압에서 손상 없이 견딜 수 있는 시간과 안전해석이 가정한 안전 기능 개시 시간보다 짧아야 합니다. 하한이 상한보다 길다면 설정값 조정으로는 풀 수 없고, 변압기 탭이나 모터 기동 방식을 바꿔야 합니다.
절체 순서도
- 부족전압 채널 동시논리 성립 여부 판정(1레벨 또는 2레벨).
- 2레벨의 경우 지연 타이머 동안 전압 회복 여부 감시. 회복되면 절체 취소.
- 소외전원 수전 차단기 개방 명령, 개방 확인.
- 모선 부하 탈락 명령. EDG 기동 신호 발생.
- 잔류 전압 감쇠 확인(잔류 전압 계전기 또는 지연).
- EDG 정격 도달 후 무전압 모선에 EDG 차단기 투입.
- 부하 탈락 해제, 순차투입기로 제어권 이관.
절체 논리 의사코드 (IEC 61131-3 ST)
(* I/O MAP - 안전모선 트레인 A *)
(* %I4.0~%I4.2 : DI_UV1_CH1 ~ DI_UV1_CH3   - 1레벨(상실) 계전기 접점, 3채널 *)
(* %I4.3~%I4.5 : DI_UV2_CH1 ~ DI_UV2_CH3   - 2레벨(저하) 계전기 접점, 3채널 *)
(* %I4.6 : DI_OFFSITE_BRK_OPEN *)
(* %I4.7 : DI_RESIDUAL_V_LOW               - 잔류전압 감쇠 확인 *)
(* %I5.0 : DI_PT_FUSE_FAIL                 - PT 퓨즈 단선 감시 *)
(* %I5.1 : DI_EDG_BRK_CLOSED               - EDG 차단기 투입 확인 *)
(* %Q3.0 : DO_OFFSITE_BRK_TRIP *)
(* %Q3.1 : DO_LOAD_SHED *)
(* %Q3.2 : DO_EDG_START *)
(* %Q3.3 : DO_BUS_TRANSFER_PERMIT          - EDG 차단기 투입 허가(하드와이어 인터락과 AND) *)

(* 1. 채널 동시논리 2/3 *)
X_UV1 := (DI_UV1_CH1 AND DI_UV1_CH2) OR (DI_UV1_CH2 AND DI_UV1_CH3) OR (DI_UV1_CH1 AND DI_UV1_CH3);
X_UV2 := (DI_UV2_CH1 AND DI_UV2_CH2) OR (DI_UV2_CH2 AND DI_UV2_CH3) OR (DI_UV2_CH1 AND DI_UV2_CH3);

(* 2. 지연 - T_UV1 짧음(고장 제거 순간강하 무시), T_UV2 는 모터 기동강하 < T_UV2 < 모터 열적 한계 *)
TON_UV1(IN := X_UV1, PT := T_UV1);
TON_UV2(IN := X_UV2, PT := T_UV2);
X_LOOP := TON_UV1.Q OR TON_UV2.Q;

(* 3. 소외전원 분리, 부하 탈락, EDG 기동 - 봉인 *)
IF X_LOOP THEN X_TRANSFER_LATCH := TRUE; END_IF;
DO_OFFSITE_BRK_TRIP := X_TRANSFER_LATCH;
DO_EDG_START        := X_TRANSFER_LATCH;
DO_LOAD_SHED        := X_TRANSFER_LATCH AND NOT DI_EDG_BRK_CLOSED;

(* 4. EDG 투입 허가 - 소외전원 개방 확인 + 잔류전압 감쇠 *)
DO_BUS_TRANSFER_PERMIT := X_TRANSFER_LATCH AND DI_OFFSITE_BRK_OPEN AND DI_RESIDUAL_V_LOW;

(* 5. PT 퓨즈 단선은 경보만 - 해당 채널은 계전기 설계상 비트립 또는 트립 중 한 방향으로 정의 *)
X_PT_FUSE_ALM := DI_PT_FUSE_FAIL;
5번 주석은 설계 선택 사항입니다. 퓨즈 단선 시 채널을 트립 방향으로 두면 남은 두 채널 중 하나만 오신호를 내도 절체가 일어나고, 비트립 방향으로 두면 남은 두 채널이 모두 동작해야 절체가 일어납니다. RPS 채널 바이패스와 같은 구조의 판단이며, 발전소 보호 철학과 일치시켜야 합니다.
검출 레벨별 특성 비교
| 구분 | 1레벨 상실 | 2레벨 저하 |
|---|---|---|
| 대상 현상 | 소외전원 단절 | 지속적 전압 저하 |
| 지연 시간 | 짧음 | 상대적으로 김 |
| 지연 하한 근거 | 고장 제거 순간강하 | 대형 모터 기동강하 |
| 지연 상한 근거 | 안전 기능 개시 시간 | 모터 열적 한계, 해석 가정 |
| 오판 시 결과 | 불필요 절체 | 불필요 절체 또는 모터 손상 |
표를 읽는 방법은 2레벨 열의 하한과 상한을 비교하는 것입니다. 두 근거 사이에 여유 구간이 있어야 설정값을 잡을 수 있고, 여유가 없다면 계전기 설정이 아니라 전력계통 설계(변압기 탭, 모터 기동 방식, 케이블 사이즈)를 다시 봐야 한다는 뜻입니다.
현장 확인 항목
대형 안전 모터 기동 시 모선 전압 강하의 깊이와 지속시간은 계산서만으로 확정하지 않습니다. 소외전원 계통 임피던스는 계통 운전 상태에 따라 바뀌므로, 기동 시험 때 모선 전압 파형을 기록해 2레벨 지연 하한 근거로 씁니다. 파형 분석 및 실측 요망 사항이며, 계통 조건이 바뀌면 재확인이 필요합니다.
잔류 전압 감쇠도 같습니다. 모선에 붙은 유도전동기들이 관성으로 돌면서 만드는 잔류 전압은 부하 구성에 따라 감쇠 속도가 다릅니다. 잔류 전압 계전기 없이 시간 지연만으로 처리한다면, 그 지연값은 실측 감쇠 곡선에 근거해야 합니다.
경계 조건
이 두 레벨 설계가 틀리게 되는 조건은 저하 전압 하한과 상한 사이 여유가 없는 경우입니다. 소외전원 계통이 약해 대형 모터 기동 강하가 길어지면, 2레벨 지연을 길게 잡을수록 안전 모터 보호 여유가 줄고, 짧게 잡을수록 기동 때마다 불필요 절체가 발생합니다. 이때 설정값을 어느 쪽으로 옮겨도 한쪽 위험이 커지므로 설정값 조정은 해답이 아닙니다.
단일 판단 기준은 이렇습니다. 실측한 최대 모터 기동 강하 시간이 모터 저전압 허용 시간보다 명확히 짧을 때만 두 레벨 설정값으로 해결하고, 그렇지 않으면 전원 계통 설계를 먼저 바꿉니다.