결론부터 씁니다. 스트링 절연저항 저하는 한 번의 측정값으로 판정하면 안 되고, 매일 아침 인버터 기동 직전 측정값의 추세로 판정해야 합니다. 절연저항은 결로와 습도 때문에 새벽에 가장 낮고 한낮에 회복되므로, 한낮 점검에서 정상이던 스트링이 아침마다 인버터 기동을 막는 일이 생깁니다. 지락 처리 시퀀스는 어레이 접지 방식(비접지·기능접지)과 인버터 종류(절연형·비절연형)에 따라 “즉시 정지”와 “경보 후 제한 시간 내 조치”로 갈리며, 이 분기를 먼저 정하지 않으면 로직이 맞아도 동작이 틀립니다.
안전 인터락: 접지 방식부터 확정합니다
같은 1선 지락이라도 어레이가 어떻게 접지되어 있느냐에 따라 흐르는 전류가 다릅니다. 인터락 조건을 쓰기 전에 아래 항목을 도면과 명판으로 확정합니다.
- □ 비상정지(EMO)가 인버터 외부 정지 단자와 교류측 차단기를 하드와이어로 개방하는지 확인합니다. 지락 로직은 EMO 경로와 별개이며, PLC는 EMO 상태를 감시만 합니다.
- □ 인버터가 절연형(변압기 있음)인지 비절연형인지 확인합니다. 비절연형은 교류 계통과 직류 어레이가 전기적으로 이어져 있어 지락 시 잔류전류가 바로 흐릅니다.
- □ 어레이가 비접지(플로팅)인지, 한 극이 기능접지되어 있는지 확인합니다. PID 대책으로 음극을 접지한 설비는 기능접지 계통입니다.
- □ 인버터의 기동 전 절연저항 측정 기능과 잔류전류 감시 기능의 설정값을 제조사 자료로 확인합니다. IEC 62109-2가 이 기능을 요구하는 근거 규격이며, 세부 임계값은 적용판으로 확인합니다.
- □ 지락 경보 후 스트링을 분리하는 작업은 절연 장갑과 직류 정격 측정기를 갖춘 상태에서, 스트링 단로 수단이 무부하임을 확인한 뒤에만 합니다.
접지 방식별 지락 처리 분기
| 구성 | 1선 지락 시 거동 | 1차 조치 | 위험 지점 |
|---|---|---|---|
| 비절연형 + 비접지 어레이 | 잔류전류 발생 | 잔류전류 감시로 즉시 정지 | 오트립 반복 |
| 절연형 + 비접지 어레이 | 지락 전류 거의 없음, 운전 지속 가능 | 경보, 제한 시간 내 조치 | 두 번째 지락 = 단락 |
| 절연형 + 기능접지 어레이 | 접지 경로로 지락 전류 흐름 | 접지 경로 차단 장치 동작 | 차단 후 어레이가 비접지로 바뀜 |
가장 오래 방치되기 쉬운 구성은 두 번째 줄입니다. 첫 지락이 나도 발전이 계속되므로 경보가 “나중에 볼 일”로 밀리고, 그사이 반대 극에서 두 번째 지락이 나면 어레이 내부 단락이 됩니다. 절연형 + 비접지 구성에서는 첫 지락 경보의 조치 기한을 운영 절차에 숫자로 박아 두어야 합니다.
아침 측정값으로 추세를 보는 법
인버터는 기동 전에 어레이의 +극·-극 대지 절연저항을 측정하고, 설정값 미만이면 기동하지 않습니다. 이 측정값을 통신으로 받아 날짜별로 쌓으면 스트링 열화를 조기에 볼 수 있습니다. 판정은 절대값보다 이동 평균의 기울기가 유효합니다. 비가 온 다음 날 한 번 떨어진 값은 회복되지만, 맑은 날에도 아침 최저값이 계단식으로 내려가면 케이블 피복 손상이나 커넥터 침수를 의심합니다.
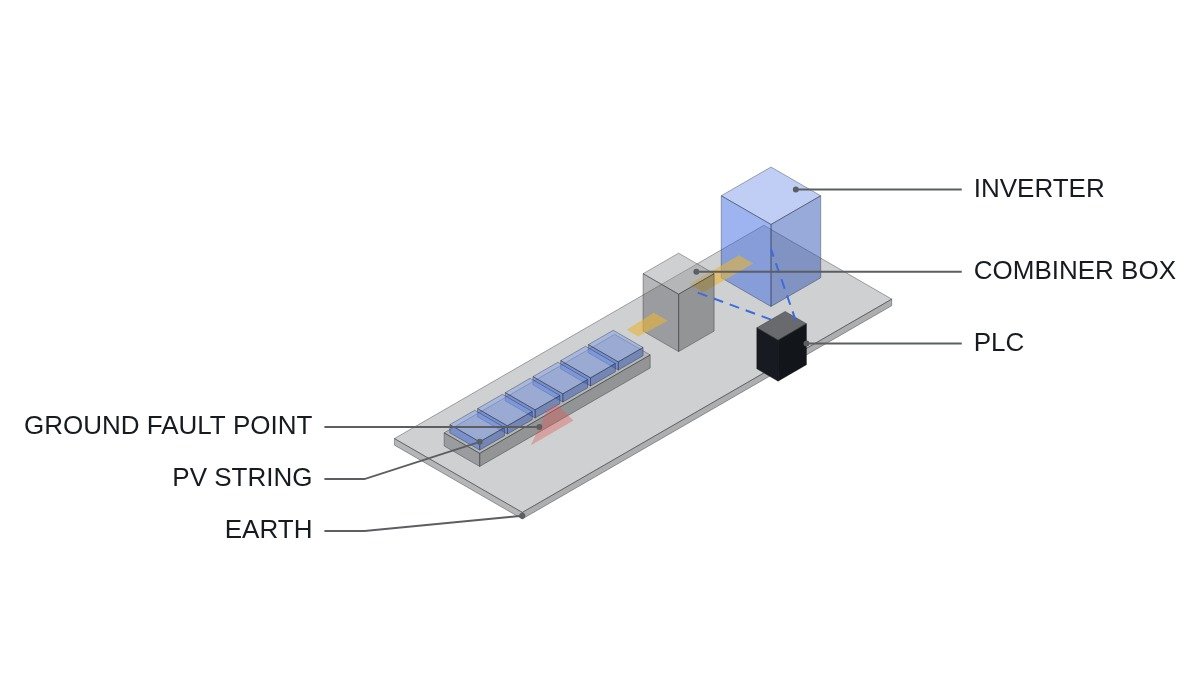
위치 추정에는 전압 비율을 씁니다. 비접지 어레이에서 지락점이 음극으로부터 모듈 n장째 지점에 있으면, 그 지점이 대지 전위가 되므로 음극-대지 전압은 대략 n × 모듈 전압, 양극-대지 전압은 (전체 장수 − n) × 모듈 전압이 됩니다. 가정: 20장 직렬, 모듈 동작전압 40 V, 음극-대지 −240 V, 양극-대지 +560 V라면 240 ÷ 40 = 6이므로 음극에서 6장째 부근이 후보입니다. 지락 저항이 측정기 입력 저항에 비해 충분히 낮아야 성립하므로, 결과는 후보 구간으로만 씁니다.
처리 순서도
- 인버터 기동 전 절연저항 측정값 수신(MODBUS_TCP). 설정값 미만이면 기동 불가 상태를 확인하고 해당 인버터를 “절연 대기”로 표시합니다.
- 일사 후 설정 시간(예: 2시간) 뒤 재측정 요청. 회복되면 결로성 저하로 기록하고 추세 데이터에만 남깁니다.
- 재측정에서도 미회복이면 접속반에서 스트링을 하나씩 분리해 스트링별 대지 전압을 측정합니다.
- 전압 비율로 지락 후보 구간을 추정하고, 해당 구간 커넥터·케이블 트레이를 육안 점검합니다.
- 해당 스트링을 분리한 상태로 나머지 스트링 재기동을 허가합니다. 분리 스트링은 수리 완료 전까지 재투입 금지 태그를 붙입니다.
PLC 로직 예시
(* IEC 61131-3 ST 의사코드 - 절연저항 추세 감시 및 지락 처리 분기 *)
(* %I0.0   DI_EMO_LOOP_HEALTHY     : EMO 하드와이어 루프 정상(1) - 감시 전용 *)
(* %I1.0   DI_INV01_RCMU_TRIP      : 인버터01 잔류전류 감시 트립(1) *)
(* %I1.1   DI_INV01_ISO_FAULT      : 인버터01 기동 전 절연 불량(1) *)
(* %MW300  INV01_RISO_KOHM         : 인버터01 절연저항 측정값(kΩ) - MODBUS_TCP 수신 *)
(* %I1.2   DI_ARRAY_FLOATING       : 어레이 비접지 구성(1), 기능접지(0) - 설정 점퍼 *)
(* %I1.3   DI_INV_ISOLATED_TYPE    : 절연형 인버터(1) - 설정 점퍼 *)
(* %Q1.0   DO_INV01_START_INHIBIT  : 인버터01 기동 금지 *)
(* %Q1.1   DO_GF_ALARM_L1          : 1차 지락 경보(조치 기한 카운트 시작) *)
(* %Q1.2   DO_GF_ALARM_L2          : 조치 기한 초과 경보 *)

VAR CONSTANT R_TREND_DROP_PCT : REAL := 30.0; T_GF_DEADLINE : TIME := T#72H; END_VAR

(* 1. 추세 판정: 기동 직전 측정값의 7일 이동평균 대비 하락률 *)
IF MORNING_SAMPLE_READY THEN
    RISO_AVG7 := MOVING_AVG_7(INV01_RISO_KOHM);
    RISO_TREND_ALARM := (INV01_RISO_KOHM < RISO_AVG7 * (1.0 - R_TREND_DROP_PCT / 100.0));
END_IF;

(* 2. 비절연형: 잔류전류 트립은 인버터 자체 정지, PLC는 재기동 금지만 유지 *)
IF NOT DI_INV_ISOLATED_TYPE AND DI_INV01_RCMU_TRIP THEN
    DO_INV01_START_INHIBIT := TRUE;
END_IF;

(* 3. 절연형 + 비접지: 첫 지락은 경보, 조치 기한 타이머 *)
IF DI_INV_ISOLATED_TYPE AND DI_ARRAY_FLOATING AND DI_INV01_ISO_FAULT THEN
    DO_GF_ALARM_L1 := TRUE;
END_IF;
TON_GF(IN := DO_GF_ALARM_L1, PT := T_GF_DEADLINE);
DO_GF_ALARM_L2 := TON_GF.Q;              (* 기한 초과 시 상위 경보 격상 *)
IF DO_GF_ALARM_L2 THEN
    DO_INV01_START_INHIBIT := TRUE;       (* 다음 기동부터 금지, 운전 중 강제 정지는 하지 않음 *)
END_IF;
하락률 30%와 조치 기한 72시간은 예시값입니다. 조치 기한은 설비 규모와 정비 인력 출동 시간을 기준으로 운영 절차에서 정하고, 로직에는 그 값을 옮겨 적기만 합니다.
경계 조건
추세 판정이 틀리는 경우가 있습니다. 인버터 교체나 펌웨어 갱신으로 측정 방식이 바뀌면 이전 데이터와 비교할 수 없으므로 이동 평균을 초기화해야 합니다. 또 대형 어레이는 스트링 수가 많아 병렬 절연저항이 원래 낮게 나오므로, 스트링 한 개의 열화가 전체 측정값에 거의 드러나지 않을 수 있습니다. 이 경우 인버터 단위 측정만으로는 부족하고 접속반 단위 절연 감시를 추가해야 합니다.
누설 전류의 고주파 성분이나 인버터 간 상호 간섭으로 잔류전류 오트립이 반복되는 현상은 설비마다 원인이 다르므로 파형 분석 및 실측 요망입니다. 판단 기준은 하나입니다. 첫 지락에서 발전이 멈추지 않는 구성이라면, 두 번째 지락 전에 조치가 끝나도록 기한을 로직과 절차 양쪽에 걸어 둡니다.