R2R 전극 공정 장비 연재 · 3/3
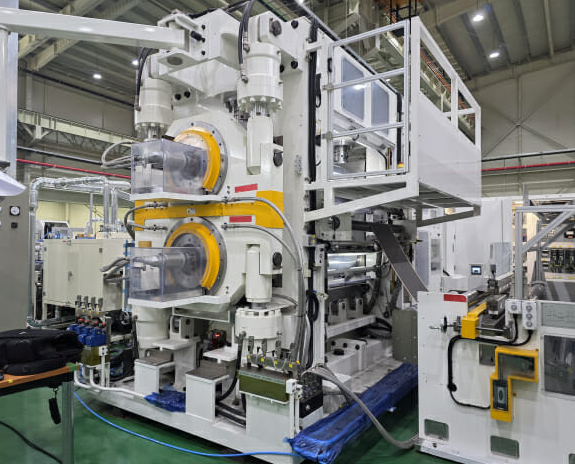
결론부터 씁니다. 롤프레스(캘린더)의 유압 실린더로는 롤 갭(roll gap)과 선압(line pressure)을 동시에 목표로 삼을 수 없습니다. 하나를 제어량으로 고르면 다른 하나는 결과로 따라오므로, 설계는 무엇을 목표로 두고 무엇을 제한값으로 둘지 고르는 일입니다. 갭을 맞춰도 두께가 저절로 맞지는 않습니다. 압연력이 프레임과 롤을 탄성 변형시키는 만큼 출구 두께가 갭보다 커지고(밀 스트레치, mill stretch), 하류 두께계는 측정 위치까지의 이송 지연(dead time)만큼 늦게 봅니다. 이 글은 두 제어 모드의 차이, 밀 스트레치 보정, 이송 지연을 고려한 두께 트림, 닙 방호와 비상 시 가압 해제 조건을 정리합니다. 롤 처짐·크라운 같은 기계 설계는 다루지 않습니다.
이전 글: 1편 R2R 전극 공정 장비 입문 · 2편 R2R 텐션 제어
안전 인터락 조건 먼저
- □ 맞물려 도는 두 롤 사이의 닙은 신체가 끌려 들어가 눌리는 위험 지점입니다. 고정 가드(ISO 14120)와 인터락 장치가 달린 가드(ISO 14119)로 막습니다. 인쇄·가공 장비 안전 규격 ISO 12643-1에도 인러닝 닙, 닙 방호, 인터락, 홀드투런, 트립 장치 조항이 있습니다. 전극 롤프레스에 직접 적용되는 C형 규격은 확인 필요 항목입니다.
- □ 트립 장치나 가드가 동작했을 때 롤을 멈추고 닙을 벌리는 조건을 정합니다. 영국 보건안전청(HSE)이 감독관용으로 공개한 고무·플라스틱 캘린더 지침(SIM 03/2009/07, 현재 국가기록원 보존본)은 트립 바나 인터락 가드가 동작하면 롤을 멈추고 자동으로(또는 전용 수동 조작으로) 롤을 분리하며, 분리 간격은 30 mm 이상, 끼인 사람을 빼내기 위한 전용 홀드투런 역회전이 가능해야 한다고 적습니다(HSE SIM 03/2009/07). 전극 롤프레스에는 유사 설비 참고로만 인용합니다.
- □ 유압을 빼는 덤프 밸브(dump valve)는 안전 회로에서 하드와이어로 동작시키고, PLC는 위치 피드백만 감시합니다. 유압을 뺐을 때 롤이 실제로 벌어지는지는 하중 방향과 복귀 실린더 유무 같은 기구 구성에 따라 다르므로, 도면으로 확인하고 분리 시간을 실측합니다.
- □ 대형 롤은 관성이 커서 정지 카테고리에 따라 정지 시간이 크게 달라집니다(비상정지 정지 카테고리 0과 1). 가열 롤을 쓰면 열매체(물 또는 오일) 온도와 누설 감시를 인터락에 넣습니다.
- □ 닙 앞뒤의 권출·권취 장력이 확립되기 전에는 가압하지 않습니다. 2편 장력 로직의 준비 신호를 가압 허가 조건에 넣습니다.
갭 제어와 선압 제어
두 모드의 차이는 무엇을 목표로 두느냐입니다. 갭 제어는 서보 유압으로 롤 갭(위치)을 목표값에 붙잡고, 선압 제어는 압연력을 코팅 폭으로 나눈 선압(N/mm)을 목표값에 붙잡습니다(선압 정의: Scheffler et al. 2022). 산업 자료에도 두 표현이 함께 나옵니다. PEM RWTH Aachen·VDMA 소책자는 캘린더 사양으로 최대 2,500 N/mm의 일정한 선압 유지를 적고(2026년판), 같은 소책자의 이전 판은 선압이 공극률을 정한다고 쓰면서 공극률 20~40%가 “갭 폭으로 정해진다”고도 적습니다(2018년판). 같은 물리를 어느 쪽에서 보느냐의 차이이고, 설계에서는 그중 하나를 제어량으로 골라야 합니다.
실무에서는 갭을 µm 단위로 반복 설정하고 매번 접촉식으로 두께를 재서 맞추는 방식이 쓰입니다(Kößler et al. 2024). 전극 롤밀의 유압 두께 자동 제어(AGC, automatic gauge control)에서 경사 입력에 대한 갭 위치 정상상태 정확도 ±0.7 µm(±0.0007 mm)를 보고한 연구도 있습니다(Wang et al. 2024).
| 모드 | 제어량 | 제한값 | 코팅량이 늘어 들어오면 | 붙는 보정 |
|---|---|---|---|---|
| 갭 제어 | 롤 갭 | 최대 선압 | 압연력이 늘고 밀 스트레치만큼 두께가 커짐 | 밀 스트레치 보정, 두께 트림 |
| 선압 제어 | 선압 | 최소·최대 갭 | 선압은 유지되고 출구 두께가 커짐 | 느린 두께 트림 |
어느 모드든 두께는 저절로 맞지 않습니다. 모드 선택은 입력 변동이 들어왔을 때 무엇을 흔들리게 둘지 고르는 일이고, 흔들리는 쪽을 되잡는 느린 보정 루프가 반드시 붙습니다. 선압을 지나치게 올리면 응력 균열이 생긴다고 보고되므로(PEM RWTH Aachen 2018), 두께 목표를 이유로 선압 한계를 풀어서는 안 됩니다.
선압을 조작량으로 두고 두께 측정으로 설정값을 되잡는 구성은 특허에서도 볼 수 있습니다. US12128466B2(Panasonic Intellectual Property Management, 2024-10-29 등록, Google Patents 표기 Active, 예상 만료 2041-06-03)는 좌우 프레스 실린더와 벤드 실린더, 출측에서 폭 방향 3점 이상을 재는 두께계를 두고, 중앙점 두께 편차와 두께 프로파일의 2차·1차 성분 세 가지 특징량으로 네 기구의 압력 설정값을 적응적으로 바꾸는 롤 프레스 장치를 청구합니다.
밀 스트레치 — 갭과 실제 두께가 다른 이유
압연 두께 자동 제어에서는 출구 두께를 h = S + F/M으로 추정합니다. S는 롤 갭 설정값(무부하 갭), F는 압연력, M은 스탠드 강성(stand stiffness, 밀 강성)이며 게이지미터(gauge meter) 식이라고 부릅니다(Huang et al. 2024). 압연력이 클수록 프레임·롤·유압계가 탄성 변형해 실제 두께가 갭보다 커진다는 뜻입니다. 이 식은 철강 압연에서 정립된 원리이고 전극 롤프레스에 직접 적용한 공개 문헌은 확인하지 못했으므로, 여기서는 원리를 옮겨 적용한 해석으로 다룹니다.
계산 예시(가정값): 코팅 폭 600 mm, 선압 1,000 N/mm이면 압연력은 600 kN입니다. 들어오는 코팅량 편차로 압연력이 5%(30 kN) 변하고 밀 강성이 3,000 kN/mm라면 두께 변화는 30 ÷ 3,000 = 0.01 mm, 즉 10 µm입니다. 밀 강성은 설비 고유값이라 하중을 단계적으로 올리며 갭 변화를 기록해 실측해야 합니다.
갭 제어에서 이를 보정하려면 목표 두께에서 F/M만큼 뺀 값을 갭 지령으로 씁니다. 철강 압연 특허는 여기에 보정 계수 α를 둔 hd − (S + α·P/Km) = 0 형태를 보여 줍니다(US4036041A, 만료). 같은 특허는 α를 0에서 1로 올릴수록 밀 강성이 커진 것처럼 동작하지만, α = 1이면 롤 편심이 출구 두께로 그대로 전달된다고 적습니다. 아래 로직도 α를 0~1 범위의 시운전 조정값으로 둡니다.
두께 피드백은 이송 지연보다 느려야 합니다
하류 두께계는 닙에서 측정점까지 웹이 이동하는 시간만큼 늦게 봅니다. 지연 시간 θ = L ÷ v(L: 닙~측정점 거리, v: 선속)이고, 구간이 여럿이면 각 구간 거리 ÷ 속도의 합입니다(Huang et al. 2024). 예를 들어 L = 3,000 mm(가정값)이면 선속 60 m/min(1,000 mm/s)에서 3 s, 100 m/min에서 1.8 s입니다. 캘린더링 속도 범위가 60~100 m/min으로 제시되므로(PEM RWTH Aachen·VDMA 2026) 속도가 바뀌면 지연도 함께 바뀝니다. 지연을 상수로 두면 안 되는 이유입니다.
지연을 모르는 PI 제어기는 결과가 보이지 않는 동안 보정을 계속 쌓아 과보정합니다(MathWorks 예제). 대응은 세 가지입니다. 첫째, 빠른 안쪽 루프(갭 또는 선압, 유압 서보)와 느린 바깥 루프(두께 트림)로 나누는 캐스케이드(cascade) 구조입니다. 둘째, 내부 모델로 지연 없는 응답을 예측하는 스미스 예측기(Smith predictor)인데, 모델이 틀리면 민감하게 흔들립니다(MathWorks 예제). 셋째, 지연 시간마다 한 번씩만 보정하는 방식입니다. 간헐 코팅(intermittent coating) 전극에서 세그먼트를 압연하는 동안은 갭을 고정하고 세그먼트 사이에서 PI로 보정해 두 번째 세그먼트에서 수렴시킨 연구가 있습니다(Kelley 2023).
현장에서 효과가 가장 큰 조치는 게인 조정보다 측정점을 닙에 가깝게 두는 것입니다. 지연은 거리에 비례하므로 거리를 절반으로 줄이면 지연도 절반이 됩니다. 다만 전극은 롤을 떠난 뒤 탄성 회복(스프링백, springback)을 하고, 그 크기가 선압에 따라 4~37%로 보고되므로(Scheffler et al. 2022가 인용한 선행 연구) 회복이 끝나기 전 지점을 재면 실제보다 얇게 나옵니다. 회복이 끝나는 거리는 소재별 실측 요망 항목입니다.
PLC 로직 예시
(* I/O MAP - roll press, example addresses
   %I3.0  DI_SAFETY_OK        : safety relay status (E-stop, guards, trip bar) - monitor only
   %I3.1  DI_HYD_OK           : hydraulic unit pressure and oil temperature healthy
   %I3.2  DI_DUMP_OPEN        : dump valve open (pressure released) feedback
   %I3.3  DI_WEB_PRESENT      : web present at infeed
   %I3.4  DI_TENSION_READY    : unwind and rewind tension established (part 2 logic, DO_TENSION_READY of both zones)
   %I3.5  DI_MODE_FORCE       : 1 = line pressure control, 0 = gap control
   %I3.6  DI_ROLL_HEAT_OK     : heated-roll medium temperature in range and no leak (1 = OK)
   %IW300 AI_GAP              : roll gap, average of both sides, 0.1 um/digit (closed in the hydraulic controller, logged here)
   %IW302 AI_FORCE            : total rolling force, 1 kN/digit
   %IW304 AI_THICK            : downstream thickness gauge, 0.1 um/digit
   %IW306 AI_LINE_SPEED       : line speed, 0.01 m/min/digit
   %QW300 AO_GAP_SP           : gap setpoint to the servo-hydraulic controller, 0.1 um/digit
   %QW302 AO_FORCE_SP         : force setpoint, 1 kN/digit
   %Q3.0  DO_PRESS_PERMIT     : close-and-press permit - release on trip is hardwired
*)
VAR
  F_KN, H_UM, V_MMPS, THETA_S, ELAPSED_S, TRIM_UM, GAP_CMD, F_CMD : REAL;
  PRESS_OK : BOOL;
END_VAR
(* constants: H_TARGET_UM, M_KN_PER_MM (measured stand stiffness), ALPHA_GM (0 to 1),
   L_GAUGE_MM, V_MIN_MMPS, K_TRIM, TRIM_MAX_UM,
   F_SP_KN (= line pressure N/mm x coating width mm / 1000), K_F_PER_UM,
   GAP_MIN_UM, GAP_MAX_UM (zero = roll kiss point at calibration force, GAP_MIN_UM may be negative),
   F_MIN_KN, F_MAX_KN, CYCLE_S *)

F_KN   := INT_TO_REAL(AI_FORCE);                                (* kN; 1 kN/digit keeps forces above 3,276 kN inside INT *)
H_UM   := INT_TO_REAL(AI_THICK) * 0.1;                          (* um *)
V_MMPS := INT_TO_REAL(AI_LINE_SPEED) * 0.01 * 1000.0 / 60.0;    (* m/min -> mm/s *)

(* 1) permit: press only when safety, hydraulics, roll heating, web and tension are ready *)
PRESS_OK := DI_SAFETY_OK AND DI_HYD_OK AND DI_ROLL_HEAT_OK AND DI_WEB_PRESENT
            AND DI_TENSION_READY AND NOT DI_DUMP_OPEN;
DO_PRESS_PERMIT := PRESS_OK;

(* 2) transport delay from nip to gauge: theta = L / v *)
IF V_MMPS > V_MIN_MMPS THEN
  THETA_S := L_GAUGE_MM / V_MMPS;
END_IF;

(* 3) outer thickness trim, updated once per 1.5 x delay (example factor) *)
IF PRESS_OK AND (V_MMPS > V_MIN_MMPS) THEN
  ELAPSED_S := ELAPSED_S + CYCLE_S;
  IF ELAPSED_S >= 1.5 * THETA_S THEN
    TRIM_UM := LIMIT(-TRIM_MAX_UM, TRIM_UM + K_TRIM * (H_TARGET_UM - H_UM), TRIM_MAX_UM);
    ELAPSED_S := 0.0;
  END_IF;
ELSE
  ELAPSED_S := 0.0;                  (* trim is kept between runs, reset on recipe change *)
END_IF;

(* 4) one controlled variable per mode, the other stays a limit *)
IF DI_MODE_FORCE THEN
  (* thicker than target -> TRIM_UM negative -> more force, bounded by F_MIN_KN / F_MAX_KN *)
  F_CMD := LIMIT(F_MIN_KN, F_SP_KN - K_F_PER_UM * TRIM_UM, F_MAX_KN);
  AO_FORCE_SP := REAL_TO_INT(F_CMD);                            (* 1 kN/digit *)
  (* gap limits GAP_MIN_UM / GAP_MAX_UM are enforced in the hydraulic controller *)
ELSE
  (* gaugemeter h = S + F/M, so S = h_target - alpha * F / M ; F/M in mm, x1000 for um *)
  GAP_CMD := H_TARGET_UM - ALPHA_GM * (F_KN / M_KN_PER_MM) * 1000.0 + TRIM_UM;
  AO_GAP_SP := REAL_TO_INT(LIMIT(GAP_MIN_UM, GAP_CMD, GAP_MAX_UM) * 10.0);
  (* force limit F_MAX_KN is enforced in the hydraulic controller *)
END_IF;
코드의 1.5배 대기 계수와 트림 게인은 예시입니다. 목표값을 계단으로 바꿔 두께 응답을 기록하고 과보정이 없는 값으로 정합니다. DO_PRESS_PERMIT는 가압 허가일 뿐이고, 트립 때 가압 해제는 안전 회로가 덤프 밸브를 직접 동작시켜 처리합니다. AI_FORCE·AO_FORCE_SP를 1 kN/digit로 둔 것은 폭 1,500 mm에 선압 2,500 N/mm이면 합력이 3,750 kN이 되어 0.1 kN/digit로는 16비트 정수 범위를 넘기 때문입니다. 갭 제어 모드의 GAP_CMD는 밀 스트레치 보정으로 음수가 될 수 있으므로 갭 영점(교정 하중에서 롤이 맞닿는 점)과 GAP_MIN_UM을 함께 정합니다.
시운전 체크리스트
- □ 밀 강성 M: 하중을 단계적으로 올리며 갭 변화를 기록해 하중-변위 기울기로 구합니다. 가열 롤은 온도가 안정된 뒤 다시 확인합니다.
- □ 갭 센서의 영점 기준과 방법을 문서화하고, 롤 온도가 안정된 뒤 재확인합니다.
- □ 닙 중심에서 두께계 측정점까지의 거리 L을 실측해 입력합니다.
- □ 두께 트림: 목표값 계단 변경 응답을 기록해 과보정 여부를 봅니다(파형 분석 및 실측 요망).
- □ 폭 방향 두께 편차: 좌우 실린더를 따로 제어하는 구조인지, 두께계가 폭 방향으로 몇 점을 재는지 확인합니다.
- □ 트립 바, 가드, 비상정지 각각에서 롤 정지 시간과 가압 해제·롤 분리 시간을 재서 기록합니다.
- □ 권출·권취 장력이 확립된 뒤에만 가압 허가가 나오는지, 장력 제어가 풀리면 가압도 풀리는지 시험합니다.
- □ 가열 롤 열매체의 온도 상·하한과 누설 감지가 가압 허가 조건에 들어 있는지 확인합니다.
근거 자료
- PEM RWTH Aachen·VDMA, Production Process of a Lithium-Ion Battery Cell, 5th edition (2026)
- PEM RWTH Aachen·VDMA, Lithium-Ion Battery Cell Production Process, 3rd edition (2018)
- Scheffler et al., Batteries 8(5), 46 (2022)
- Kößler, Hertweck, Fleischer, EPTS 2024
- Wang et al., Processes 12(1), 158 (2024)
- Nekahi et al., iScience 28, 112691 (2025)
- Huang et al., Actuators 13(10), 415 (2024)
- Kelley, Pennsylvania State University, M.S. thesis (2023)
- MathWorks, Control of Processes with Long Dead Time: The Smith Predictor
- HSE, SIM 03/2009/07 고무·플라스틱 캘린더 안전 지침(영국 국가기록원 보존본)
- ISO 12643-1:2023, ISO 14119:2024
- US12128466B2 — Roll press device and control device
- US4036041A — Gage control system for rolling mill(Hitachi, 1977 등록, 만료)
경계 조건
이 설계가 달라지는 조건이 있습니다. 첫째, 간헐 코팅(패턴 코팅) 전극은 코팅부와 무지부가 번갈아 들어와 압연 하중이 주기적으로 변합니다(Wang et al. 2024). 이때는 연속 트림보다 세그먼트 단위 보정(Kelley 2023)이 유리합니다. 둘째, 스프링백 크기가 소재와 선하중에 따라 크게 달라 두께계 위치가 결과를 바꿉니다. 셋째, 가열 캘린더링은 냉간보다 압축률이 높고 회복이 작다고 보고되므로(Nekahi et al. 2025) 롤 온도 변동이 두께 루프의 외란이 됩니다. 넷째, 폭 방향 편차가 제어로 잡히지 않으면 롤 처짐·크라운 같은 기구 요소를 검토해야 하며, 이는 이 글의 범위 밖입니다.
단일 기준은 이렇습니다. 제품 규격이 먼저 묶는 값이 두께(권취·적층 치수)인가, 공극률(전해액 함침·에너지 밀도)인가 — 두께면 갭 제어와 밀 스트레치 보정, 공극률이면 선압 제어를 기본 모드로 두고, 두께 트림은 코팅량(면적당 질량) 실측으로 환산한 목표 두께를 쓰거나 선압 허용 범위 안으로 묶습니다.